# Start Remoto da PLC

<p class="callout info">**Obiettivo:** collegare i bit inviati dal PLC ai segnali di sistema del robot (Servo ON/OFF, Master Job, Start, Reset allarmi) per l'avvio remoto.  
**Prerequisito:** [Configurazione Ingressi / Uscite](https://automation-doc.it/books/configurazione-scambio-io-e-start-da-plc/page/configurazione-ingressi-uscite "Configurazione Ingressi / Uscite")</p>

<p class="callout danger">**Sicurezza:** l'attivazione dei servo e lo start ciclo da PLC devono essere coperti dalla valutazione dei rischi della cella e dal circuito di sicurezza (protezioni perimetrali, arresti di emergenza, selezione modalità). Verificare con il responsabile della sicurezza macchina prima della messa in servizio.</p>

## Organizzazione degli ingressi

Nella guida precedente l'ingresso esterno `#20120` è stato collegato alla memoria interna `#00100`. Il blocco ingressi è organizzato così:

<table border="1" id="bkmrk-byte-indirizzi-utili" style="border-collapse: collapse; width: 80%;"><thead><tr><th style="text-align: center;">Byte</th><th style="text-align: center;">Indirizzi</th><th style="text-align: left;">Utilizzo</th></tr></thead><tbody><tr><td style="text-align: center;">1° byte</td><td style="text-align: center;">`#20120` – `#20127`</td><td>Variabile per il Job (es. numero ricetta)</td></tr><tr><td style="text-align: center;">2° byte</td><td style="text-align: center;">`#20130` – `#20137`</td><td>Comandi remoti del robot</td></tr></tbody></table>

## 1. Segnali di sistema

I segnali che comandano il robot si trovano in **IN/OUT → SPECIFIED INPUT**, scorrendo le pagine:

[![SPECIFIED INPUT](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/lfGimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/lfGimage.png)

<table border="1" id="bkmrk-memoria-logica-di-si" style="border-collapse: collapse; width: 70%;"><thead><tr><th style="text-align: center;">Memoria logica di sistema</th><th style="text-align: left;">Funzione</th></tr></thead><tbody><tr><td style="text-align: center;">`#40014`</td><td>Reset allarmi ed errori</td></tr><tr><td style="text-align: center;">`#40044`</td><td>Impulso di Start Job</td></tr><tr><td style="text-align: center;">`#40045`</td><td>Attivazione Servo</td></tr><tr><td style="text-align: center;">`#40065`</td><td>Spegnimento Servo</td></tr><tr><td style="text-align: center;">`#40070`</td><td>Richiamo del Master Job configurato</td></tr></tbody></table>

## 2. Mappatura PLC → Robot

<table border="1" id="bkmrk-bit-%282%C2%B0-byte%29-valore" style="border-collapse: collapse; width: 100%;"><thead><tr><th style="text-align: center;">Bit (2° byte)</th><th style="text-align: center;">Valore decimale</th><th style="text-align: center;">Ingresso esterno</th><th style="text-align: center;">Scrittura tramite ladder</th><th style="text-align: center;">Memoria di sistema</th><th style="text-align: left;">Funzione</th></tr></thead><tbody><tr><td style="text-align: center;">0</td><td style="text-align: center;">1</td><td style="text-align: center;">`#20130`</td><td style="text-align: center;">→</td><td style="text-align: center;">`#40045`</td><td>Servo ON</td></tr><tr><td style="text-align: center;">1</td><td style="text-align: center;">2</td><td style="text-align: center;">`#20131`</td><td style="text-align: center;">→</td><td style="text-align: center;">`#40065`</td><td>Servo OFF</td></tr><tr><td style="text-align: center;">2</td><td style="text-align: center;">4</td><td style="text-align: center;">`#20132`</td><td style="text-align: center;">→</td><td style="text-align: center;">`#40044` (via `#70010`)</td><td>Start Job</td></tr><tr><td style="text-align: center;">3</td><td style="text-align: center;">8</td><td style="text-align: center;">`#20133`</td><td style="text-align: center;">→</td><td style="text-align: center;">`#40070`</td><td>Richiamo Master Job</td></tr><tr><td style="text-align: center;">4</td><td style="text-align: center;">16</td><td style="text-align: center;">`#20134`</td><td style="text-align: center;">→</td><td style="text-align: center;">`#40014`</td><td>Reset allarmi / errori</td></tr></tbody></table>

<p class="callout warning">**Regola del ladder:** ogni uscita può essere scritta in **una sola Rung**. Non si creano quindi Rung nuove: si modificano quelle esistenti aggiungendo l'ingresso dal PLC **in parallelo** alla condizione già presente.</p>

## 3. Procedura di modifica di una Rung

Esempio con `#40014` (Reset allarmi):

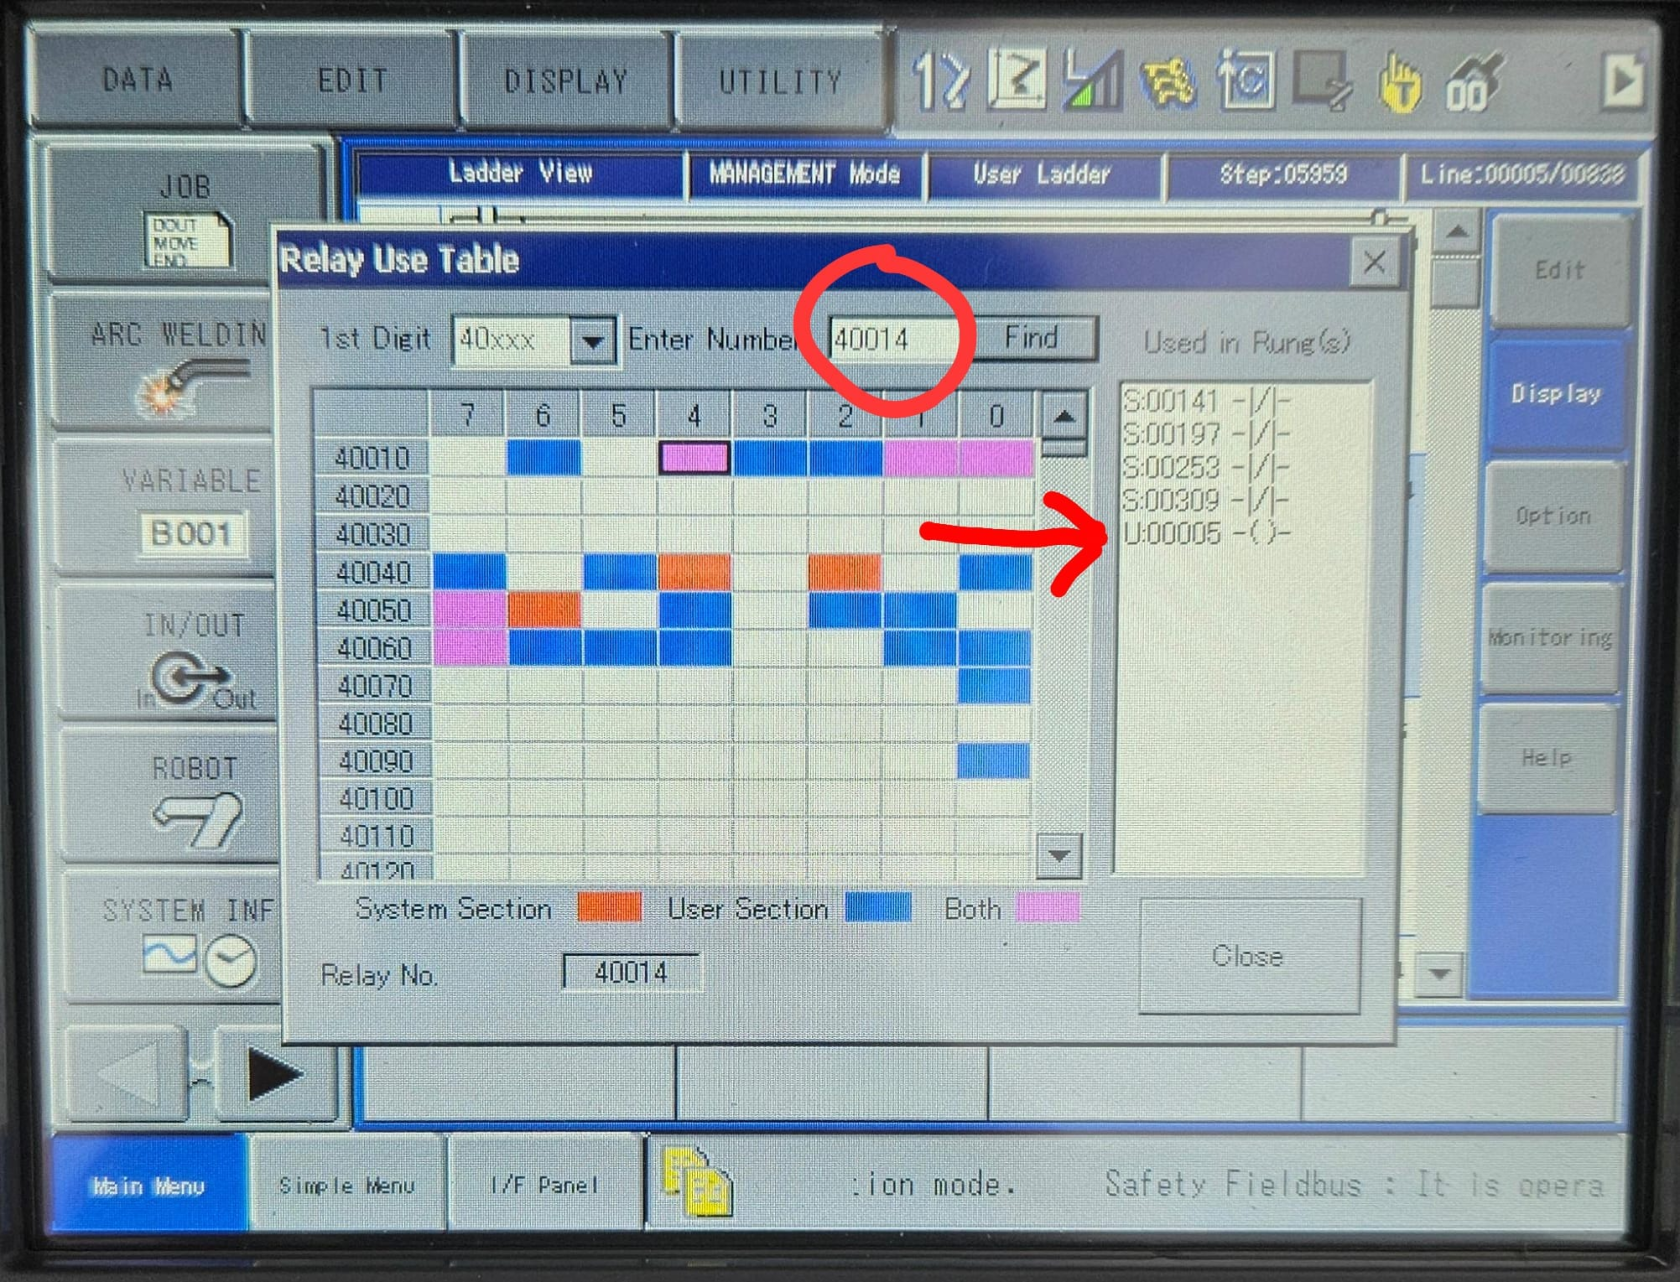
1. Nel ladder editor aprire **DISPLAY → Relay Use Table**, cercare `#40014`, fare doppio click sulla riga in cui viene scritto (freccia rossa) e premere **Close**. [![Relay Use Table #40014](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/SaOimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/SaOimage.png)
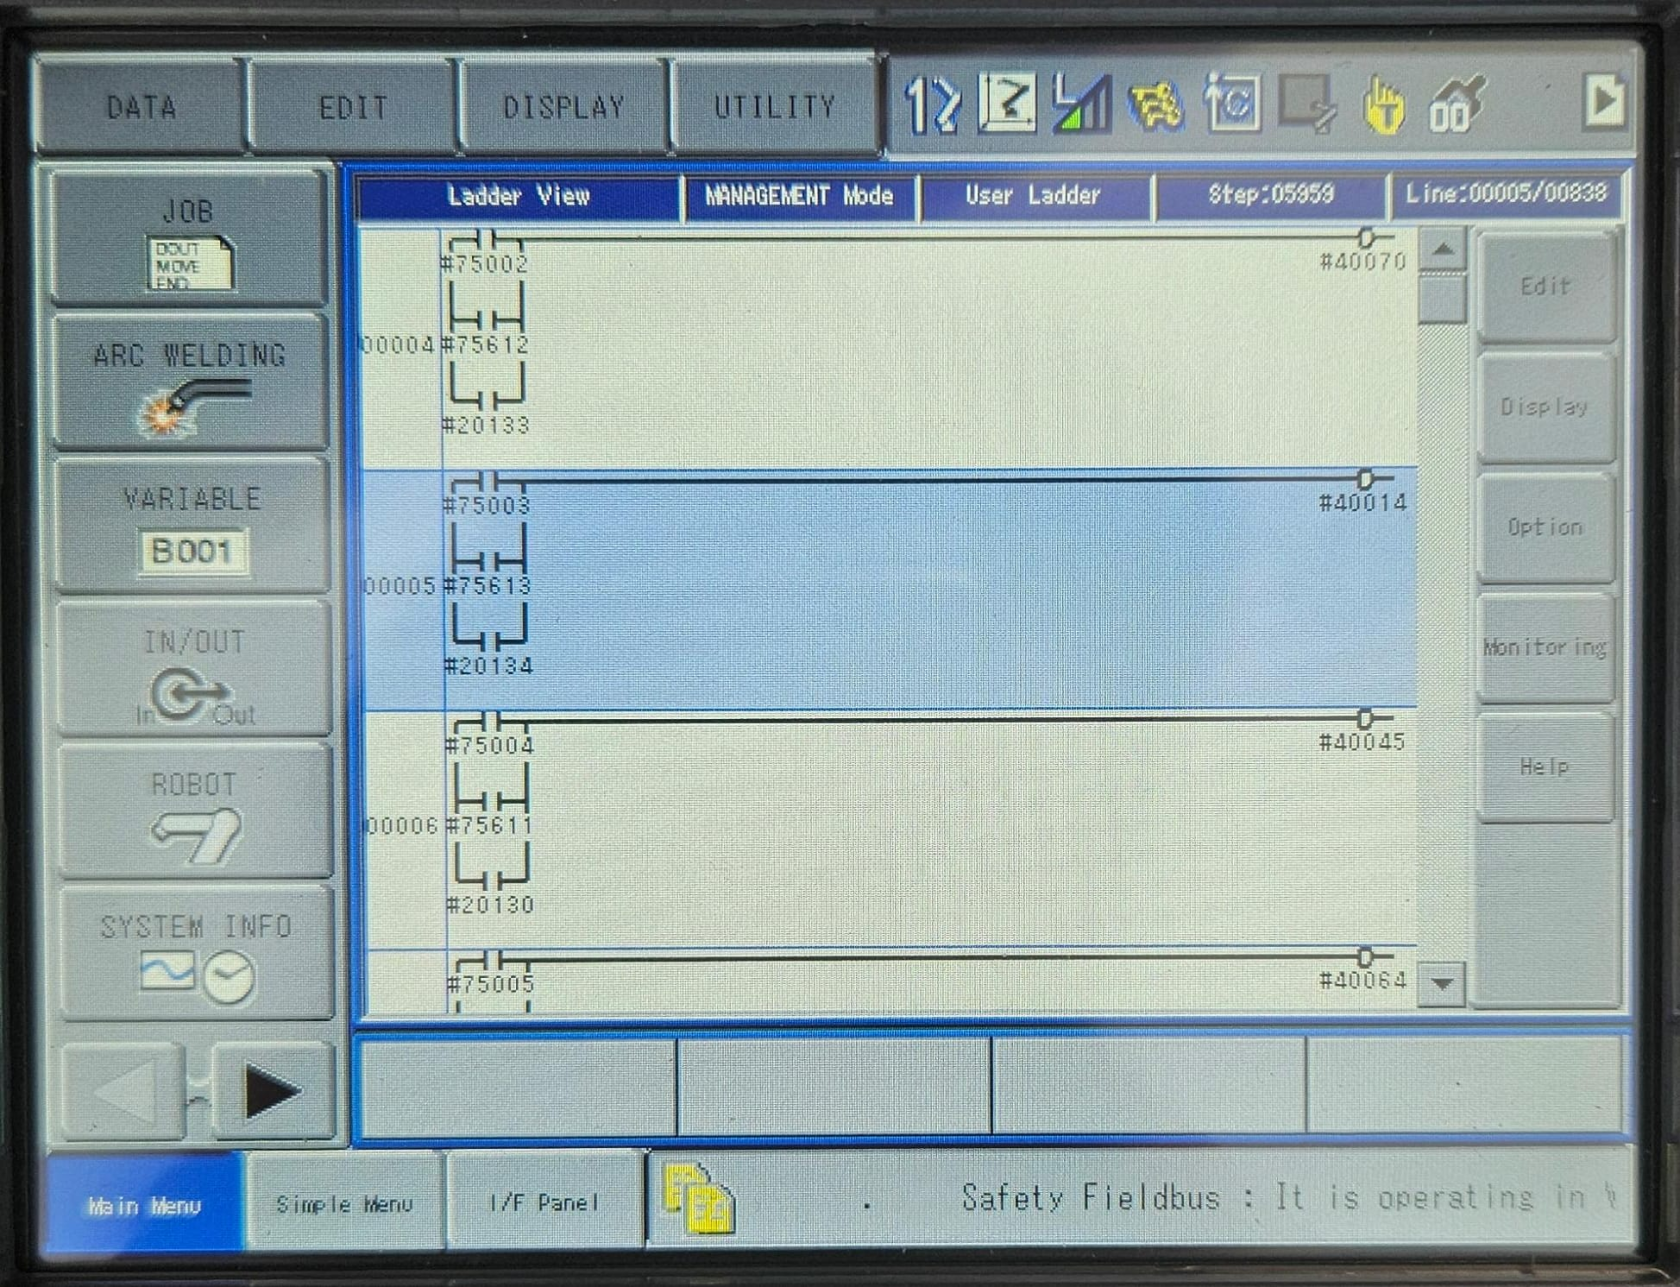
2. L'editor si posiziona sulla Rung interessata: [![Rung #40014](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/DD2image.png)](https://automation-doc.it/uploads/images/gallery/2026-09/DD2image.png)
3. Premere **SELECT** sul pendant per aprire la Rung.
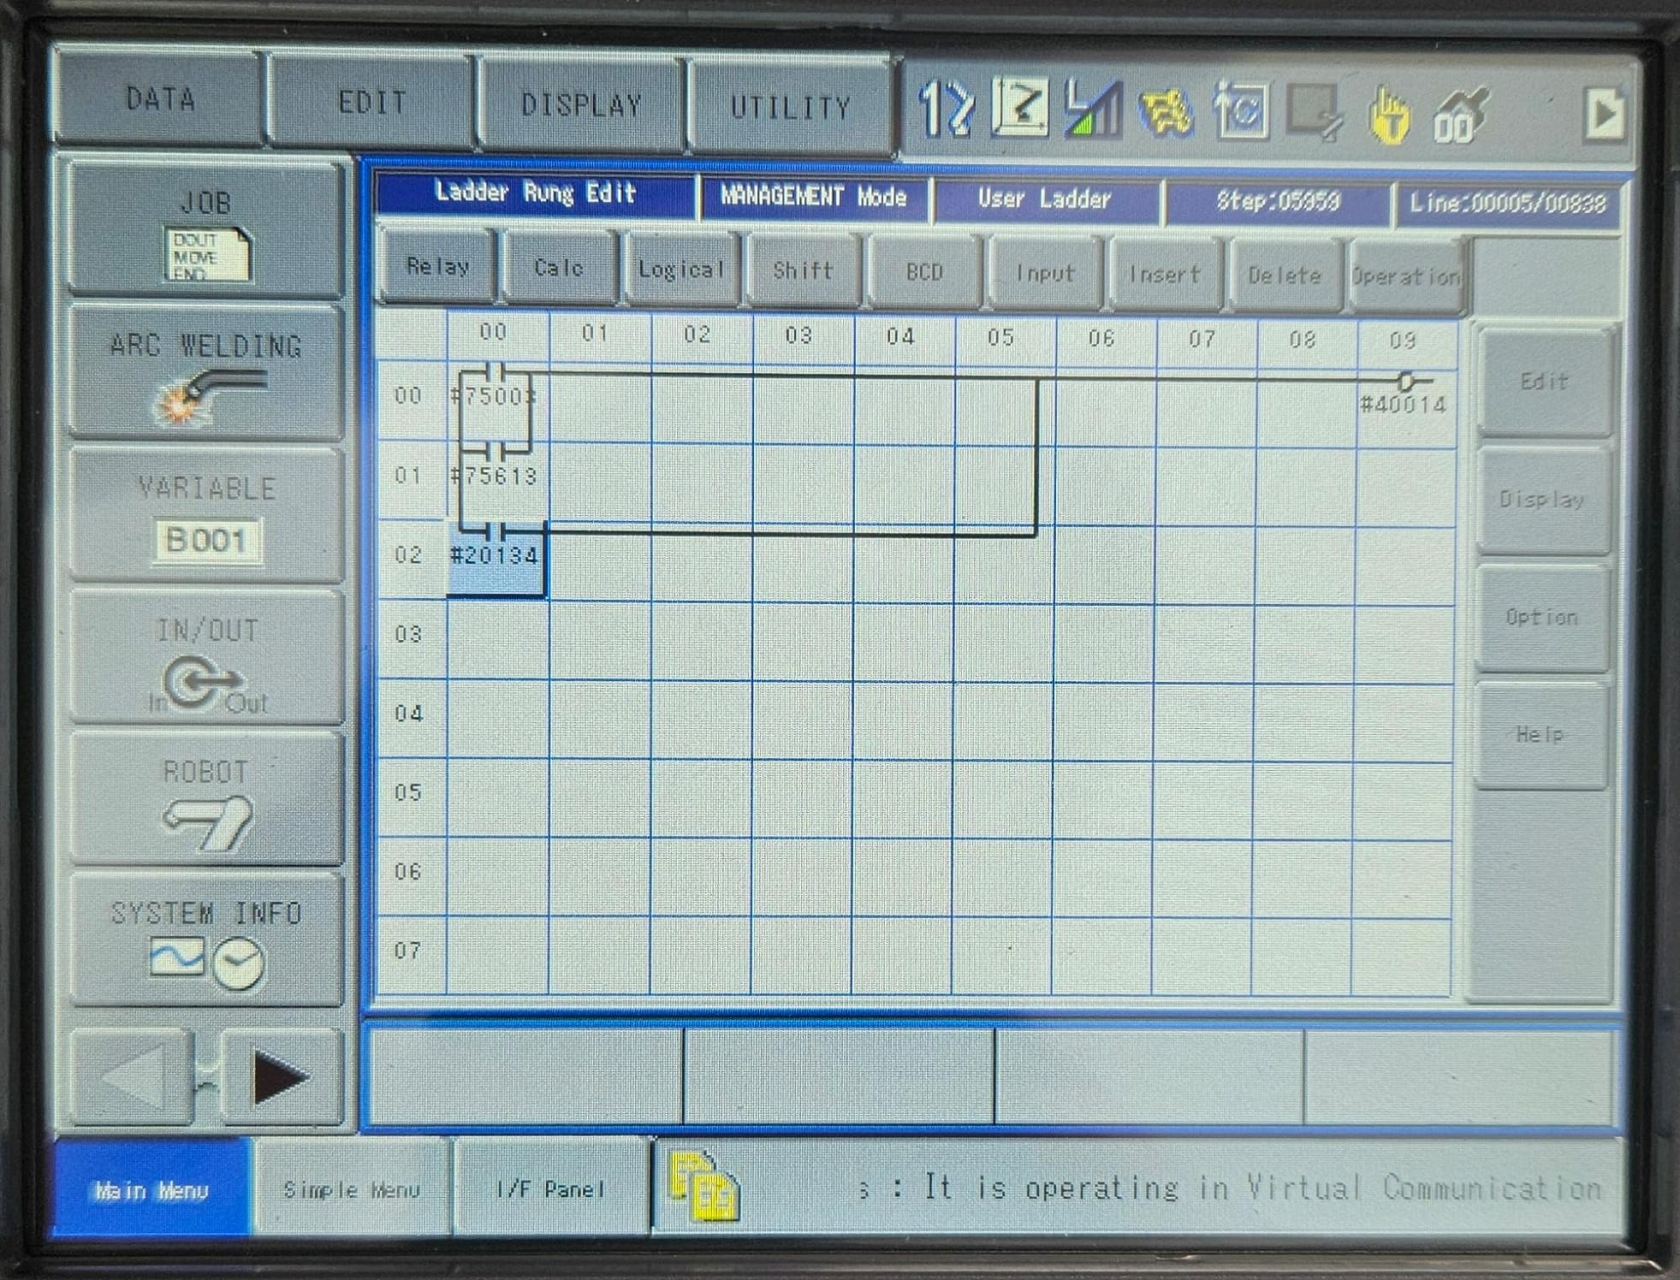
4. Dal menu **Relay** aggiungere un nuovo contatto, assegnargli l'indirizzo (`#20134`) con un doppio click, quindi trascinare con il dito dal nuovo contatto al centro di quello esistente per metterlo in parallelo. [![Contatto #20134 in parallelo](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/A7Mimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/A7Mimage.png)
5. Premere **Operation → Complete**.
6. Dal menu a destra premere **Edit → Compile** per salvare.

<p class="callout danger">**Importante:** senza **EDIT → COMPILE** le modifiche al ladder non vengono salvate.</p>

## 4. Applicazione agli altri segnali

Ripetere la stessa procedura per i seguenti ingressi.

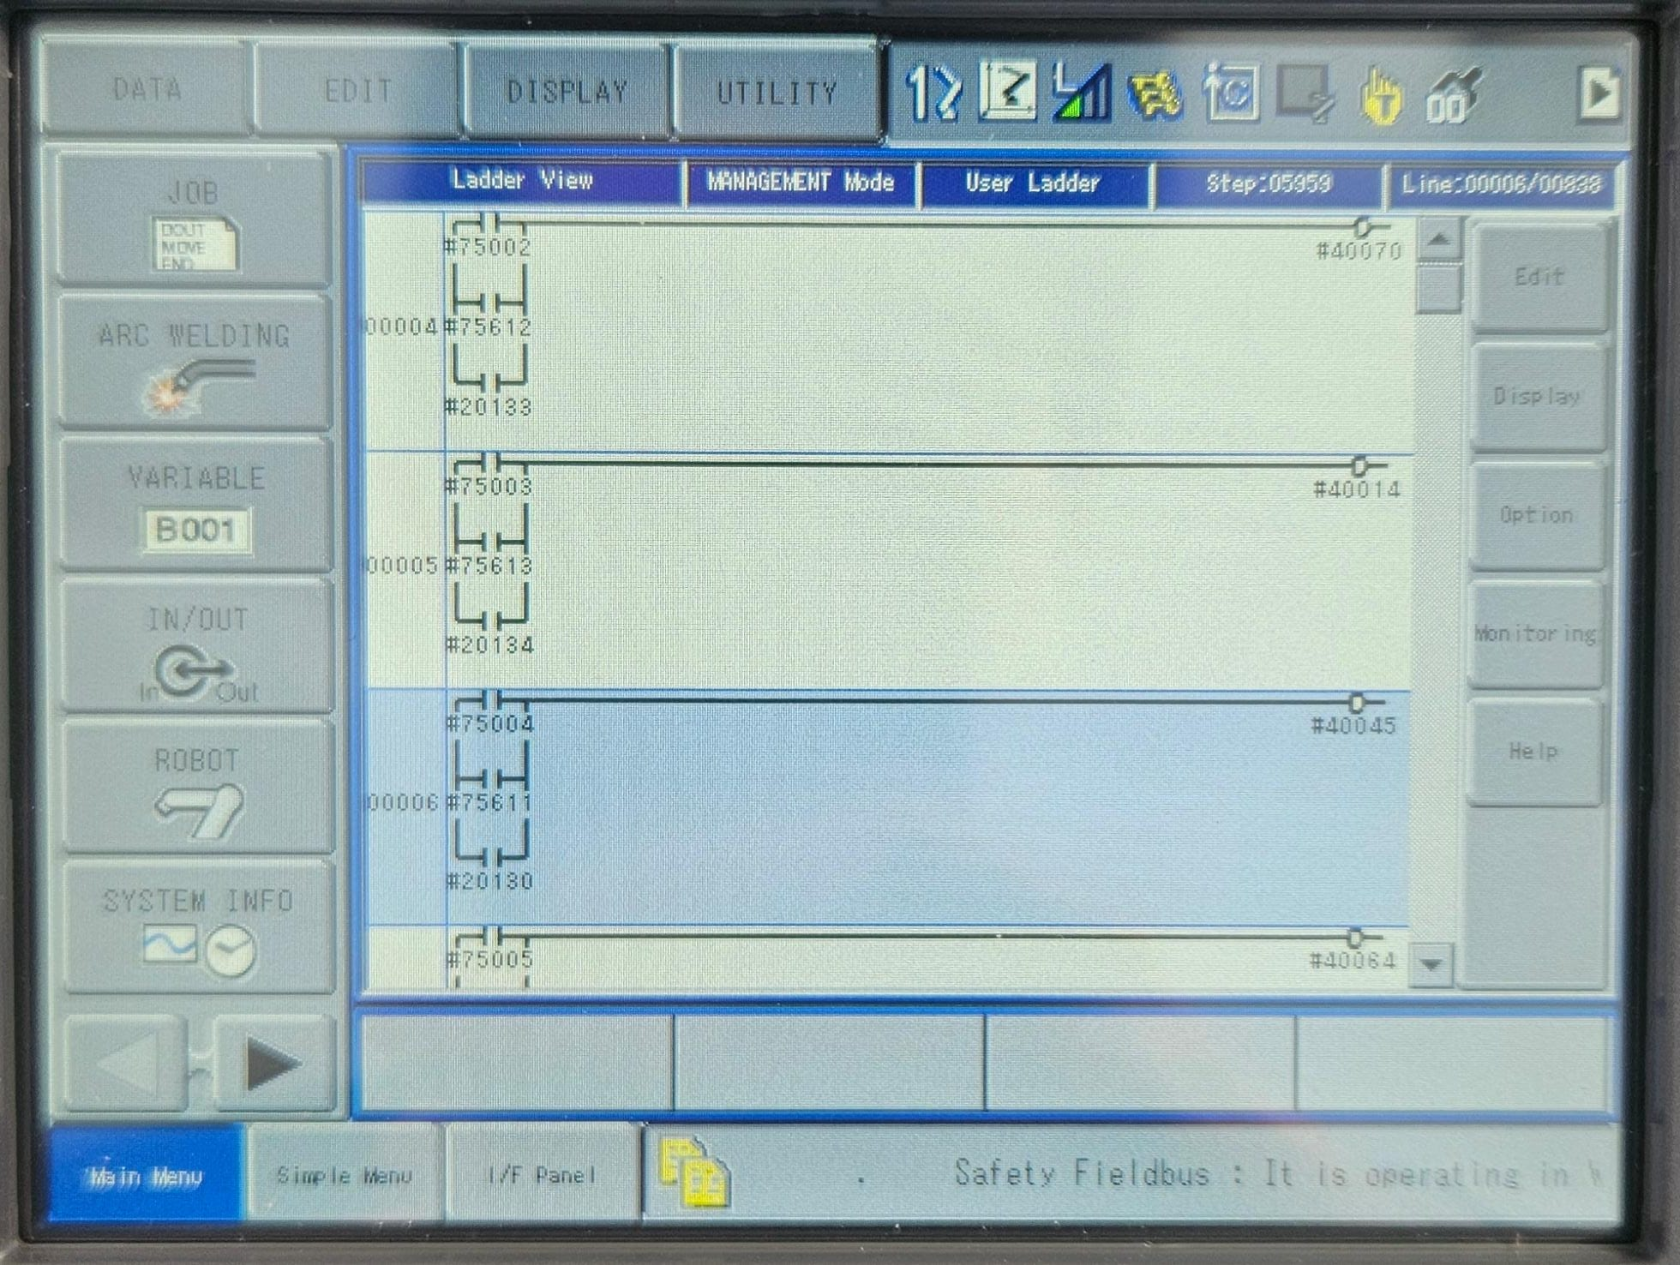
#### `#20130` → `#40045` (Servo ON)

[![Rung #40045](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/sscimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/sscimage.png)
#### `#20131` → `#40065` (Servo OFF)

[![Rung #40065](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/Gy0image.png)](https://automation-doc.it/uploads/images/gallery/2026-09/Gy0image.png)
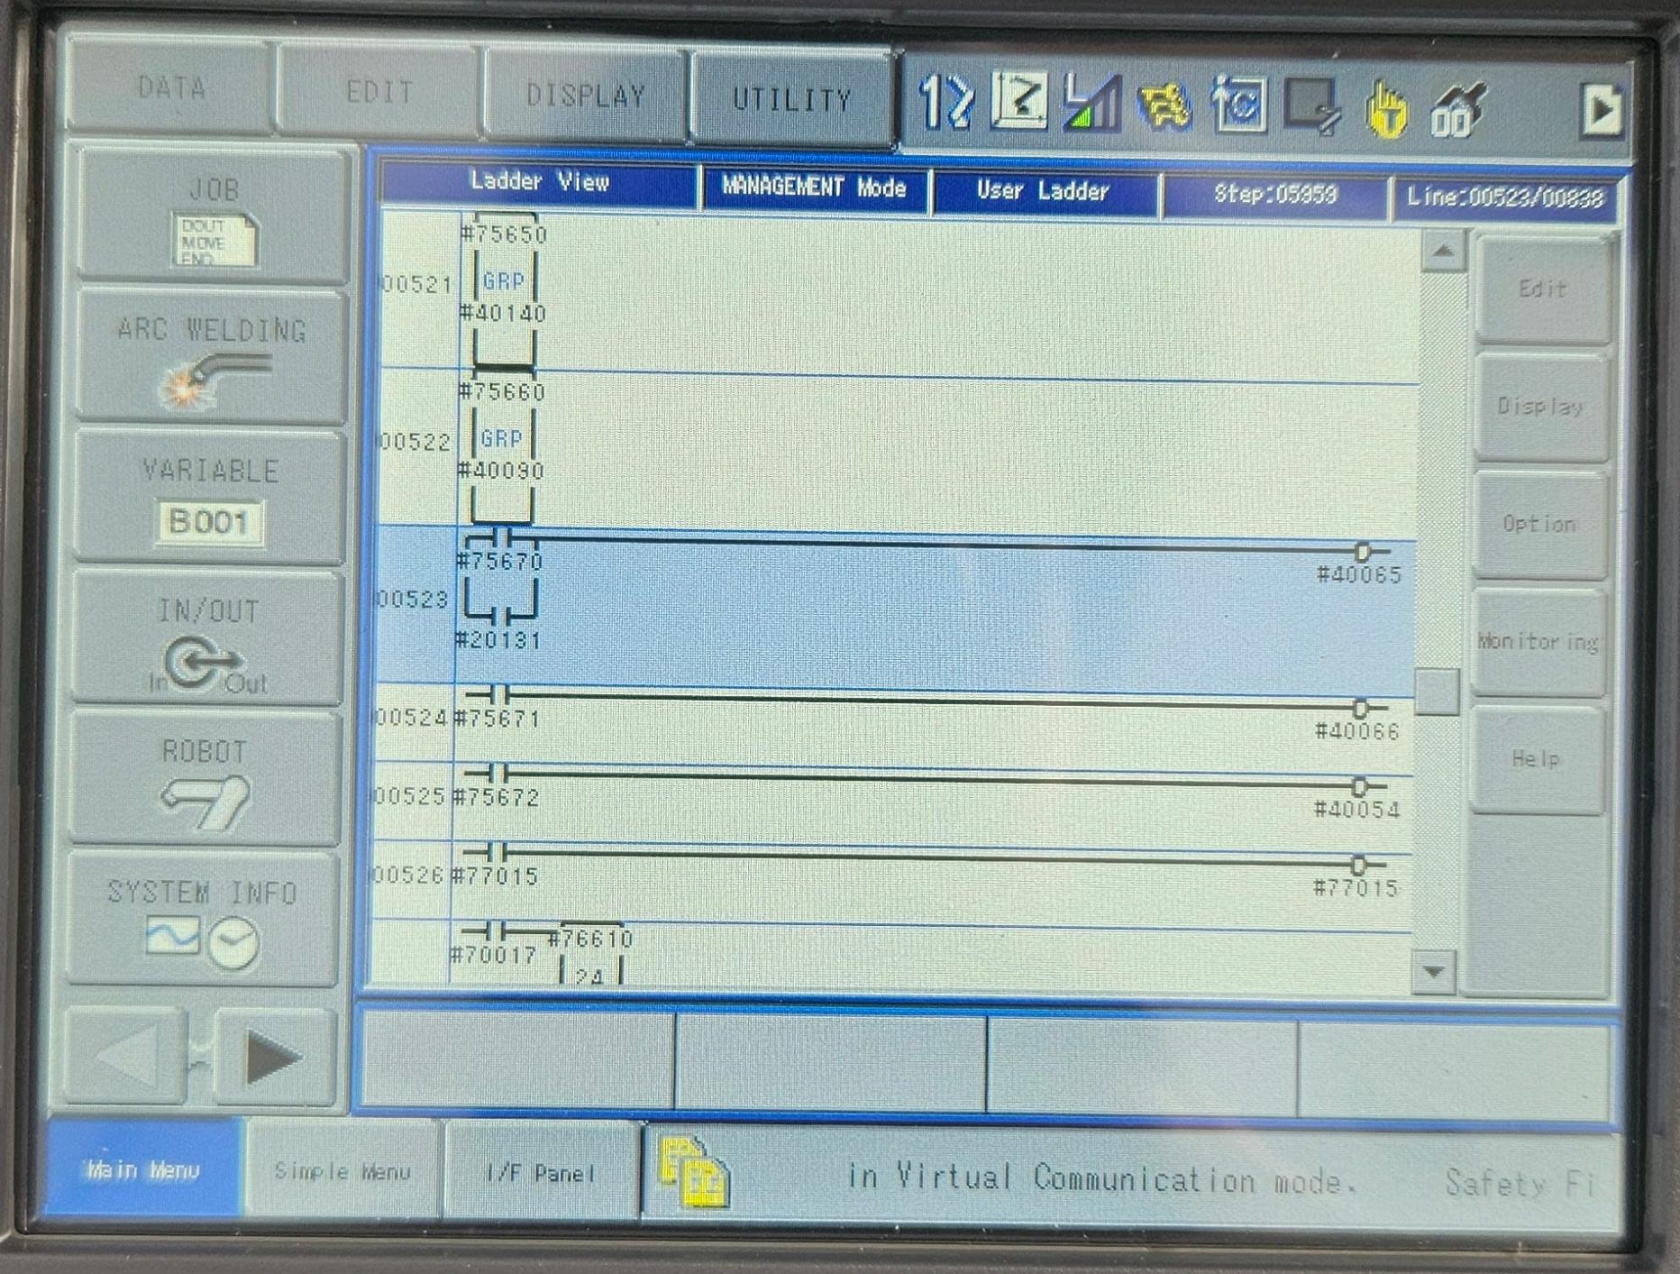
#### `#20133` → `#40070` (Richiamo Master Job)

[![Rung #40070](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/ARzimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/ARzimage.png)
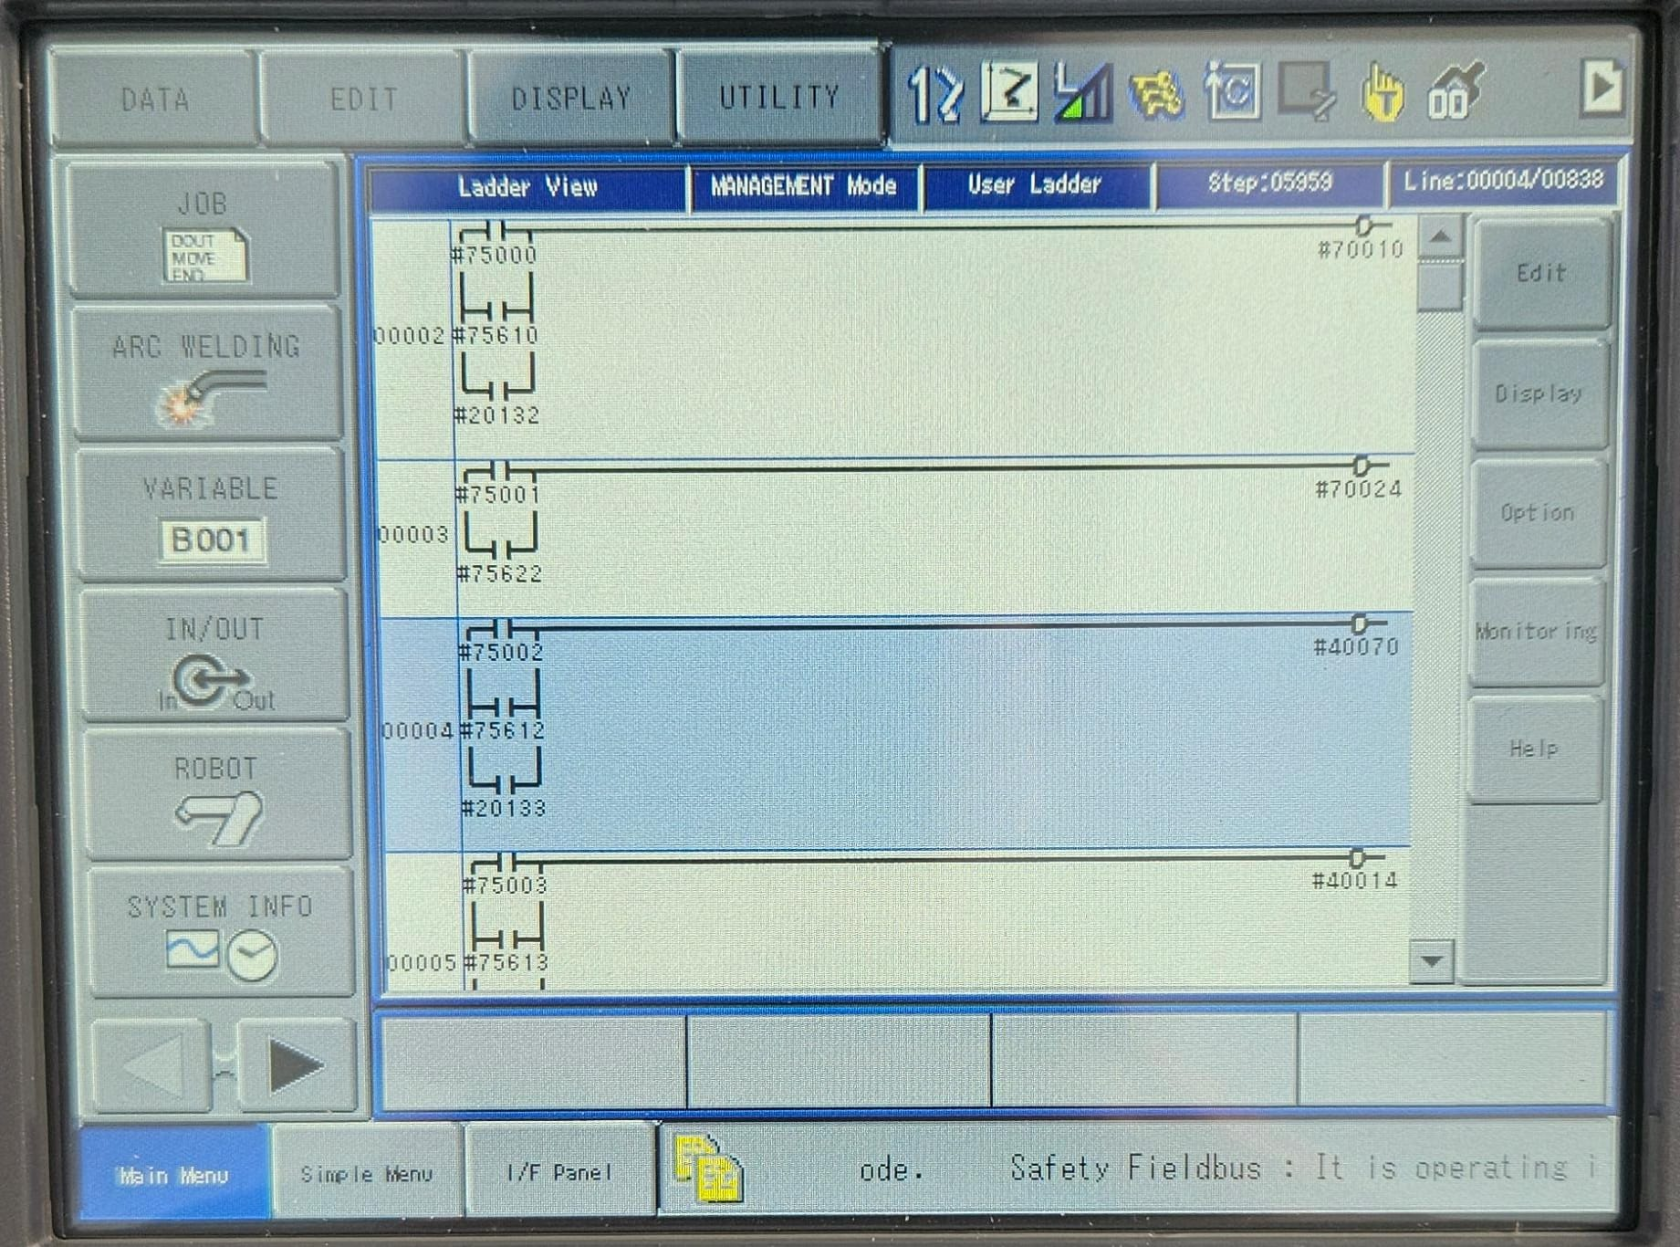
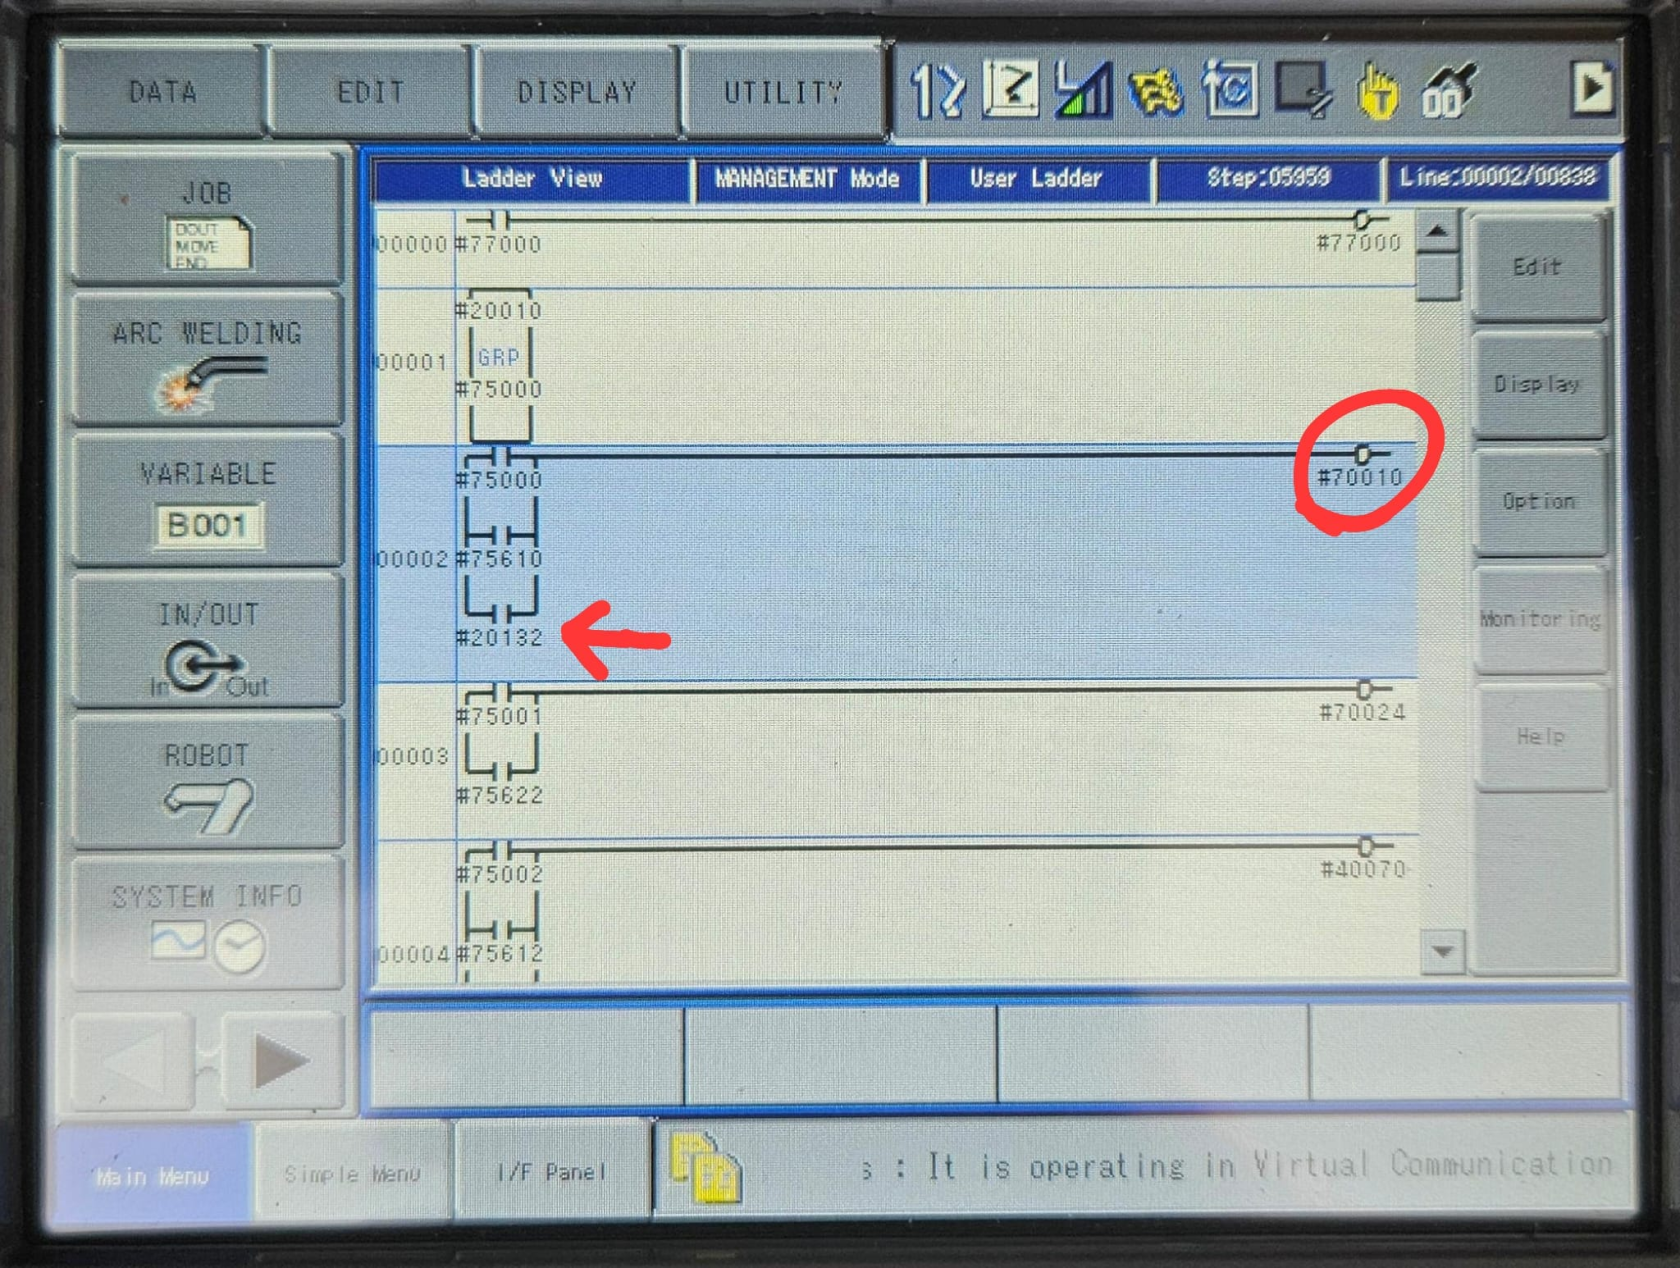
#### `#20132` → `#40044` (Start Job) — caso particolare

La Rung che scrive `#40044` non può essere aperta: tentando di modificarla si ottiene un errore.

[![Errore apertura Rung #40044](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/xojimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/xojimage.png)
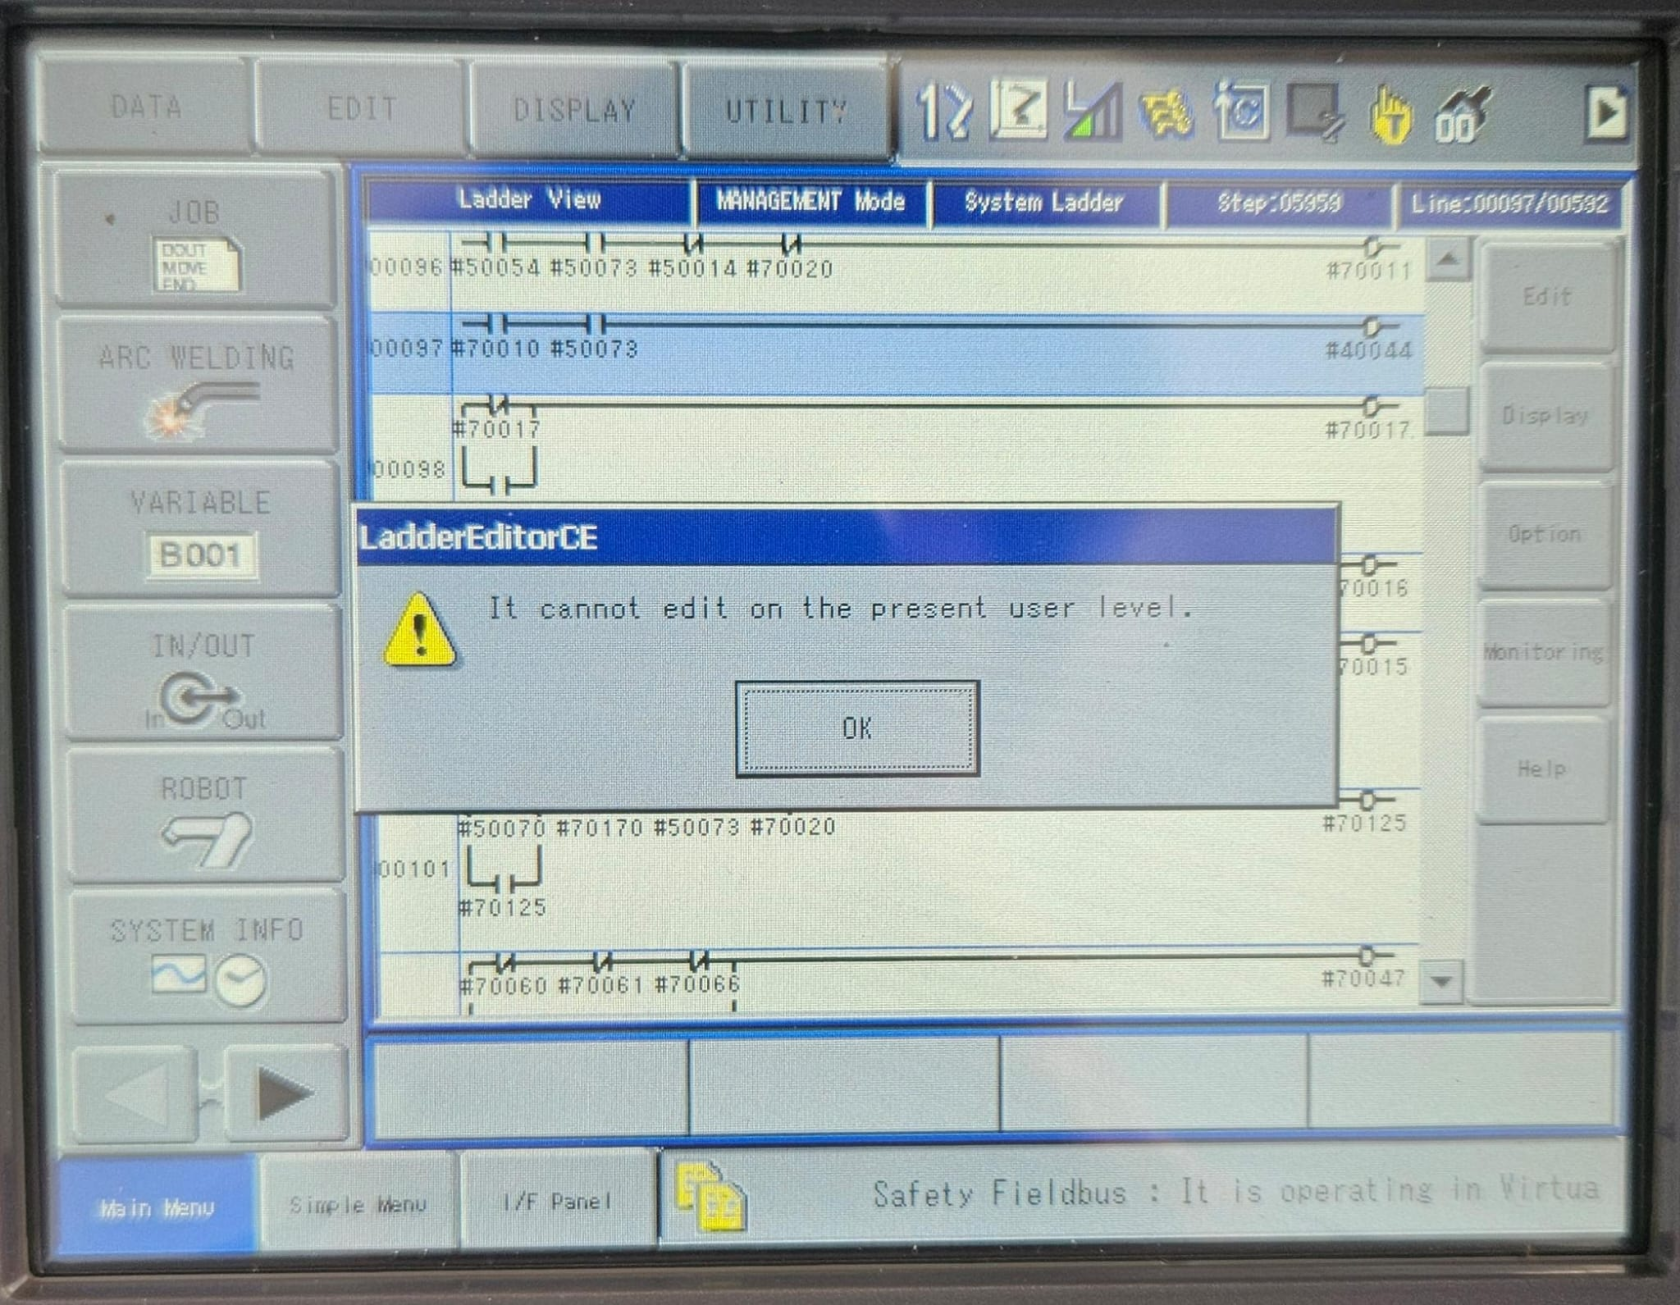
La sua condizione di ingresso è però la memoria interna `#70010`: si modifica quindi la Rung che scrive `#70010`, aggiungendo `#20132` in parallelo con la stessa procedura.

[![Rung #70010](https://automation-doc.it/uploads/images/gallery/2026-09/scaled-1680-/bFAimage.png)](https://automation-doc.it/uploads/images/gallery/2026-09/bFAimage.png)
<p class="callout danger">**Ricordare:** al termine di tutte le modifiche eseguire **EDIT → COMPILE**.</p>

## 5. Sequenza di avvio da PLC

Valori da scrivere in sequenza nel 2° byte di uscita del PLC:

<table border="1" id="bkmrk-passo-valore-byte-co" style="border-collapse: collapse; width: 70%;"><thead><tr><th style="text-align: center;">Passo</th><th style="text-align: center;">Valore byte</th><th style="text-align: left;">Comando</th></tr></thead><tbody><tr><td style="text-align: center;">1</td><td style="text-align: center;">`16`</td><td>Reset errori / allarmi</td></tr><tr><td style="text-align: center;">2</td><td style="text-align: center;">`1`</td><td>Servo ON</td></tr><tr><td style="text-align: center;">3</td><td style="text-align: center;">`8`</td><td>Richiamo Master Job</td></tr><tr><td style="text-align: center;">4</td><td style="text-align: center;">`4`</td><td>Start Job (EXT START)</td></tr></tbody></table>

## Passo successivo

Proseguire con la guida [Configurazione IO lato PLC Beckhoff](https://automation-doc.it/books/configurazione-scambio-io-e-start-da-plc/page/configurazione-io-lato-plc-beckhoff "Configurazione IO lato PLC Beckhoff").