Creazione di un Cubo
Obiettivo: configurare un cubo di interferenza che segnala quando il TCP del robot si trova all'interno di un volume definito.
Il bit del cubo serve, ad esempio, in una procedura di Home guidata: impedisce al robot di andare in Home con un movimento diretto senza prima essersi allontanato da eventuali ostacoli.
Prerequisiti
- Accesso al teach pendant con livello di sicurezza almeno MANAGEMENT.
- Coordinate minime e massime del volume da monitorare.
1. Selezione del cubo
- Autenticarsi con livello di sicurezza almeno MANAGEMENT.
- Aprire ROBOT → INTERFERENCE.

- Selezionare il cubo da configurare. Si apre la sua pagina di configurazione:

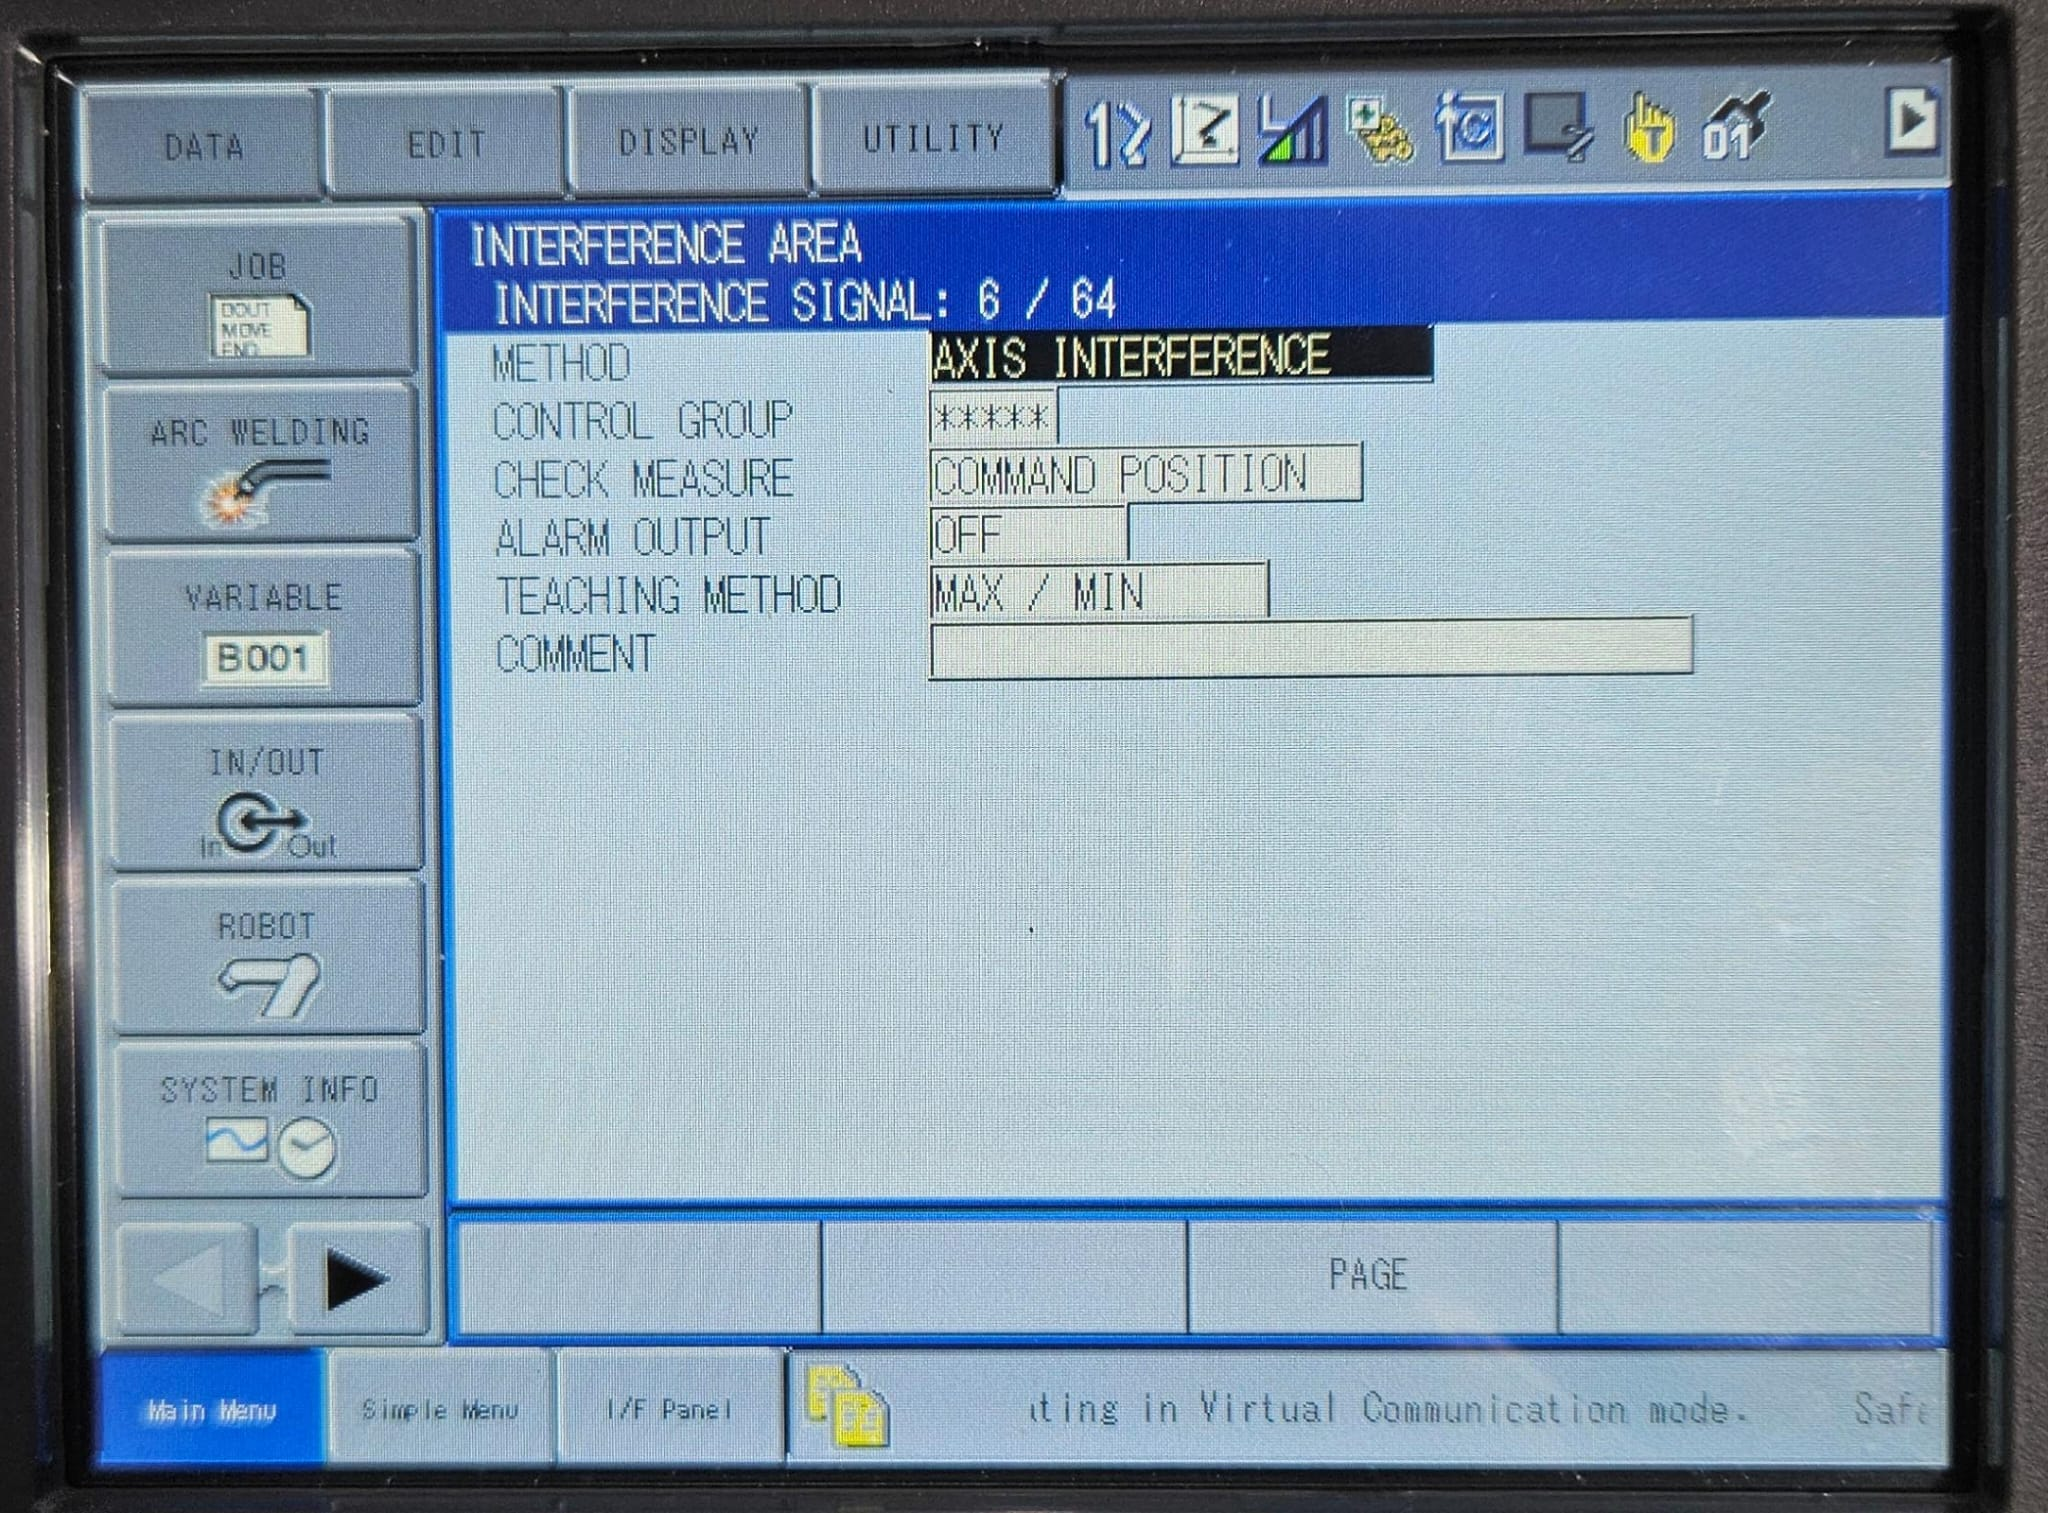
Cubo 64: non utilizzarlo. Yaskawa lo riserva alla posizione di Home.
2. Configurazione del cubo
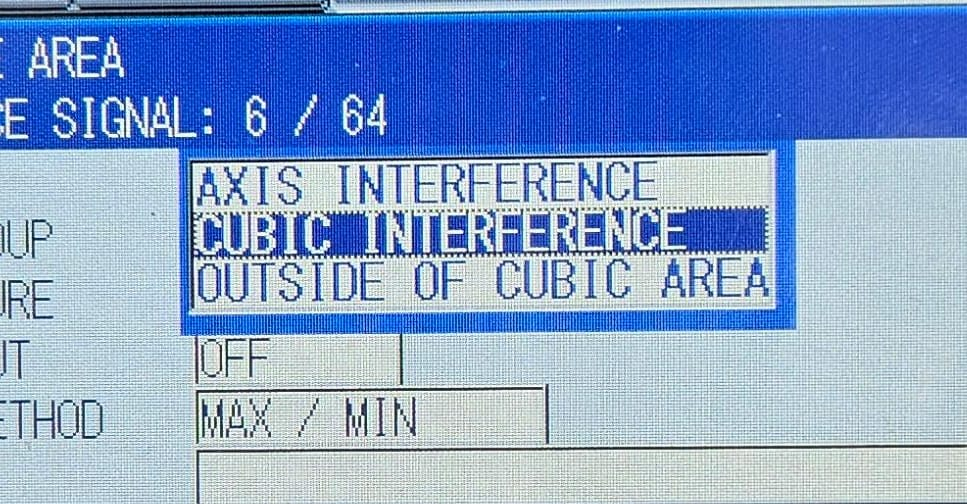
- Nel campo METHOD selezionare il tipo cubo.

- Selezionare CONTROL GROUP e premere SELECT: il gruppo viene impostato automaticamente a
R1. - Inserire la coordinata minima nel campo MIN e quella massima nel campo MAX.
- In alto a destra compare il bit associato al cubo, che si attiva quando il TCP del robot è all'interno del cubo. Annotarlo: è il segnale da usare nel Job.

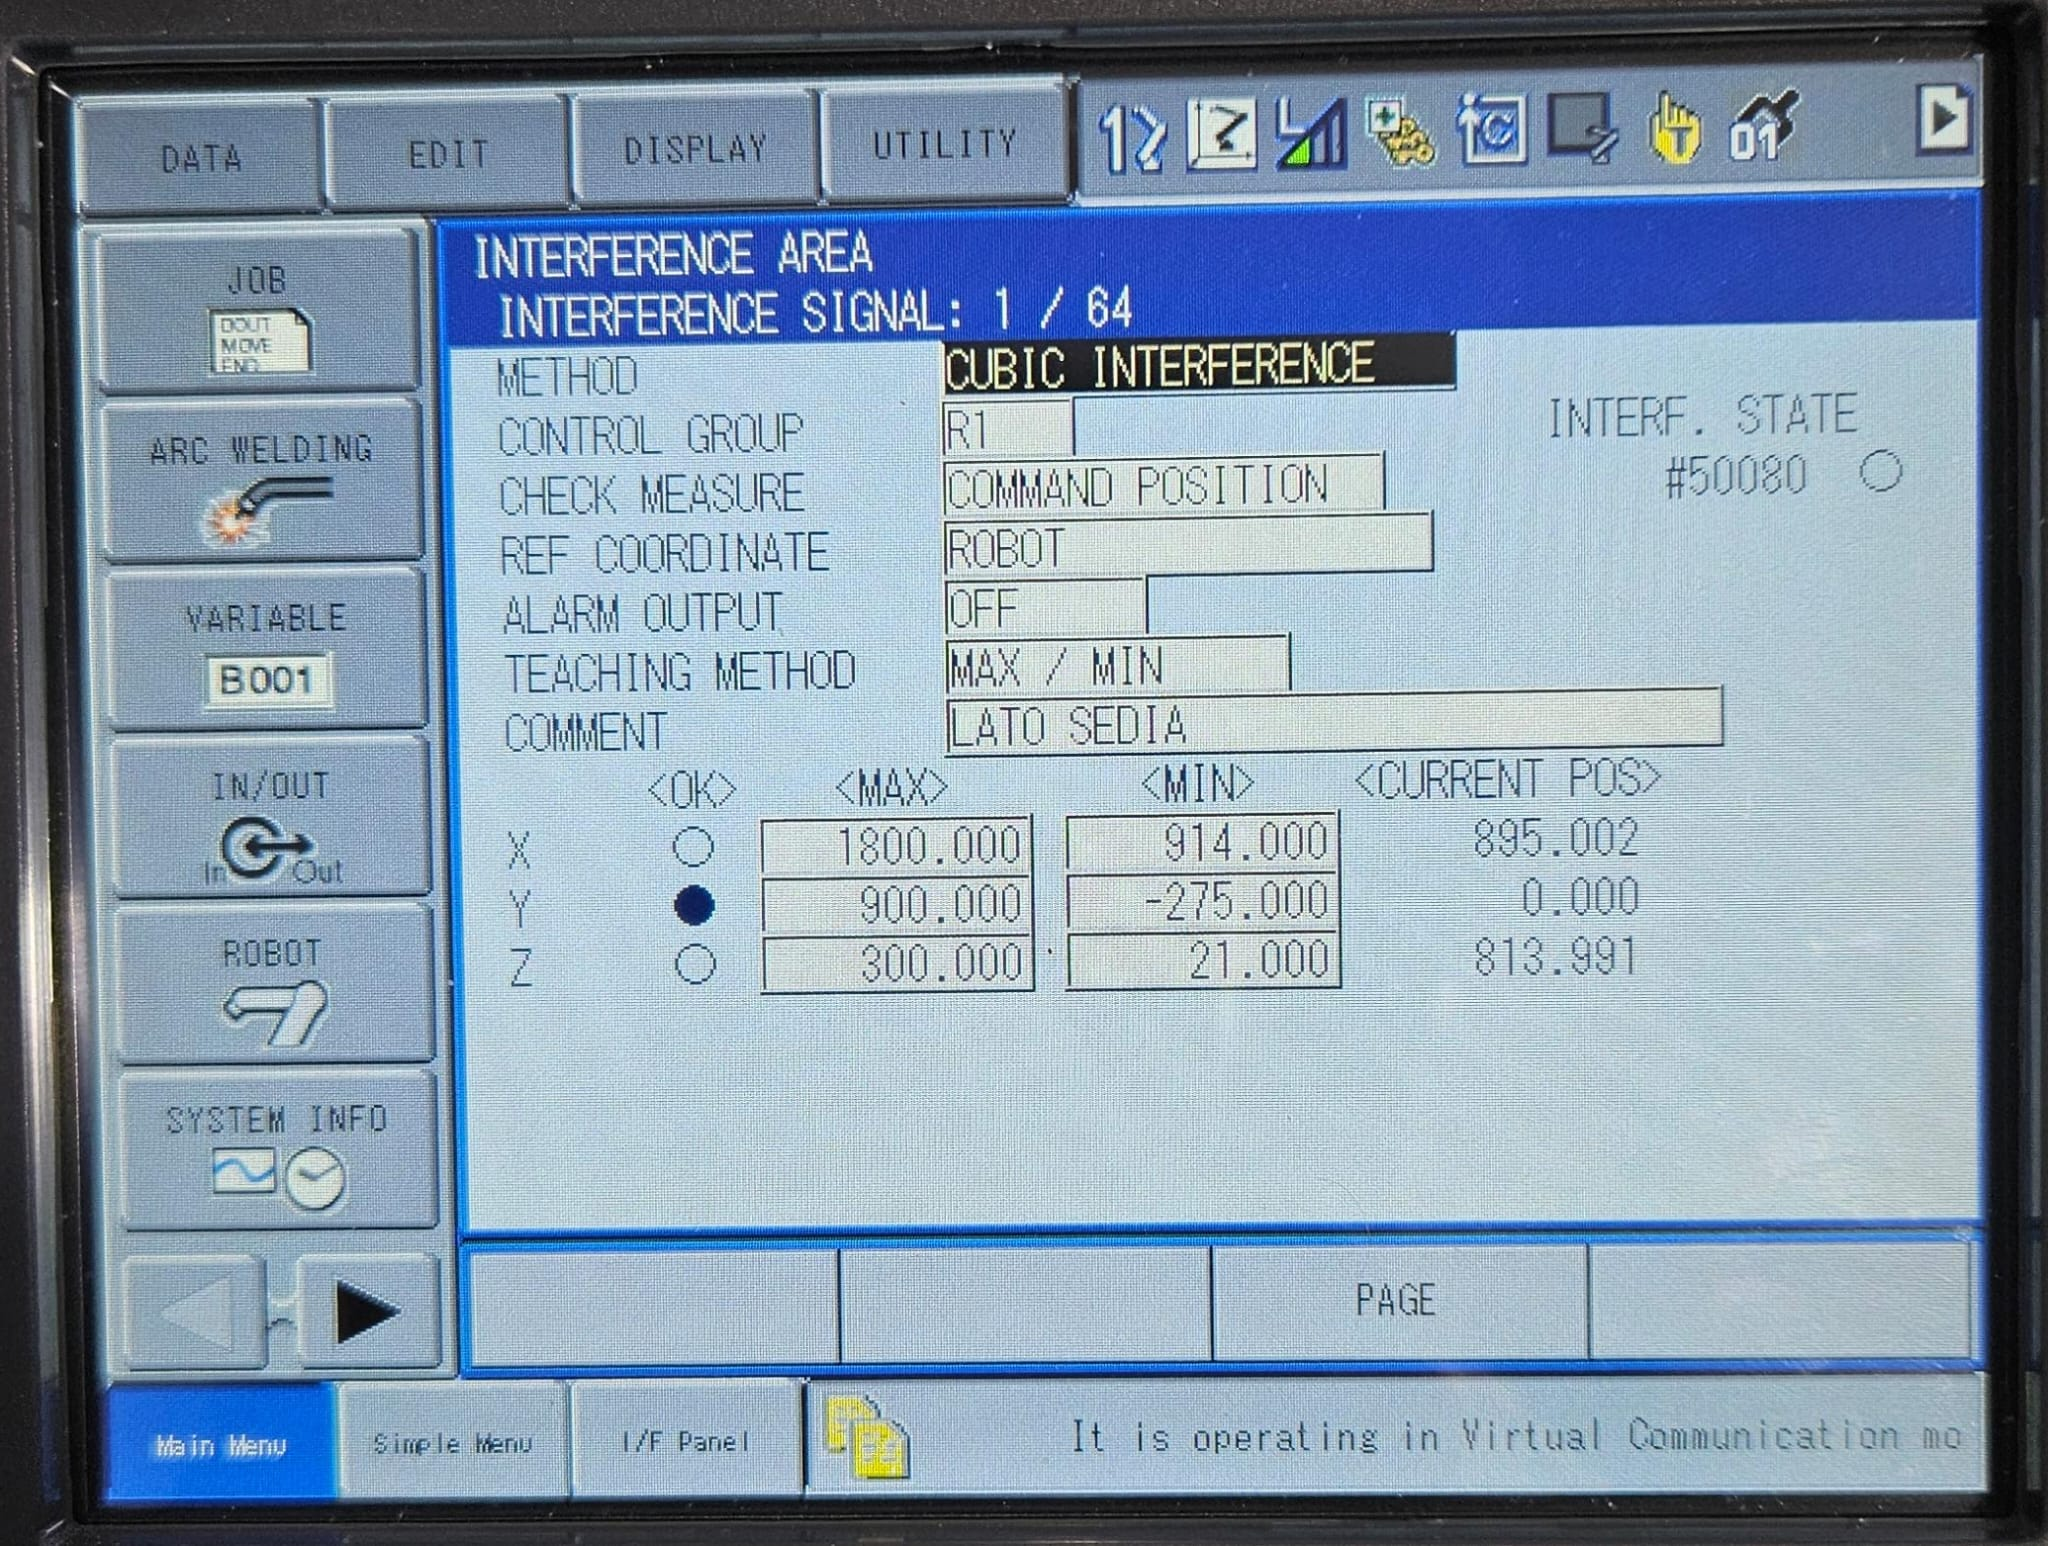
Riepilogo: TCP all'interno del cubo → bit del cubo attivo → segnale utilizzabile nel Job (es. per la Home guidata).