Programmazione
Programmi in Background (SYSTEM JOB)
Obiettivo: replicare (mirror) alcuni segnali verso il PLC senza modificare lo user LADDER. Per farlo si usa un SYSTEM JOB, che il controller esegue in sottofondo.
Prerequisiti
- Accesso al teach pendant con livello di sicurezza almeno MANAGEMENT.
- Elenco dei segnali da replicare.
Caso d'esempio
Nell'esempio il PLC doveva ricevere alcuni stati di una saldatrice che non è collegata direttamente al PLC. Segnali utilizzati:
| Segnale | Tipo | Descrizione |
|---|---|---|
IN#(34) |
Ingresso | Saldatrice pronta (Welder Ready) |
IG#(21) |
Ingresso (byte) | Numero errore saldatrice, byte basso |
IG#(22) |
Ingresso (byte) | Numero errore saldatrice, byte alto |
OT#(1518) |
Uscita verso PLC | Eco di Welder Ready |
OT#(1519) |
Uscita verso PLC | Errore saldatrice (numero errore diverso da 0) |
B010 – B013 |
Variabili | Appoggio interno, usate solo nel SYSTEM JOB |
1. Creazione del SYSTEM JOB
- Aprire JOB → CREATE NEW JOB.

- Impostare il tipo SYSTEM JOB (diverso da un Job normale) e assegnare un nome. Nell'esempio il job si chiama
BACKGROUND.
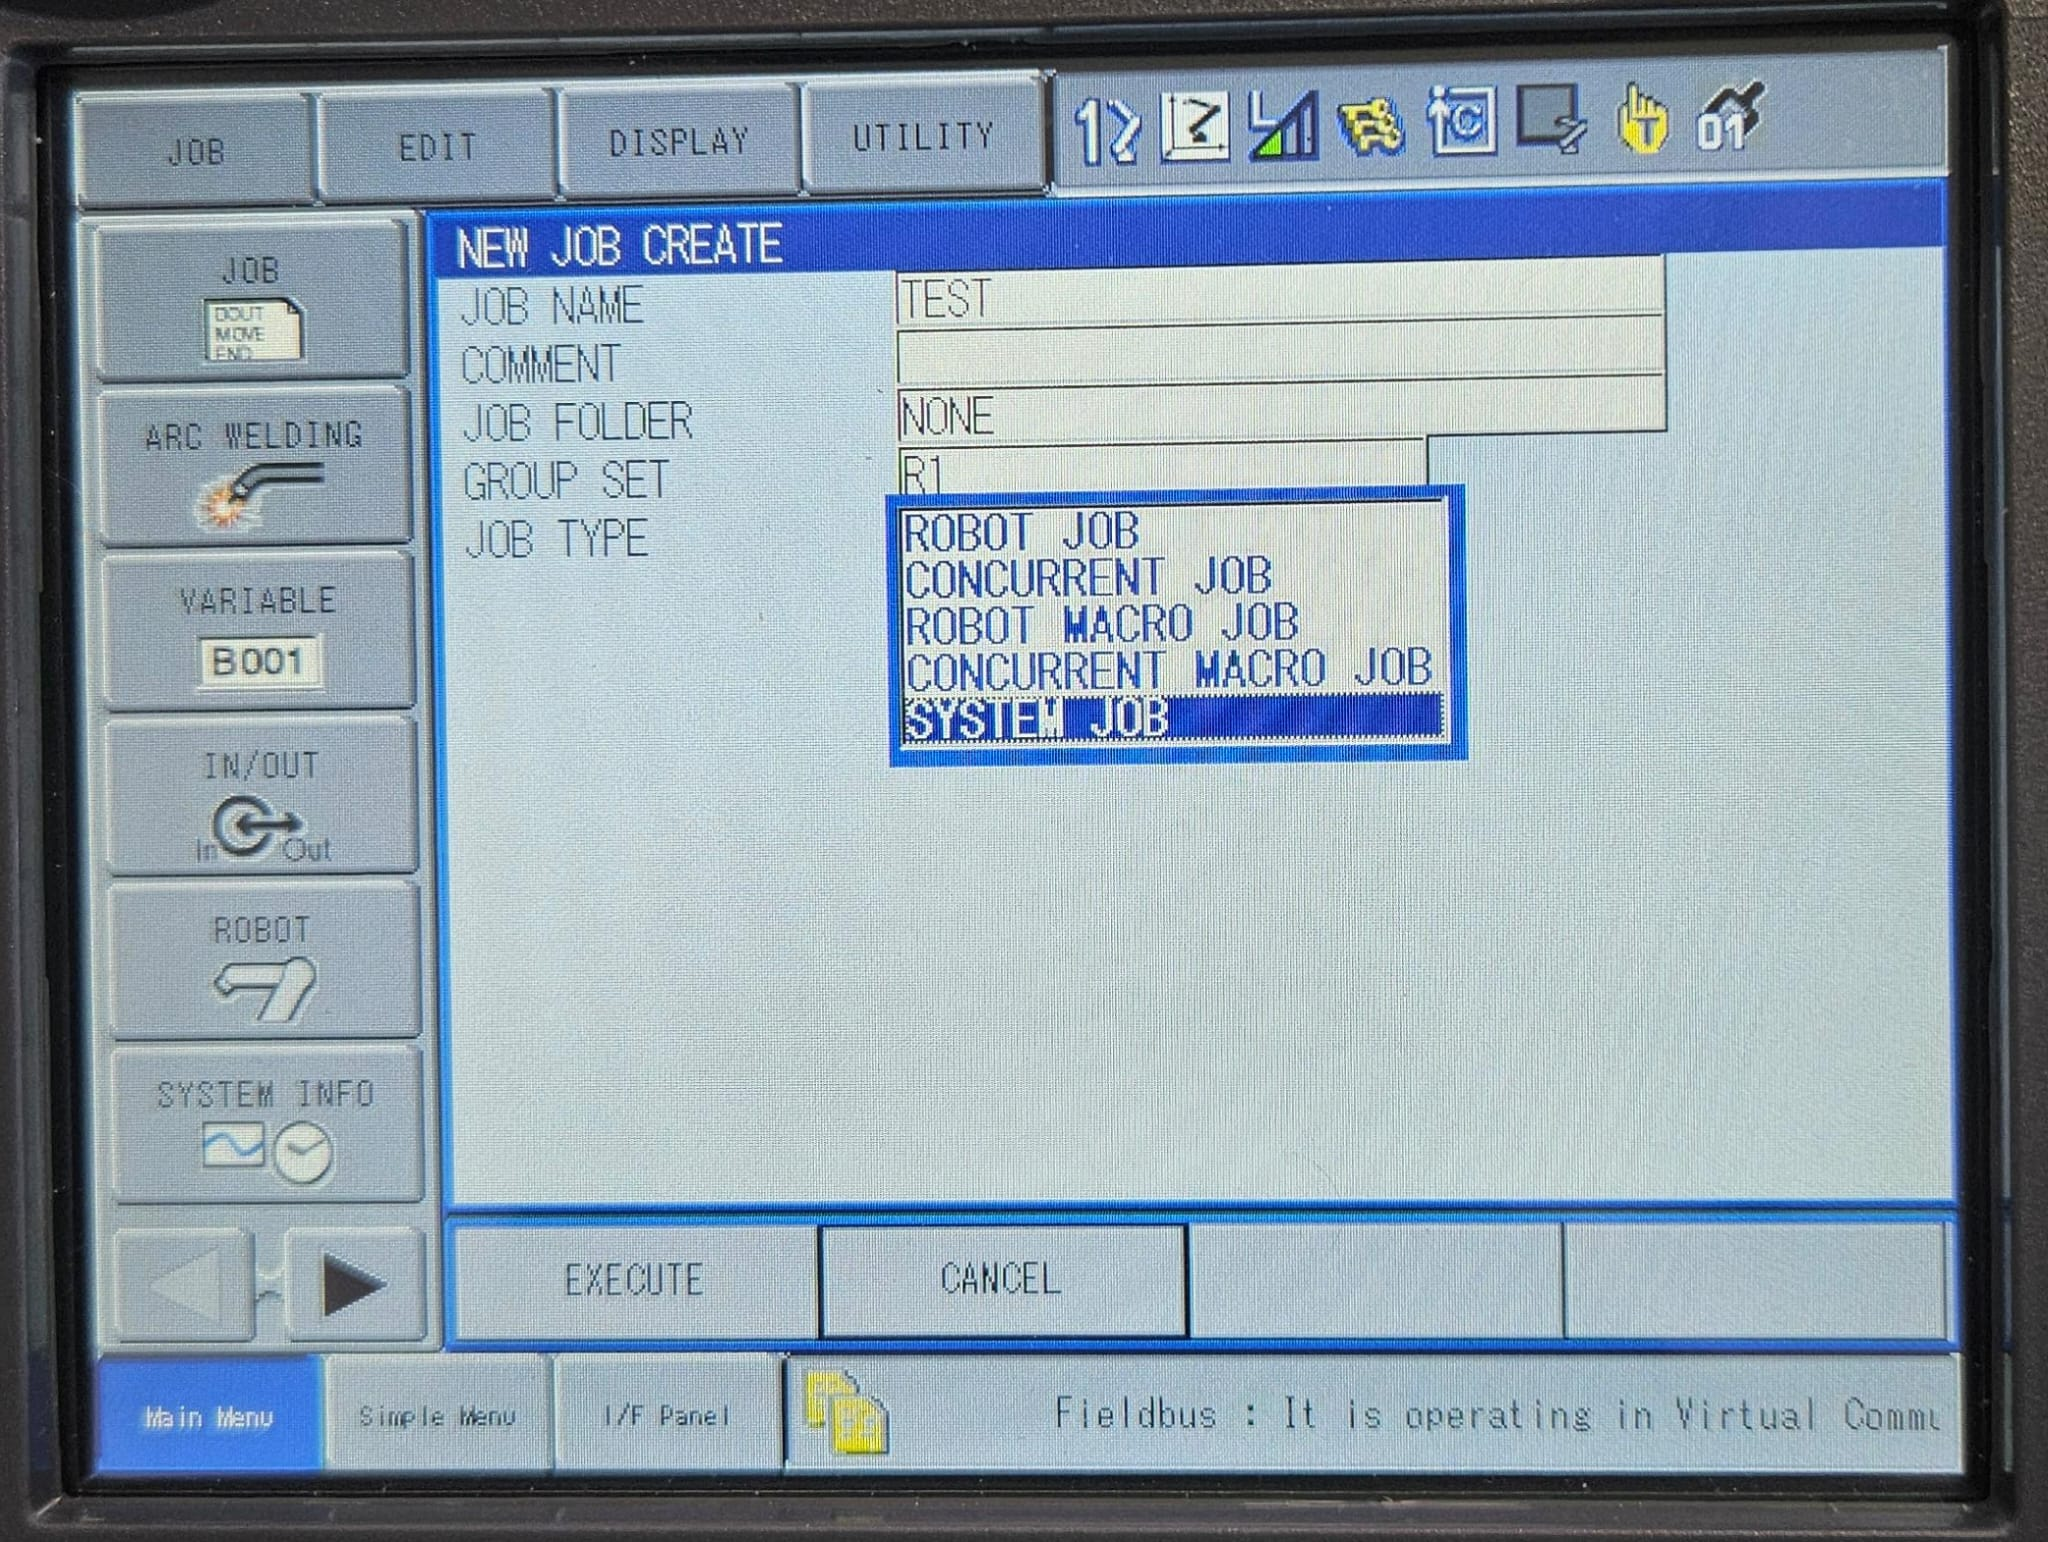
Opzione SYSTEM JOB assente: controllare di essere autenticati con livello almeno MANAGEMENT. Controllare anche che nessun SYSTEM JOB sia in esecuzione: in JOB → CTRL SYSTEM JOB la voce STATUS deve essere STOP, altrimenti premere STOP in basso nello schermo.
2. Programmazione del SYSTEM JOB
Il controller esegue il SYSTEM JOB ciclicamente, quindi non servono né loop né timer. Logica dell'esempio:
OT#(1518)replica lo stato diIN#(34)(Welder Ready).OT#(1519)si attiva quando il numero di errore (IG#(21)ORIG#(22)) è diverso da0.
/JOB
//NAME BACKGROUND
///FOLDERNAME FRIULTECH
//POS
///NPOS 0,0,0,0,0,0
//INST
///DATE 2026/11/12 15:00
///COMM STATI SALDATRICE VERSO PLC
///ATTR SC,RW,SY
///GROUP1 RB1
NOP
'================================
'SYSTEM JOB DI SOTTOFONDO
'ESEGUITO CICLICAMENTE DAL
'CONTROLLER: NO LOOP, NO TIMER
'IN#(34) WELDER READY
'IG#(21) ERRORNUMBER LOW BYTE
'IG#(22) ERRORNUMBER HIGH BYTE
'OT#(1518) ECO WELDER READY
'OT#(1519) ERRORE SALDATRICE
'B010-B013 USATE SOLO QUI
'================================
'MIRROR WELDER READY
DIN B010 IN#(34)
DOUT OT#(1518) B010
'ERRORE = ERRORNUMBER <> 0
DIN B011 IG#(21)
DIN B012 IG#(22)
SET B013 B011
OR B013 B012
JUMP *ERRORE IF B013<>0
DOUT OT#(1519) OFF
JUMP *FINE
*ERRORE
DOUT OT#(1519) ON
*FINE
END
Variabili: le variabili B010 – B013 sono riservate al SYSTEM JOB. Non usarle in altri Job: il SYSTEM JOB le sovrascrive a ogni ciclo.
3. Avvio automatico
- Aprire JOB → CTRL SYSTEM JOB.
- Sulla voce MASTER JOB premere SELECT, poi premere SETTING MASTER JOB.

- Selezionare il SYSTEM JOB da avviare. Nell'esempio
BACKGROUND.
- Impostare START MODE su
AUTOe premere START in basso nello schermo.
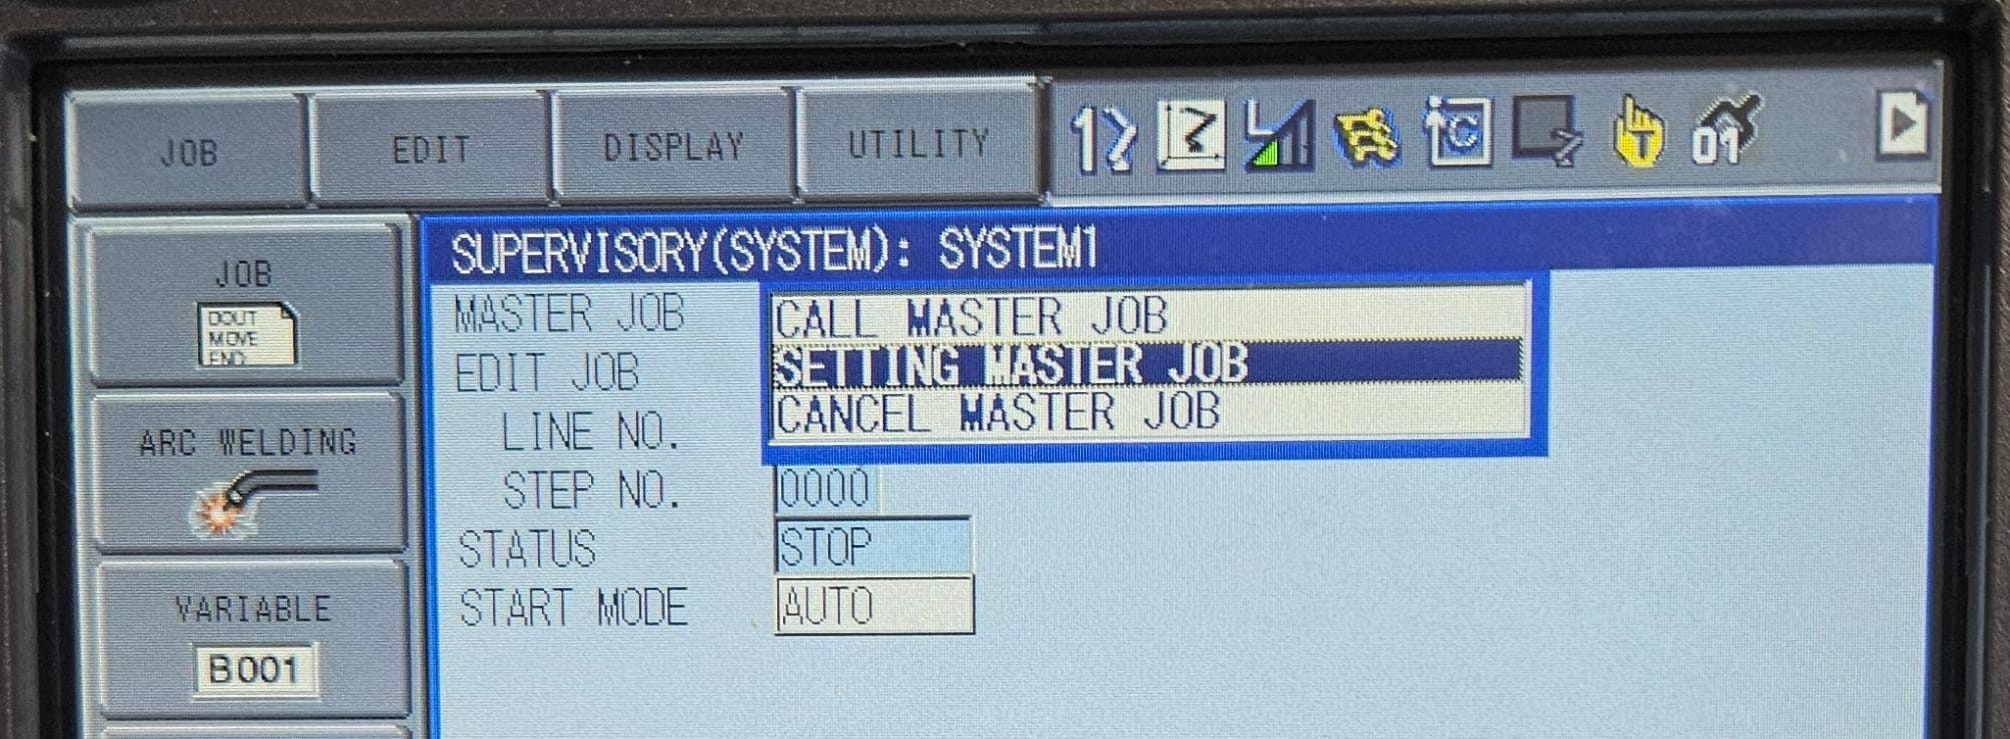
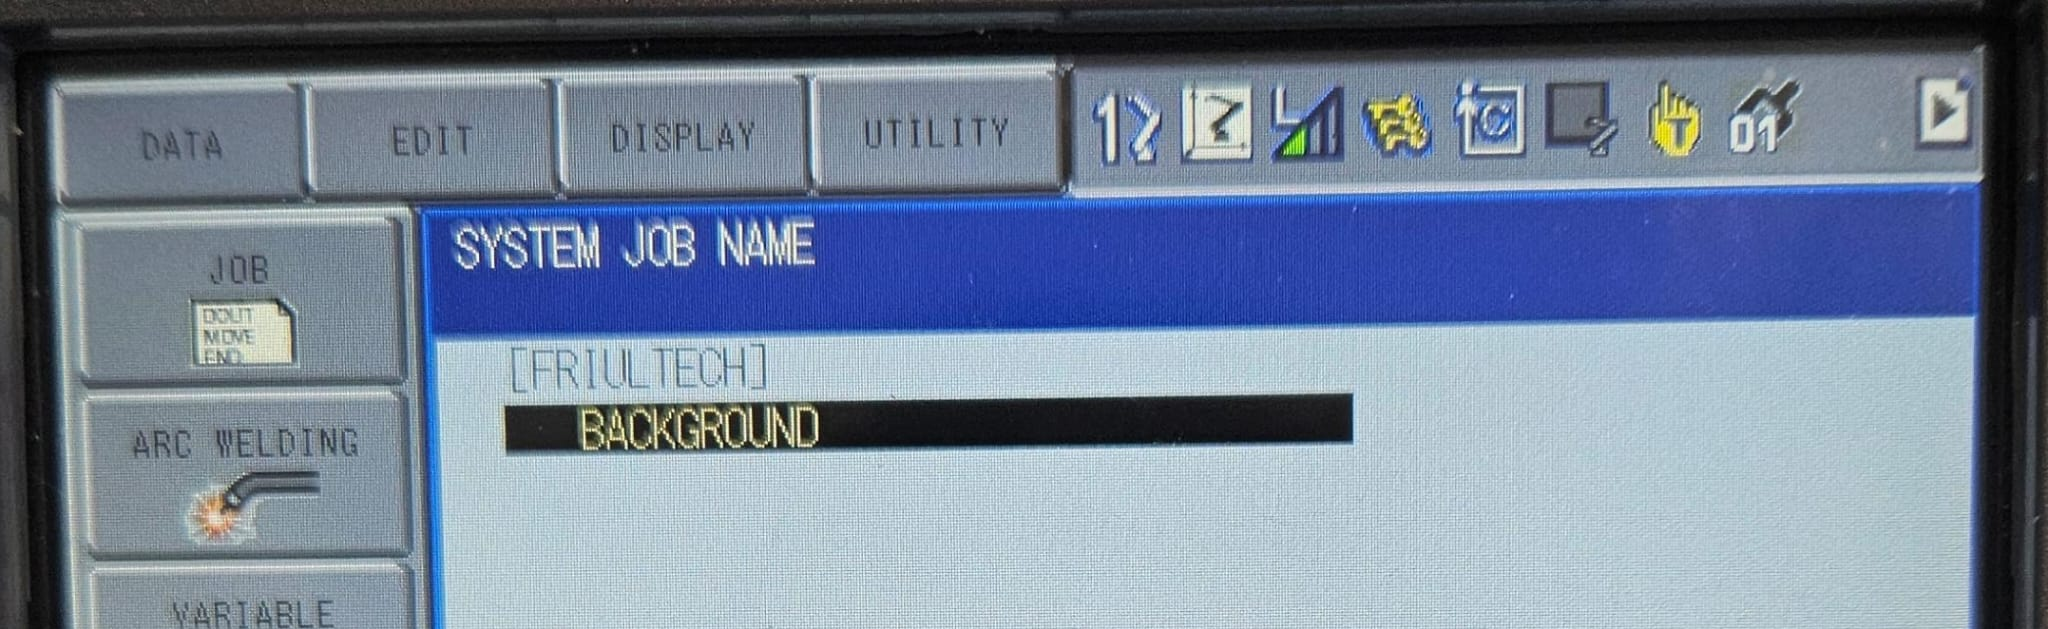
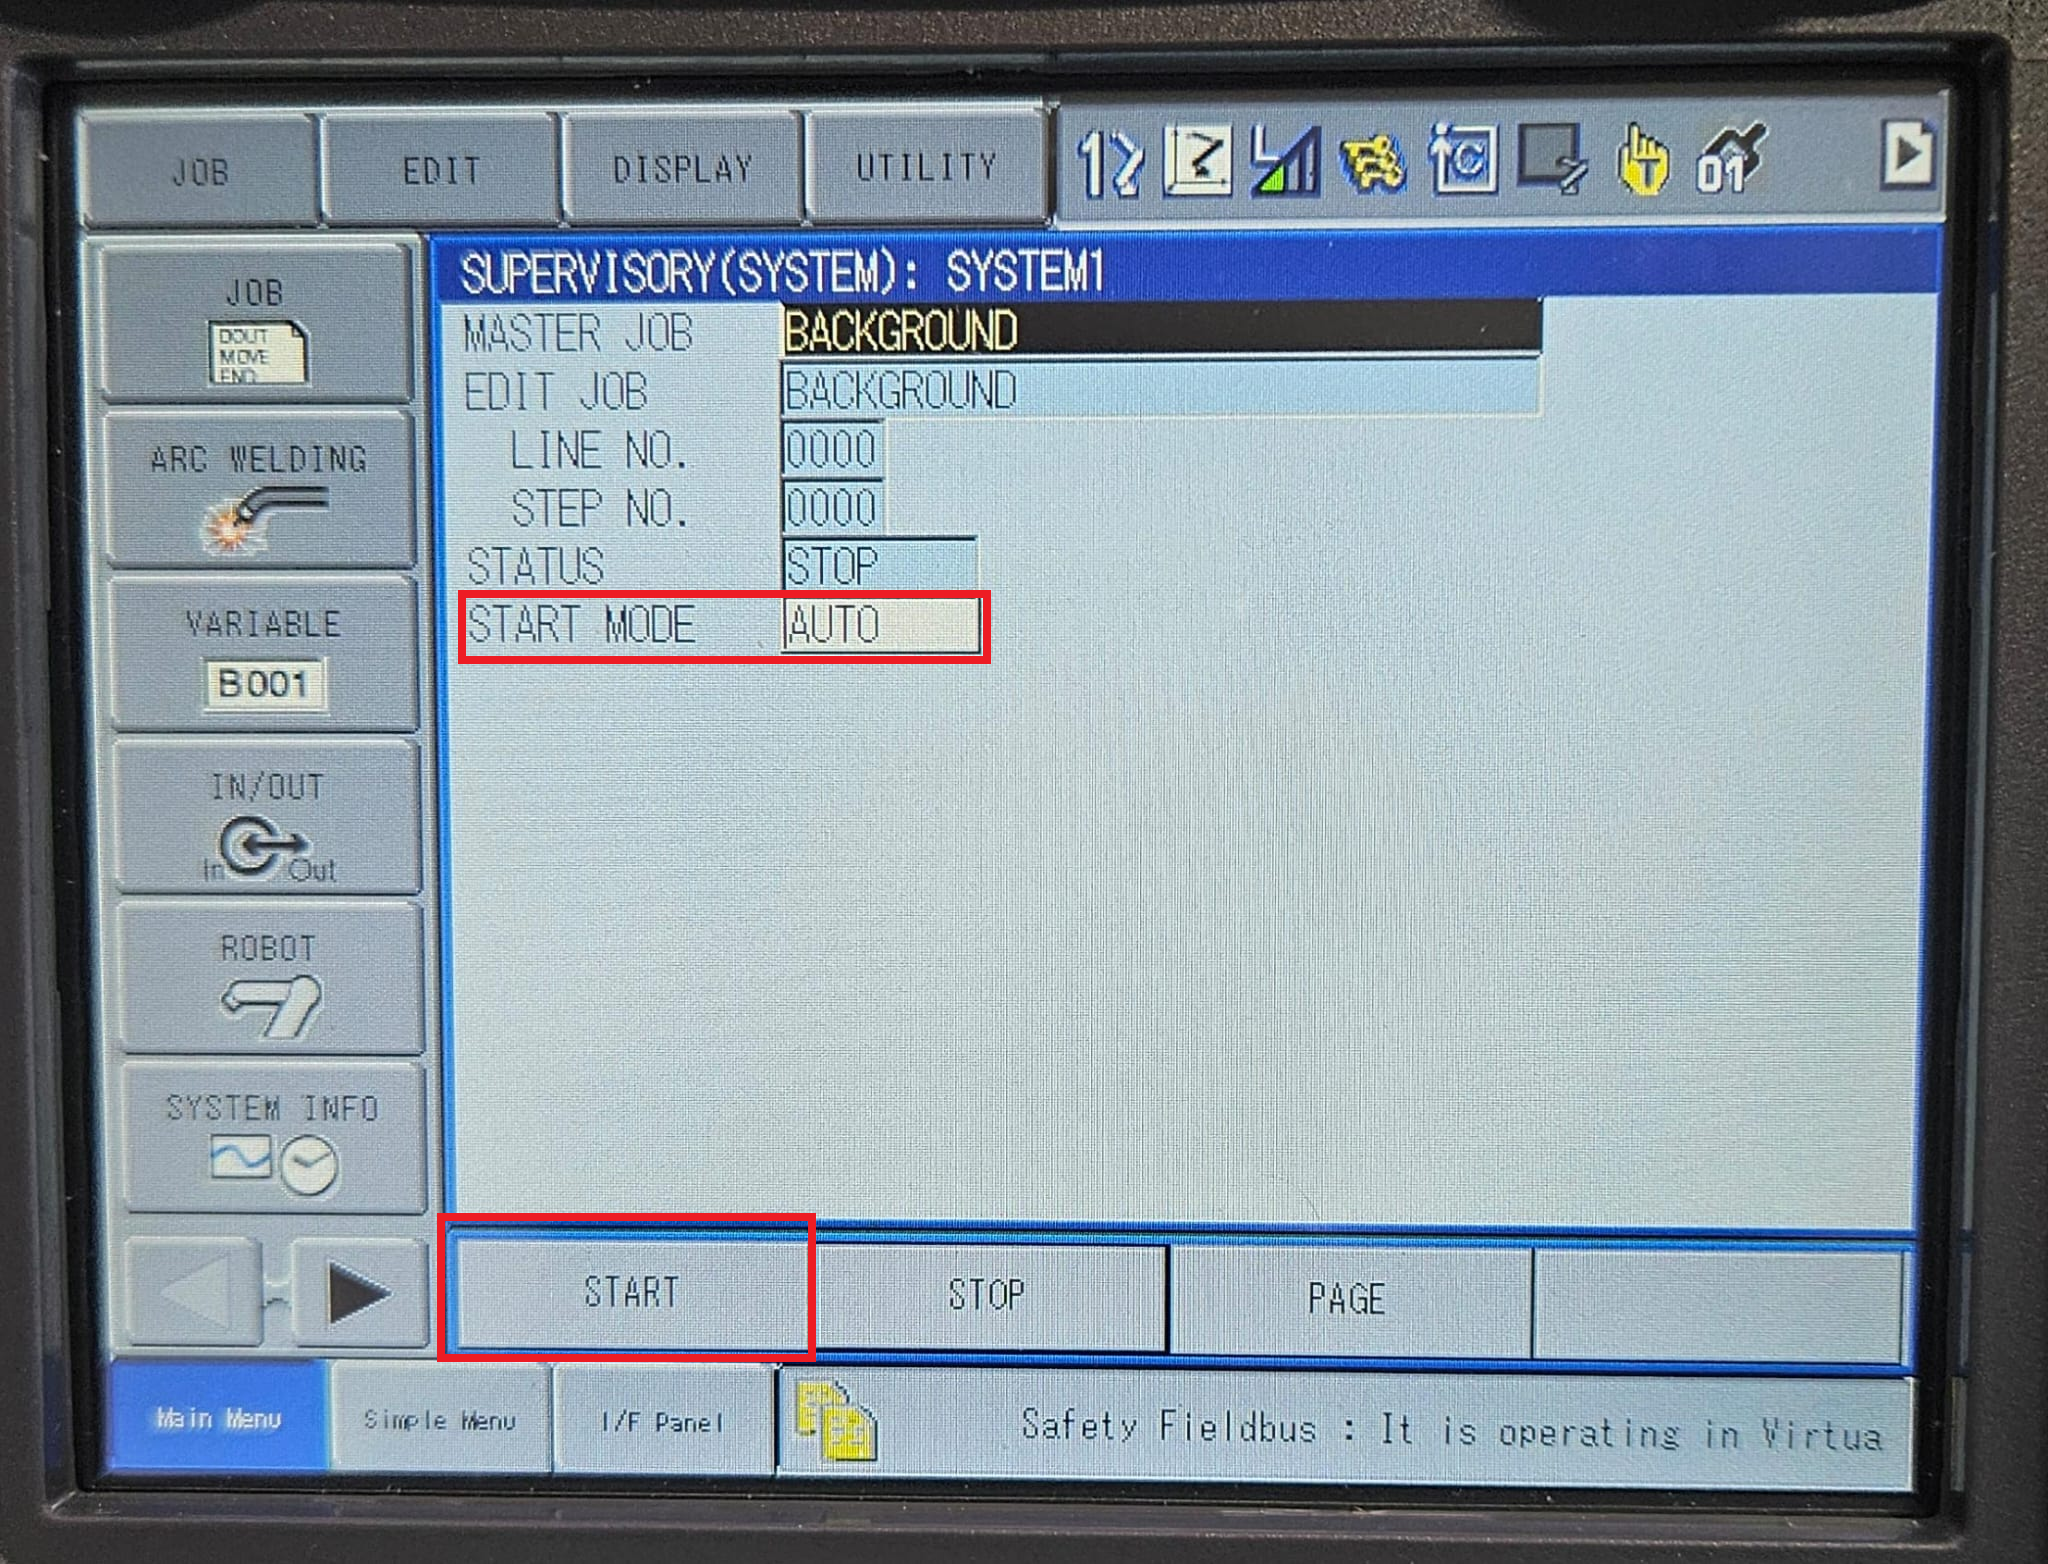
Da questo momento il SYSTEM JOB parte in automatico, anche dopo un riavvio del cabinet.
Riepilogo: IN#(34) → B010 → OT#(1518); IG#(21) OR IG#(22) ≠ 0 → OT#(1519).
Utilizzo di un Cubo
Dopo aver definito il cubo, ad esempio 1, e conosciamo la sua uscita #50080, possiamo usarlo in un JOB.
Purtroppo lo Yaskawa non permette di usare direttamente questo bit, quindi bisogna assegnarlo ad un booleano locale, io userò ad esempio B020. Dopo aver assegnato il booleano, si può procedere con il controllo con l'IF. Esempio di programma:
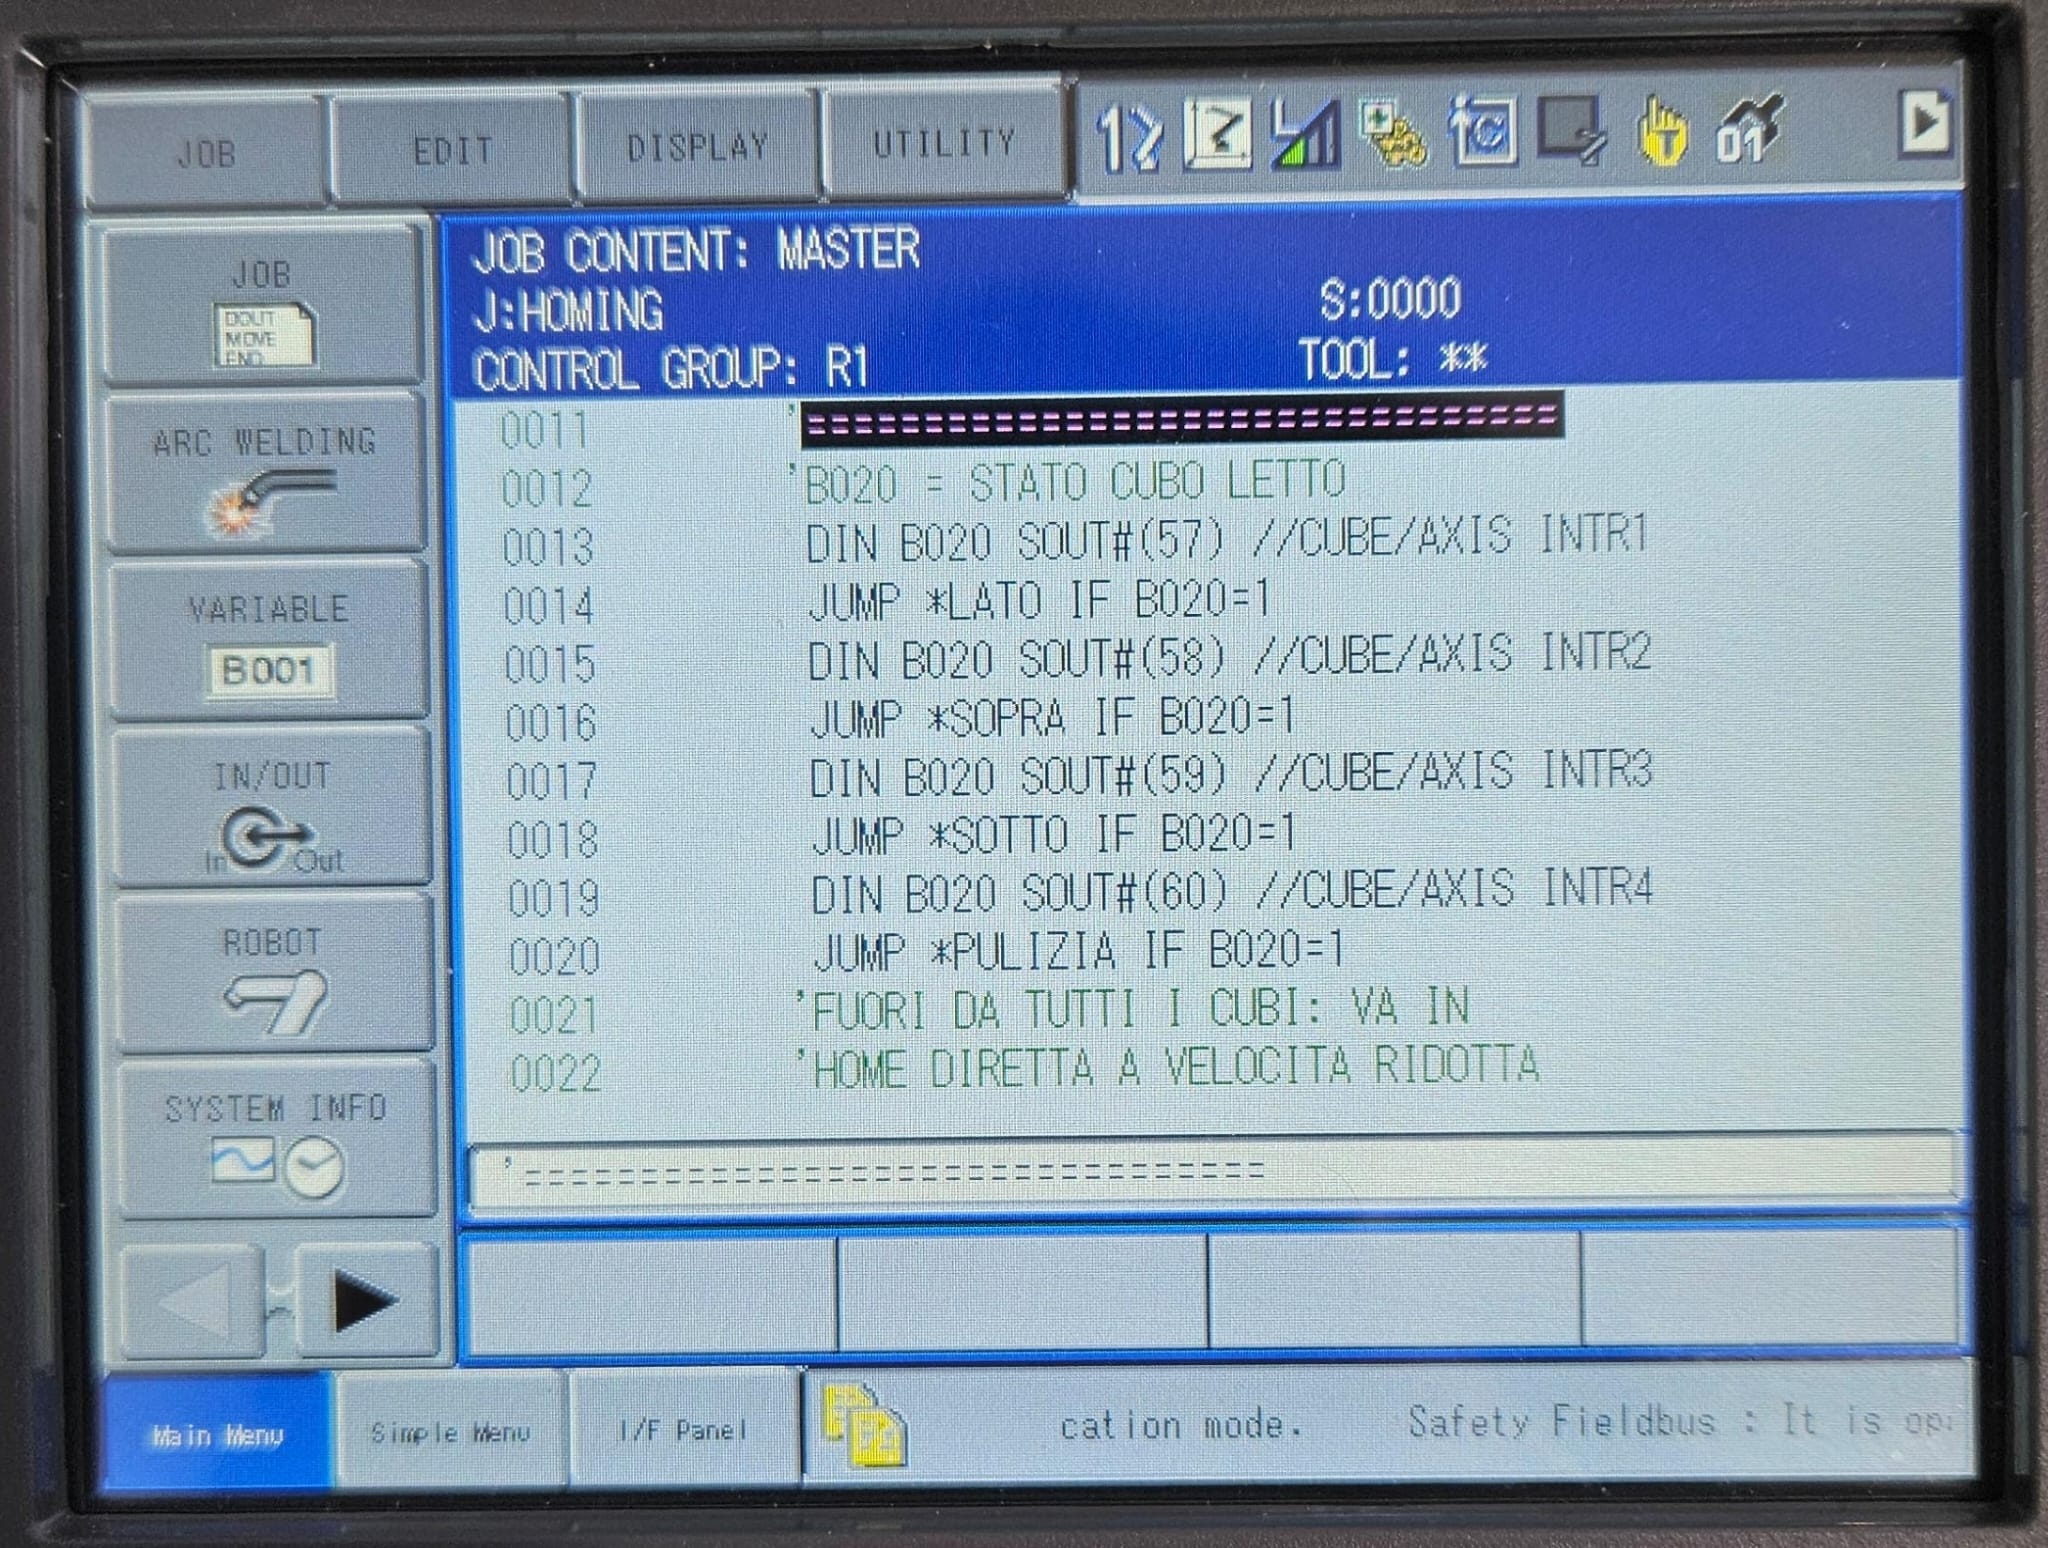
L'istruzione:
DIN B020 SOUT#(57)
serve a leggere lo stato del segnale indicato e a trasferirne il risultato nella variabile B020.
Quindi, concettualmente:
-
Il robot legge il segnale
SOUT#(57). -
Memorizza il risultato in
B020. -
Il programma può utilizzare
B020per prendere una decisione, in questo caso con i JUMP.
Esempio di programma completo:
/JOB
//NAME HOMING
///FOLDERNAME FRIULTECH
//POS
///NPOS 0,0,0,0,0,0
//INST
///DATE 2026/11/12 11:45
///COMM HOMING CONTROLLATO CON CUBI
///ATTR SC,RW
///GROUP1 RB1
NOP
'================================
'HOMING CONTROLLATO CON CUBI
'SEGNALI CUBO (USCITE SISTEMA):
'#50080 = SOUT#(57) CUBO 1
'#50081 = SOUT#(58) CUBO 2
'#50082 = SOUT#(59) CUBO 3
'#50083 = SOUT#(60) CUBO 4
'IN BASE AL CUBO ESCE CON I SUOI
'PUNTI, POI VA IN HOME P000
'FUORI DAI CUBI: HOME PIANO
'================================
'B020 = STATO CUBO LETTO
DIN B020 SOUT#(57)
JUMP *LATO IF B020=1
DIN B020 SOUT#(58)
JUMP *SOPRA IF B020=1
DIN B020 SOUT#(59)
JUMP *SOTTO IF B020=1
DIN B020 SOUT#(60)
JUMP *PULIZIA IF B020=1
'FUORI DA TUTTI I CUBI: VA IN
'HOME DIRETTA A VELOCITA RIDOTTA
MOVJ P000 VJ=10.00
JUMP *FINE
'--------------------------------
*LATO
'PUNTI USCITA DA LATO SEDIA
JUMP *RIENTRO
'--------------------------------
*SOPRA
'PUNTI USCITA DA SOPRA SEDIA
JUMP *RIENTRO
'--------------------------------
*SOTTO
'PUNTI USCITA DA SOTTO SEDIA
JUMP *RIENTRO
'--------------------------------
*PULIZIA
'PUNTI USCITA DA STAZIONE PULIZIA
'--------------------------------
'POSIZIONE FINALE DI HOME
*RIENTRO
MOVJ P000 VJ=20.00
*FINE
ENDtest claude
Obiettivo: usare il bit di un cubo di interferenza in un Job per eseguire una Home guidata. Il robot esce dalla zona in cui si trova seguendo punti dedicati a quella zona e solo dopo va in Home.
Prerequisito: cubi di interferenza già configurati, con il bit di uscita di ciascuno annotato (guida di configurazione dei cubi).
Concetti di base
Il bit del cubo non si può usare direttamente come condizione nel Job: prima va copiato in una variabile locale. Nell'esempio la variabile è B020.
Corrispondenza tra cubi e segnali nell'esempio:
| Cubo | Uscita di sistema | Segnale nel Job |
|---|---|---|
1 |
#50080 |
SOUT#(57) |
2 |
#50081 |
SOUT#(58) |
3 |
#50082 |
SOUT#(59) |
4 |
#50083 |
SOUT#(60) |
1. Lettura del bit del cubo
- Copiare lo stato del cubo nella variabile locale con l'istruzione
DIN B020 SOUT#(57): il robot legge il segnaleSOUT#(57)e ne memorizza lo stato inB020. - Usare
B020come condizione di salto, ad esempioJUMP *LATO IF B020=1.
2. Programma completo
Logica dell'esempio:
- Il Job controlla i cubi uno dopo l'altro. Se il TCP si trova in un cubo, salta all'etichetta con i punti di uscita di quella zona e poi va in Home (
P000) aVJ=20.00. - Se il TCP è fuori da tutti i cubi, va direttamente in Home a velocità ridotta (
VJ=10.00).
/JOB
//NAME HOMING
///FOLDERNAME FRIULTECH
//POS
///NPOS 0,0,0,0,0,0
//INST
///DATE 2026/11/12 11:45
///COMM HOMING CONTROLLATO CON CUBI
///ATTR SC,RW
///GROUP1 RB1
NOP
'================================
'HOMING CONTROLLATO CON CUBI
'SEGNALI CUBO (USCITE SISTEMA):
'#50080 = SOUT#(57) CUBO 1
'#50081 = SOUT#(58) CUBO 2
'#50082 = SOUT#(59) CUBO 3
'#50083 = SOUT#(60) CUBO 4
'IN BASE AL CUBO ESCE CON I SUOI
'PUNTI, POI VA IN HOME P000
'FUORI DAI CUBI: HOME PIANO
'================================
'B020 = STATO CUBO LETTO
DIN B020 SOUT#(57)
JUMP *LATO IF B020=1
DIN B020 SOUT#(58)
JUMP *SOPRA IF B020=1
DIN B020 SOUT#(59)
JUMP *SOTTO IF B020=1
DIN B020 SOUT#(60)
JUMP *PULIZIA IF B020=1
'FUORI DA TUTTI I CUBI: VA IN
'HOME DIRETTA A VELOCITA RIDOTTA
MOVJ P000 VJ=10.00
JUMP *FINE
'--------------------------------
*LATO
'PUNTI USCITA DA LATO SEDIA
JUMP *RIENTRO
'--------------------------------
*SOPRA
'PUNTI USCITA DA SOPRA SEDIA
JUMP *RIENTRO
'--------------------------------
*SOTTO
'PUNTI USCITA DA SOTTO SEDIA
JUMP *RIENTRO
'--------------------------------
*PULIZIA
'PUNTI USCITA DA STAZIONE PULIZIA
'--------------------------------
'POSIZIONE FINALE DI HOME
*RIENTRO
MOVJ P000 VJ=20.00
*FINE
END
Punti di uscita: nell'esempio le etichetta *LATO, *SOPRA, *SOTTO e *PULIZIA contengono solo commenti. In ognuna vanno inseriti i punti di uscita della zona corrispondente.
Ordine dei controlli: i cubi vengono controllati in sequenza. Se il TCP si trova in più cubi sovrapposti, vale il primo cubo controllato.
Riepilogo: TCP nel cubo → #50080 = SOUT#(57) → DIN B020 → JUMP ai punti di uscita → MOVJ P000 (Home).