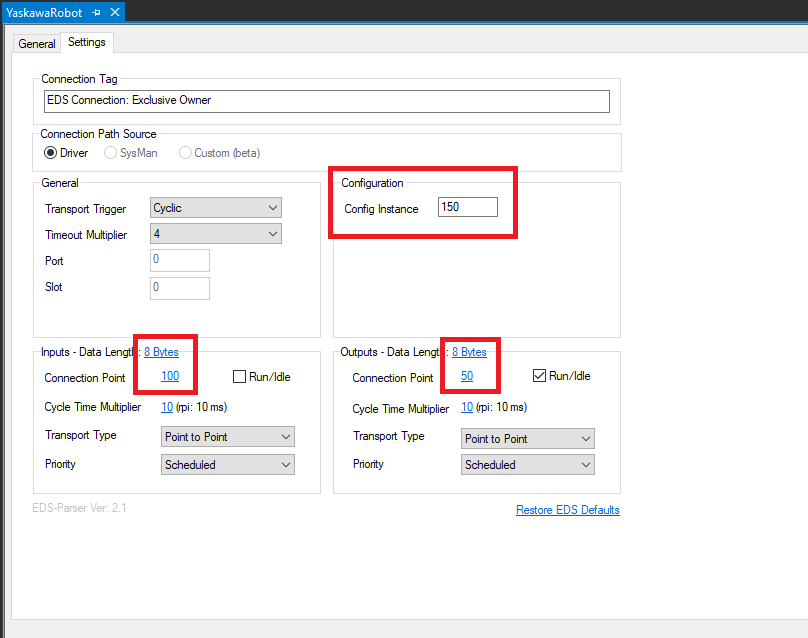
Configurazione IO lato PLC Beckhoff
Una volta conclusa l'intera configurazione nella guida Configurazione Ingressi / Uscite si deve procedere con la configurazione lato PLC (in queto caso Beckhoff).
Quindi avviare il cabinet in modalità Manutenzione e inserire una pennetta USB dietro al pendant, poi loggarsi con security almeno MANAGEMENT.
Poi andare in "EX. MEMORY" -> SAVE:
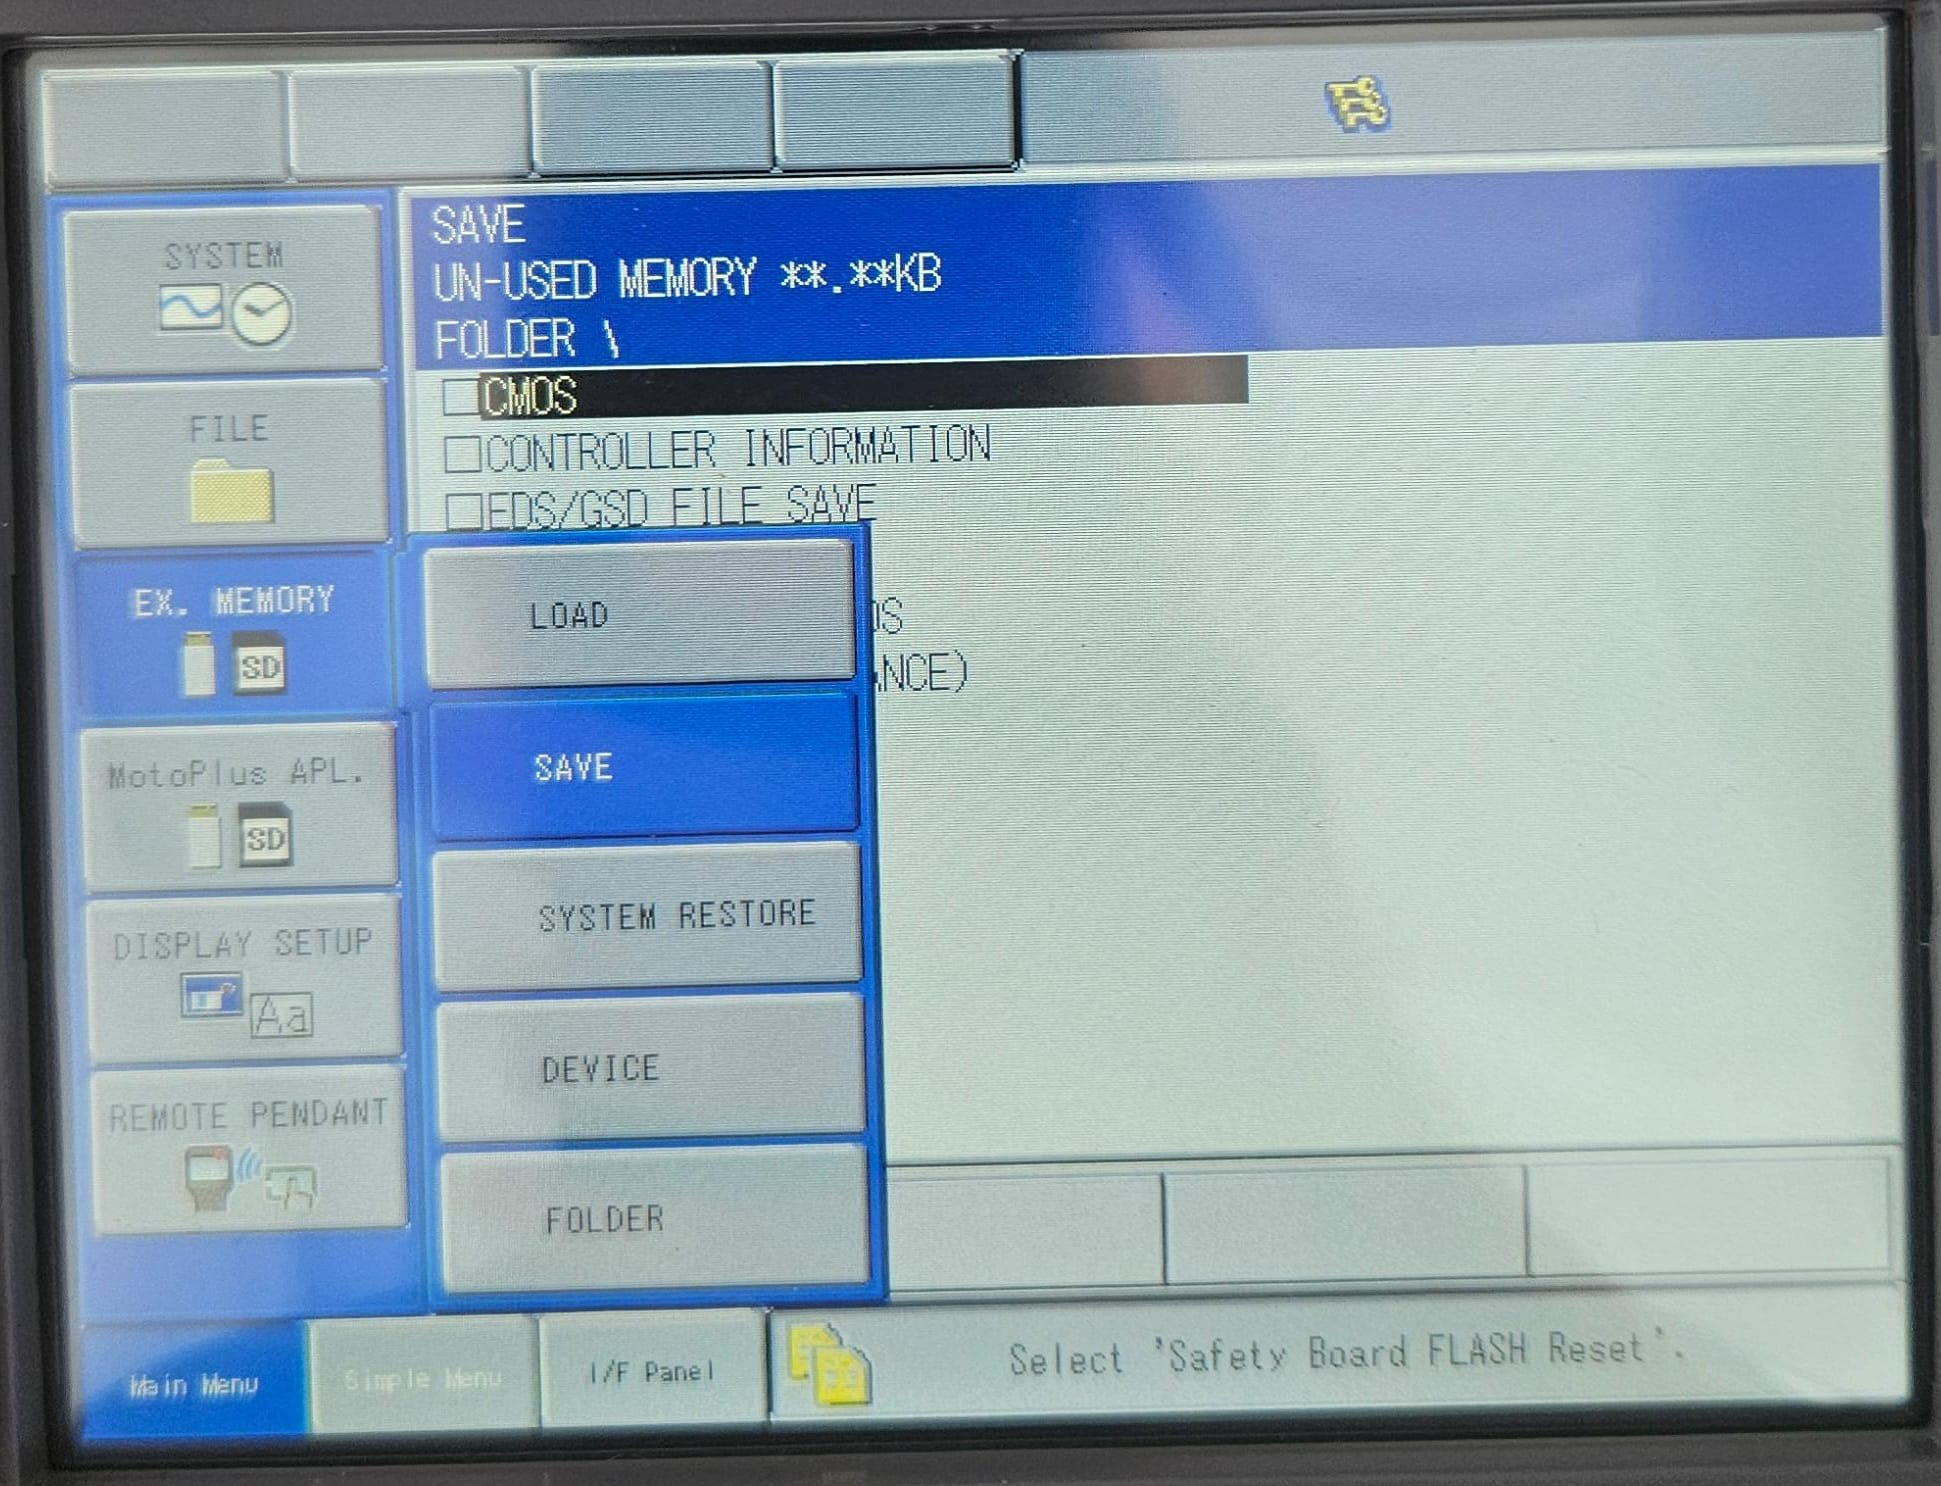
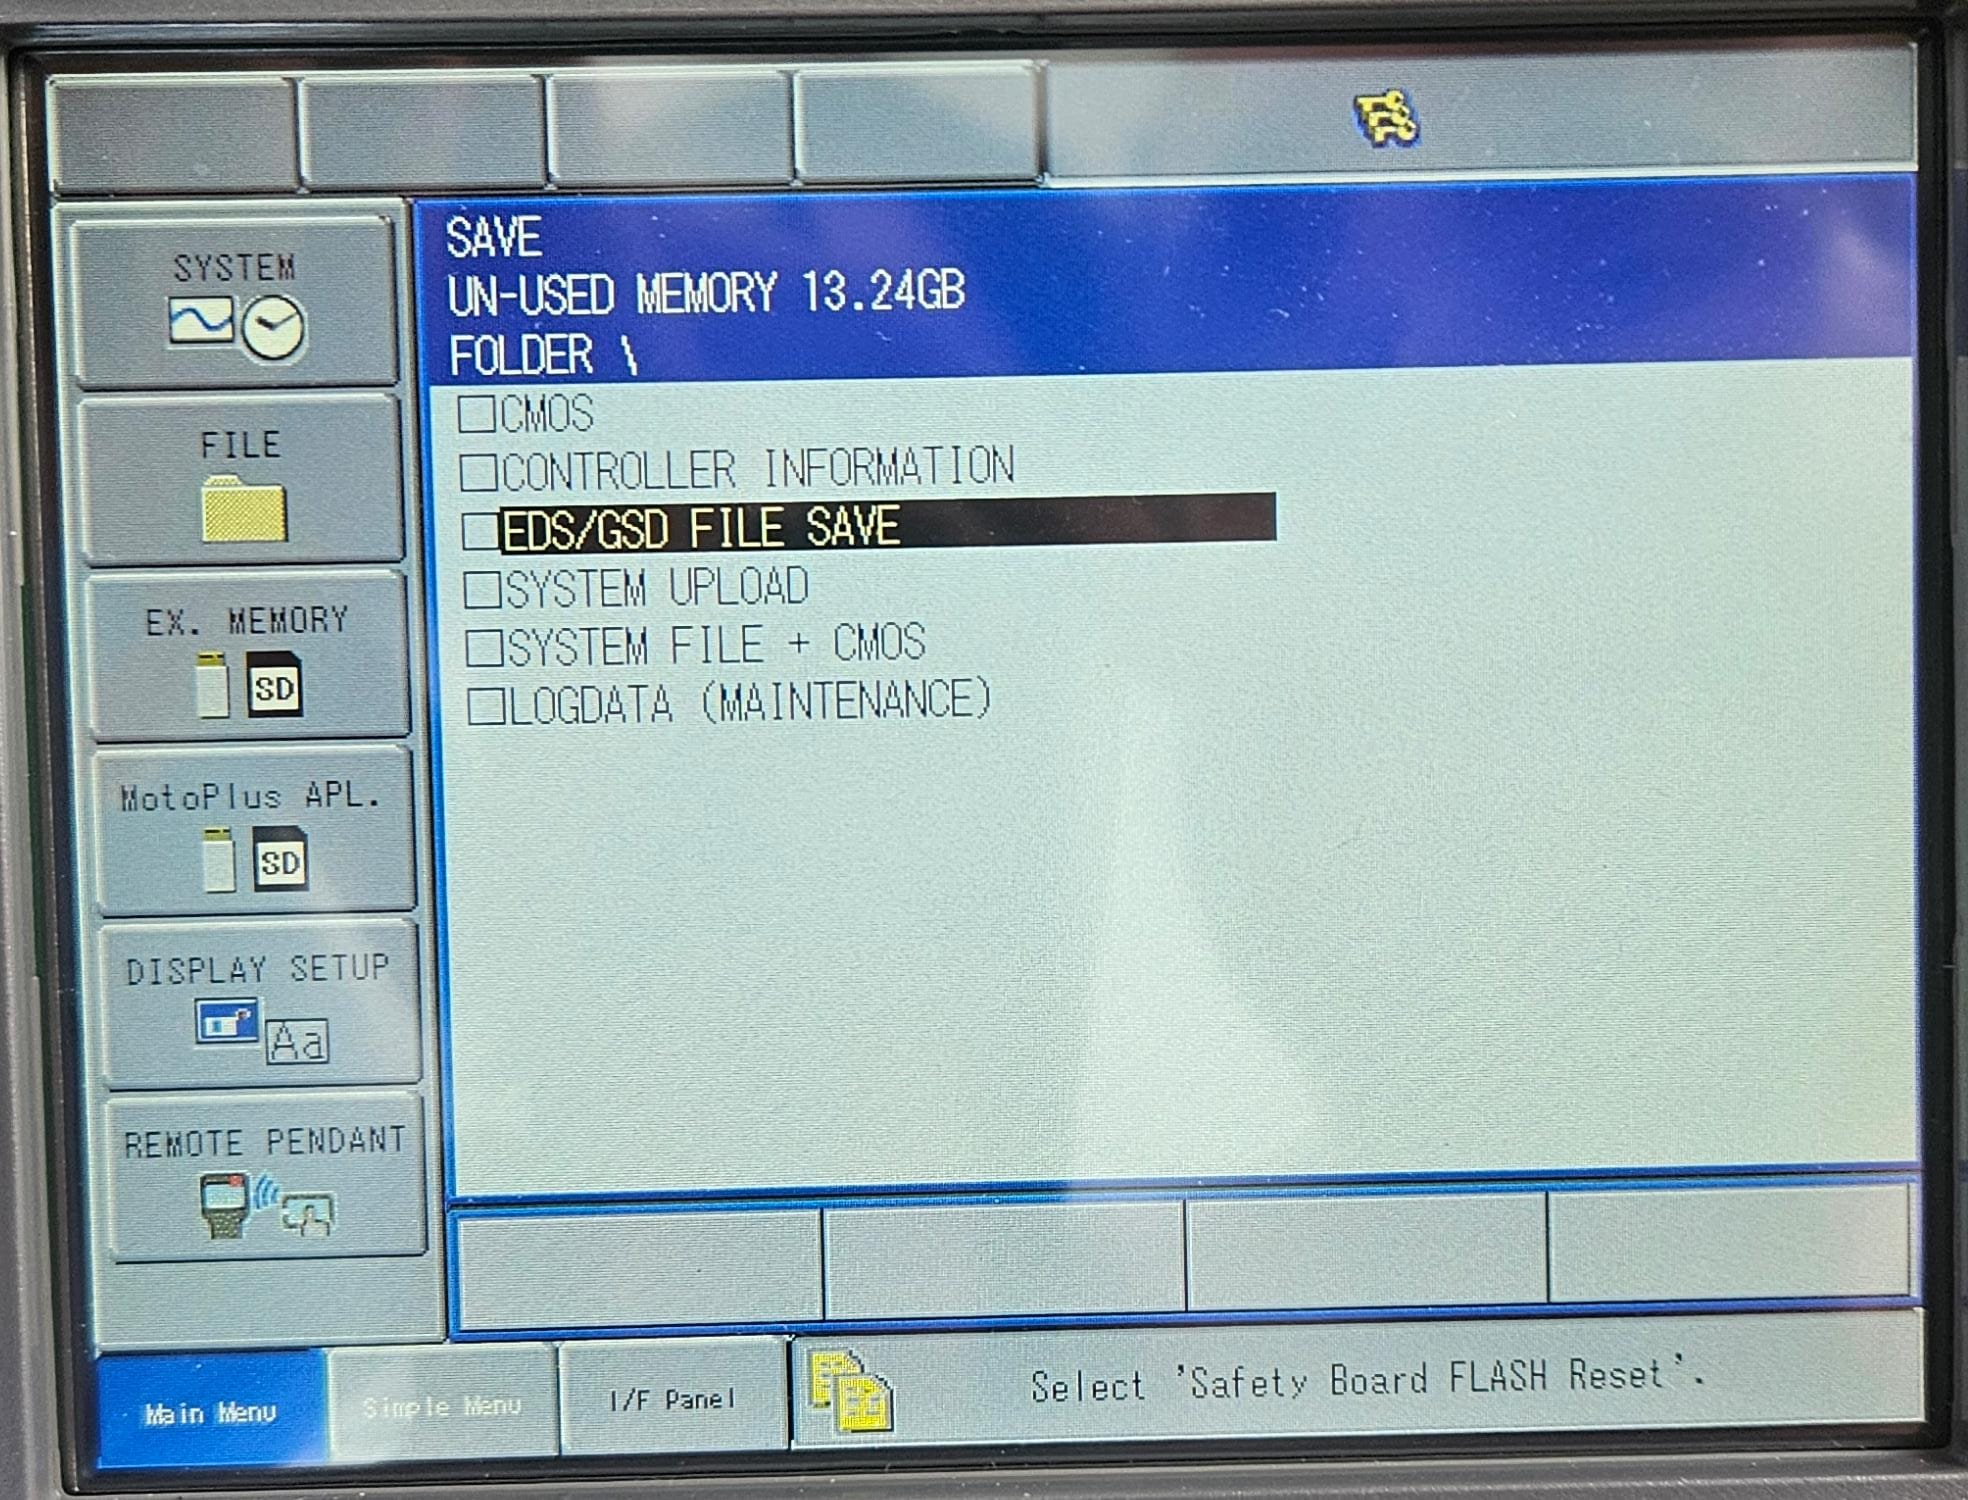
Qui si aprirà la schermata con cosa si vuole salvare, selezionare "EDS/GSD FILE SAVE":
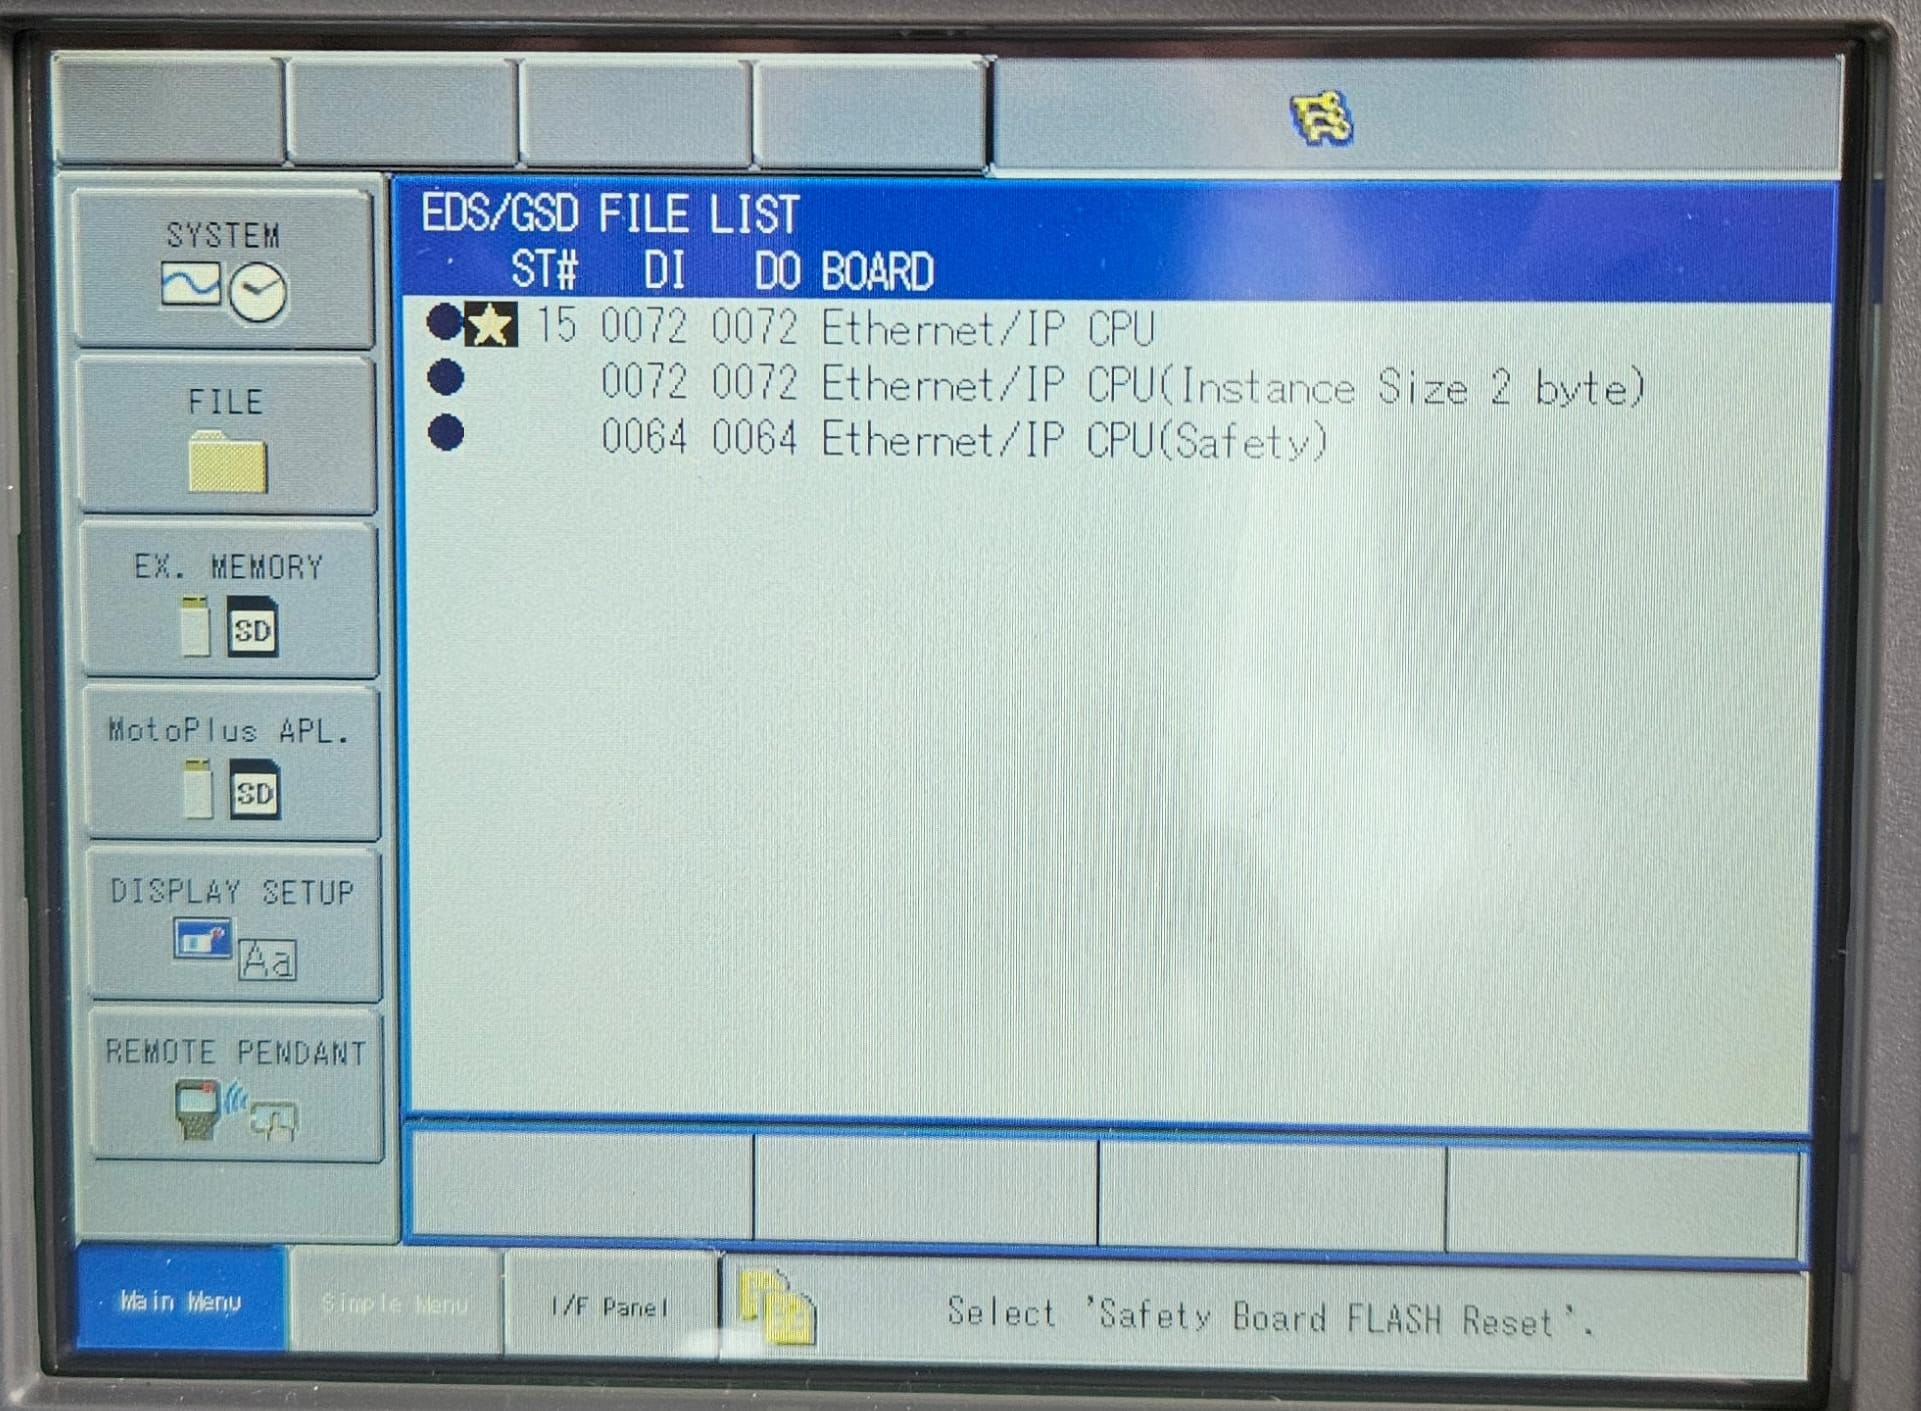
Selezionare il file con solo "Ethernet/IP CPU" con la stellina:
Premere Enter per salvare. Ora il file è stato scritto nella pennetta USB.
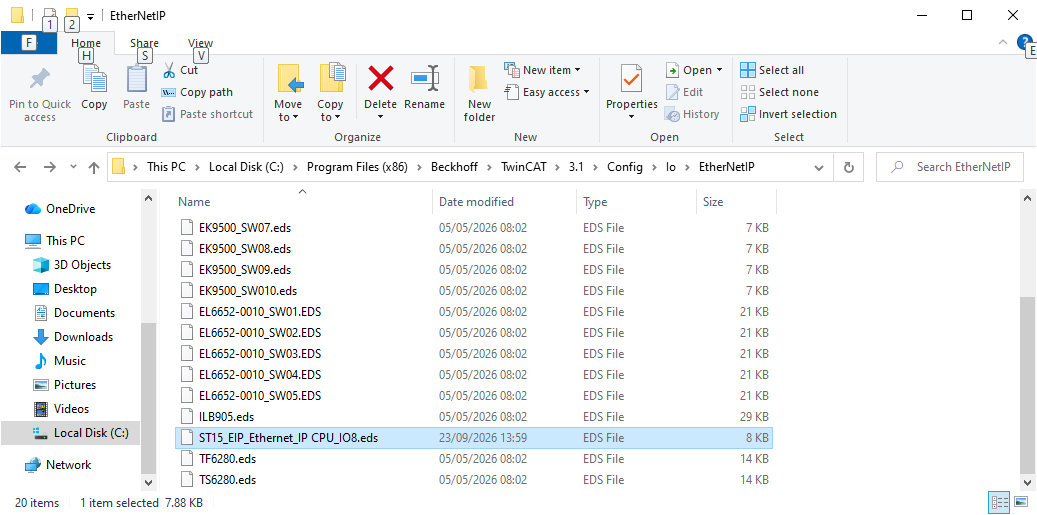
Procedere col scollegare la pennetta e trasferirsi sul PC. Copiare il file appena ottenuto nella cartella di Twincat 3:
C:\Program Files (x86)\Beckhoff\TwinCAT\3.1\Config\Io\EtherNetIP
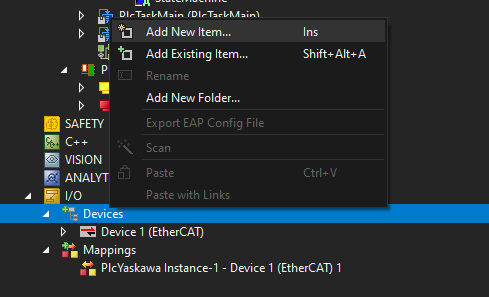
Nel progetto Twincat, andare nella sezione IO e poi Device, se non presente, aggiungere l'adattatore Ethercat, come l'EL6652 facendo tasto destro e selezionando Add New Item:
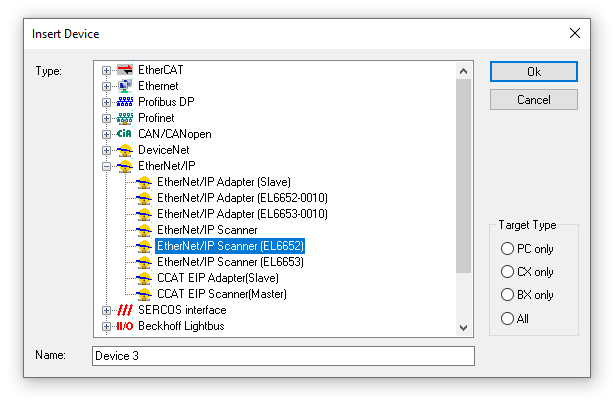
Selezioniamo il nostro modulo:
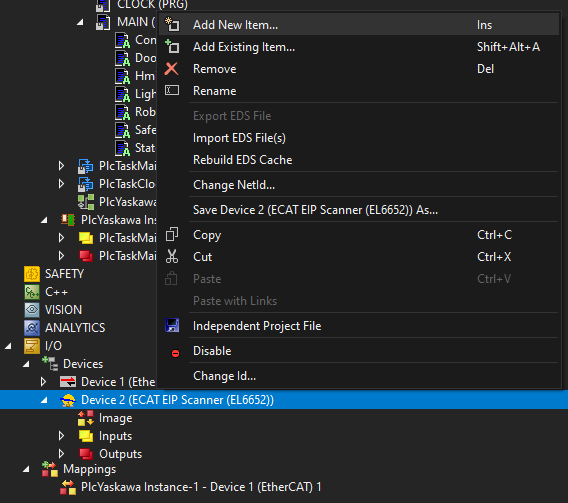
Una volta aggiunto dovremo aggiungere il nostro robot, quindi tasto destro sul nuovo Device creato e Add New Item:
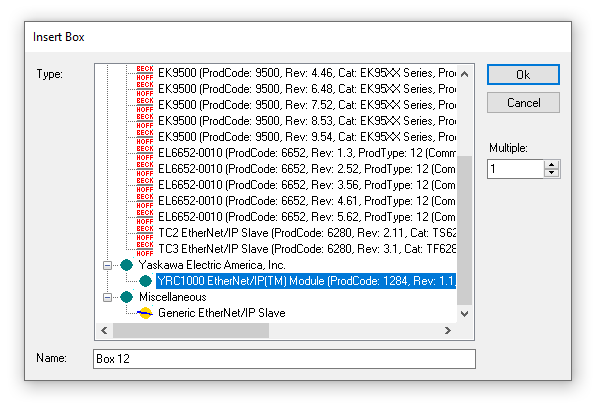
Scorriamo in fondo e aggiungiamo il Robot (questo compare grazie al file che abbiamo incollato nella cartella, all'inizio della guida):
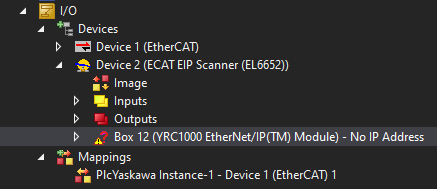
Poi doppio click sulla nuova Box creata:
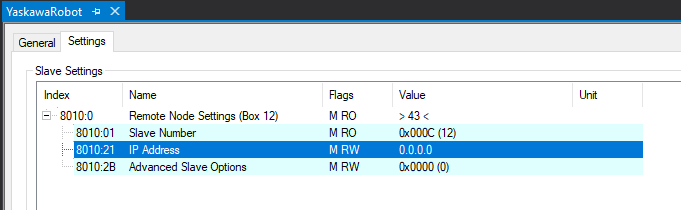
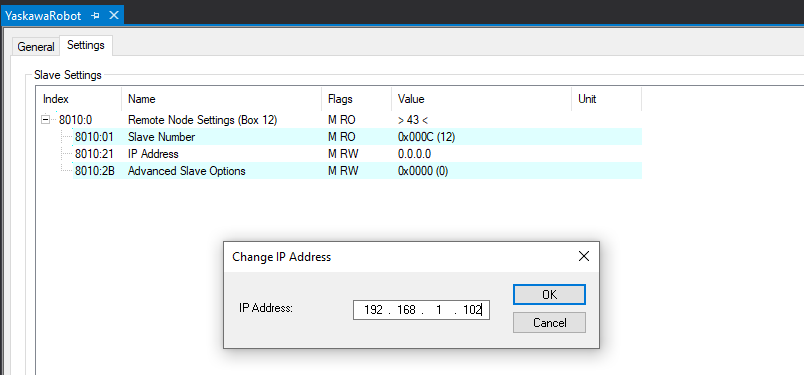
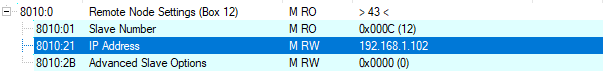
E impostiamo l'IP del Robot facendo doppio click su 0.0.0.0:
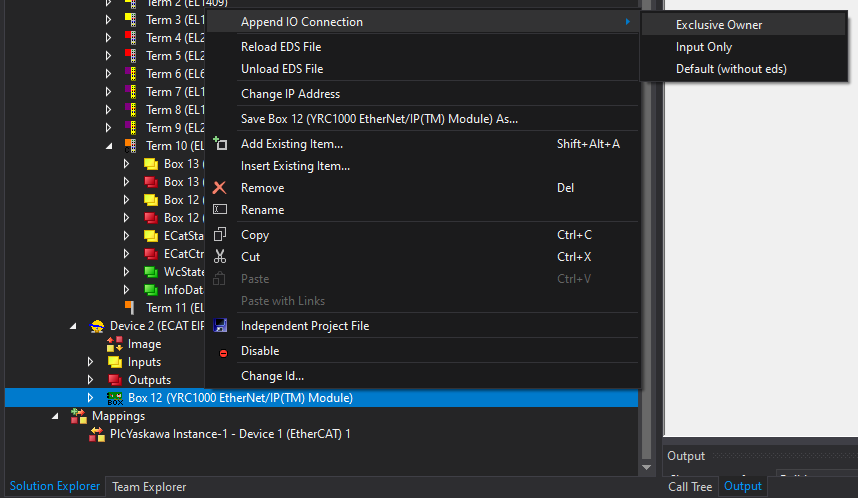
Poi fare tasto destro sul device:
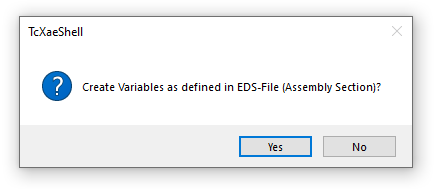
Premere Yes al popup:
Da qui abbiamo concluso, possiamo notare come i valori riportati nelle altre guide lo saranno anche qui: