
Start Remoto da PLC
UnaObiettivo: voltacollegare configuratii glibit Ingressiinviati nelladal guidaPLC precedenteai segnali di sistema del robot (Servo ON/OFF, Master Job, Start, Reset allarmi) per l'avvio remoto.
Prerequisito: Configurazione Ingressi / Uscite),
Sicurezza: andremol'attivazione adei configurareservo e lo start ciclo da PLC.PLC devono essere coperti dalla valutazione dei rischi della cella e dal circuito di sicurezza (protezioni perimetrali, arresti di emergenza, selezione modalità). Verificare con il responsabile della sicurezza macchina prima della messa in servizio.
Organizzazione degli ingressi
Nella paginaguida precedente abbiamo configurato, come esempio, il primo byte, con l'ingresso realeesterno #20120 cheè diventastato collegato alla memoria logicainterna #00100.#00100. InIl questoblocco caso,ingressi è organizzato così:
| Byte | Indirizzi | Utilizzo |
|---|---|---|
| 1° byte | #20120 – #20127 |
Variabile per il |
| 2° byte | #20130 #20137 |
Comandi remoti del robot |
1. Segnali di una ricetta), mentre il secondo byte per comandare il robot in modalità remoto. sistema
PrimaI di tutto conosciamo quali sono le memorie logichesegnali che comandano il robot.robot Andiamosi trovano in IN/OUT ->→ SPECIFIED INPUT, eINPUT, scorrendo le pagine si trovano le memoria interessate:pagine:
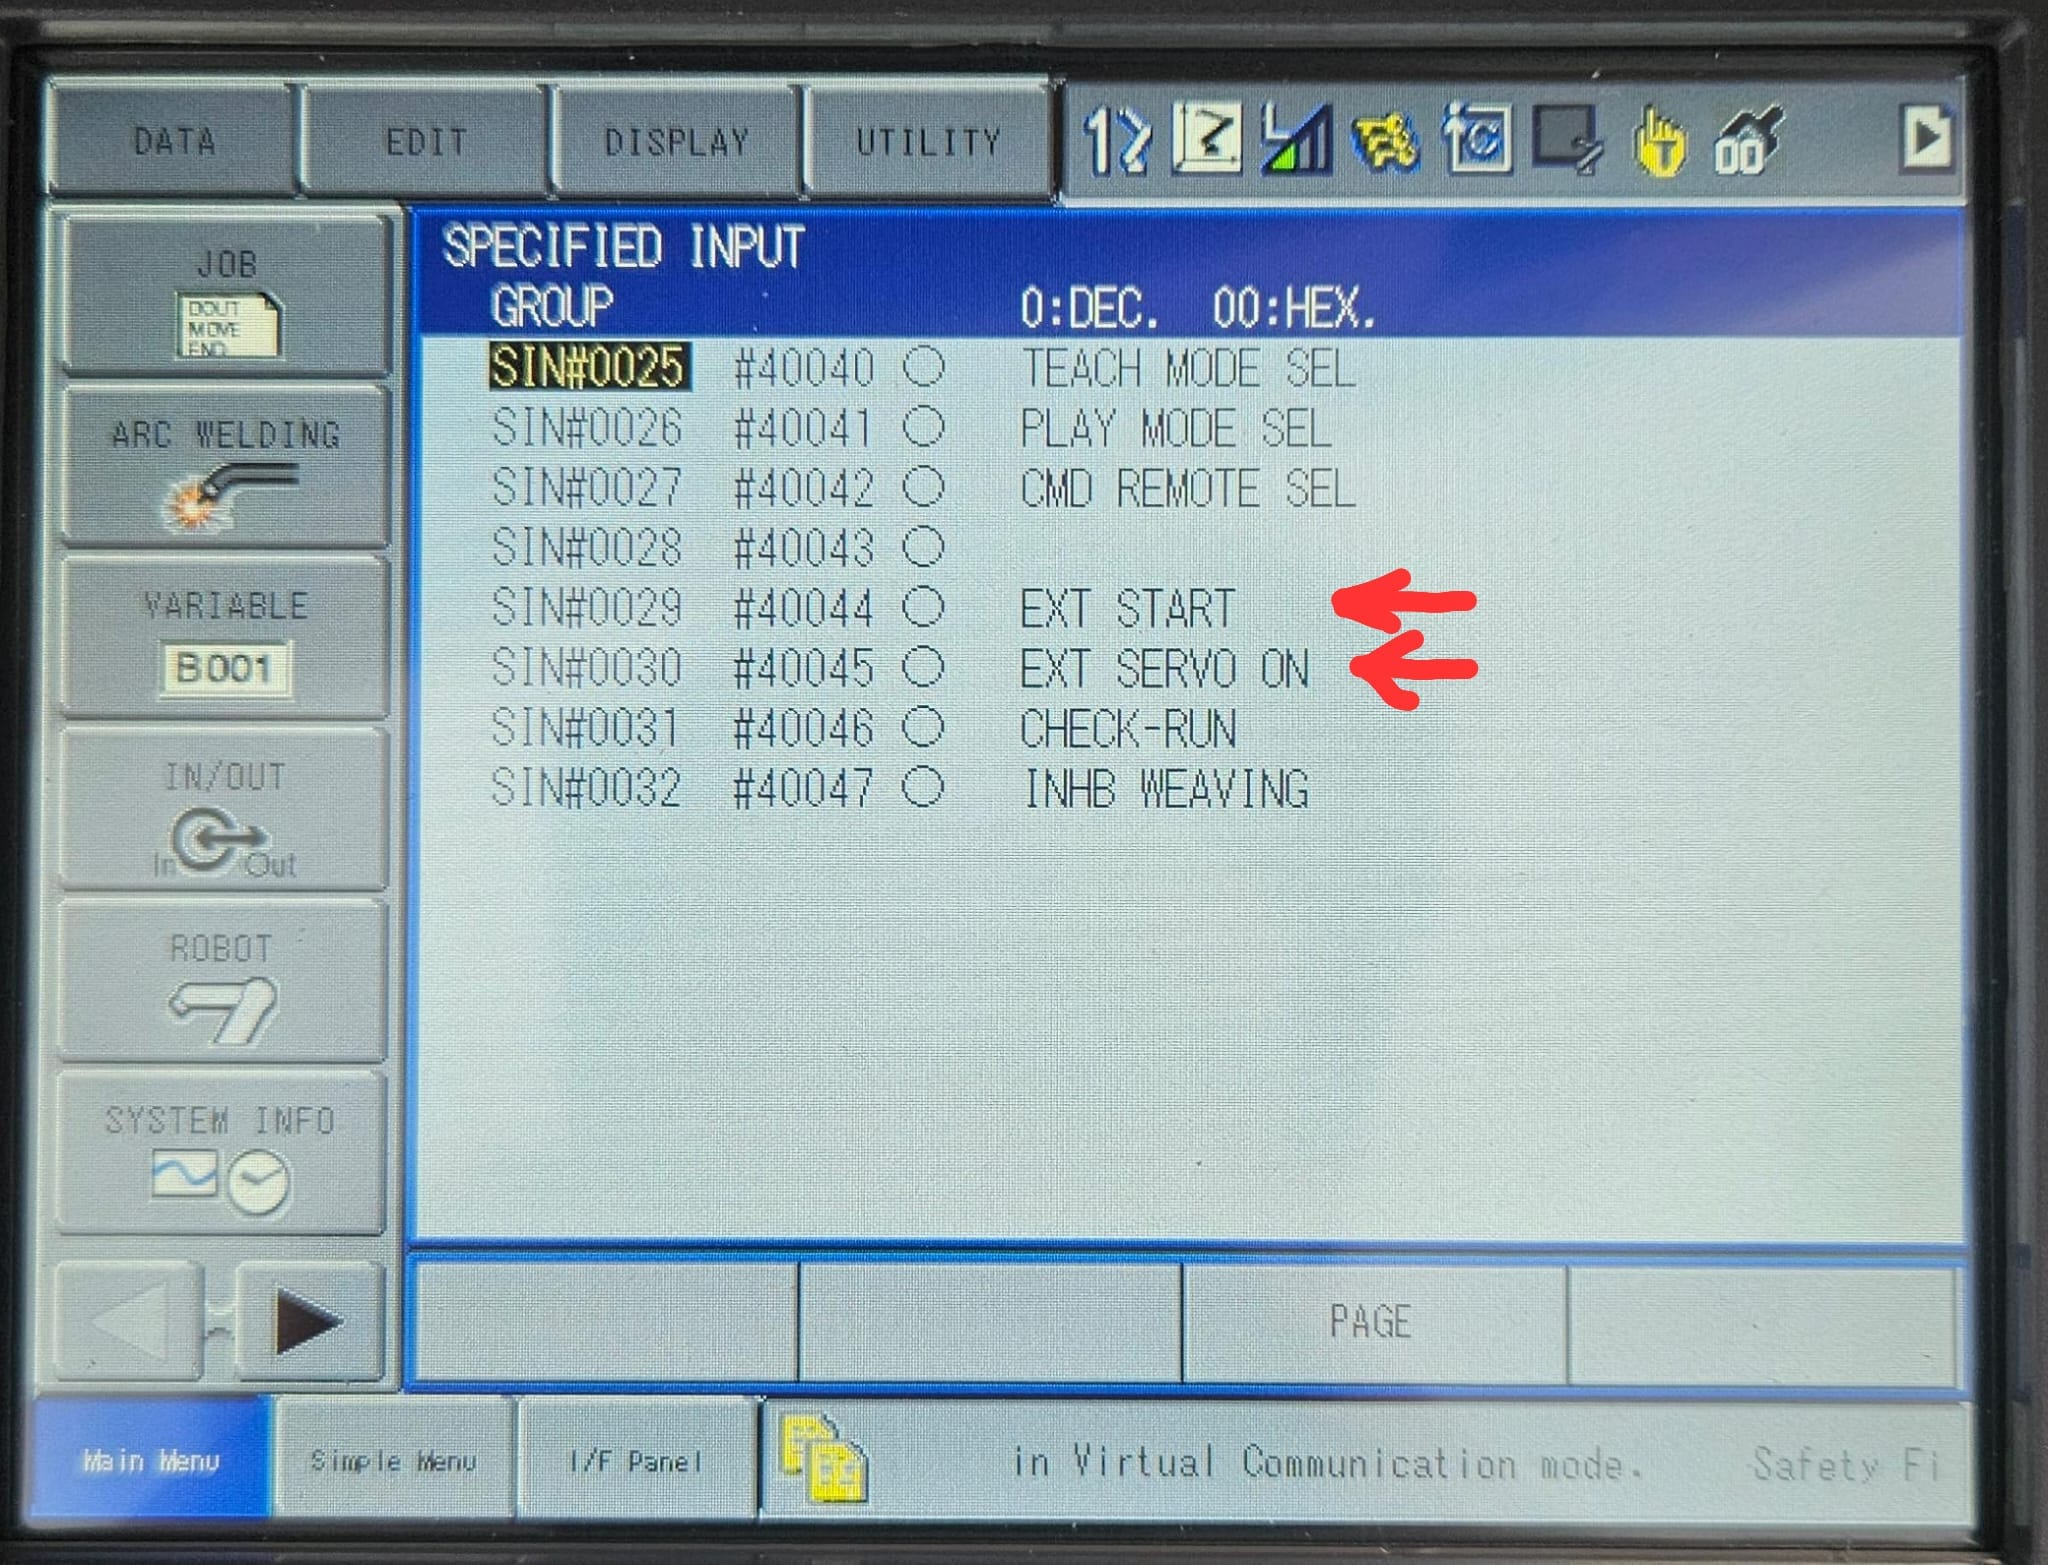
La
Memoria
2.
|
|---|
| Bit (2° byte) | Valore decimale | Ingresso esterno | Scrittura tramite ladder | Memoria di sistema | Funzione |
|---|---|---|---|---|---|
1 |
#20130 |
→ | #40045 |
Servo ON | |
| 2 | #20131 |
→ | #40065 |
Servo OFF | |
| 4 | #20132 |
→ | #40044 (via #70010) |
Start Job | |
| 8 | #20133 |
→ | #40070 |
Richiamo Master Job | |
| 16 | #20134 |
→ | |||
#40014 |
DaRegola teneredel inladder: mente, nel ladder editor, unaogni uscita può essere scritta in ununa solosola Rung,Rung. Non si creano quindi dovremoRung andarenuove: asi modificaremodificano iquelle Rungesistenti aggiungendo l'ingresso dal PLC in parallelo alla condizione già presenti,presente.
3. comeProcedura ingressodi lamodifica nostradi variabileuna daRung
Esempio Quindicon Andiamo#40014 nel(Reset allarmi):
- Nel ladder editor
eaprirecominciareDISPLAYa linkarle una ad una. Usiamo la funzione Display ->→ Relay Use Table,percercarefacilitarci#40014,lafarericercadoppiodiclickdovesulla riga in cui vienescritto.scrittoIniziamo(frecciaconrossa)#40014:e premere Close.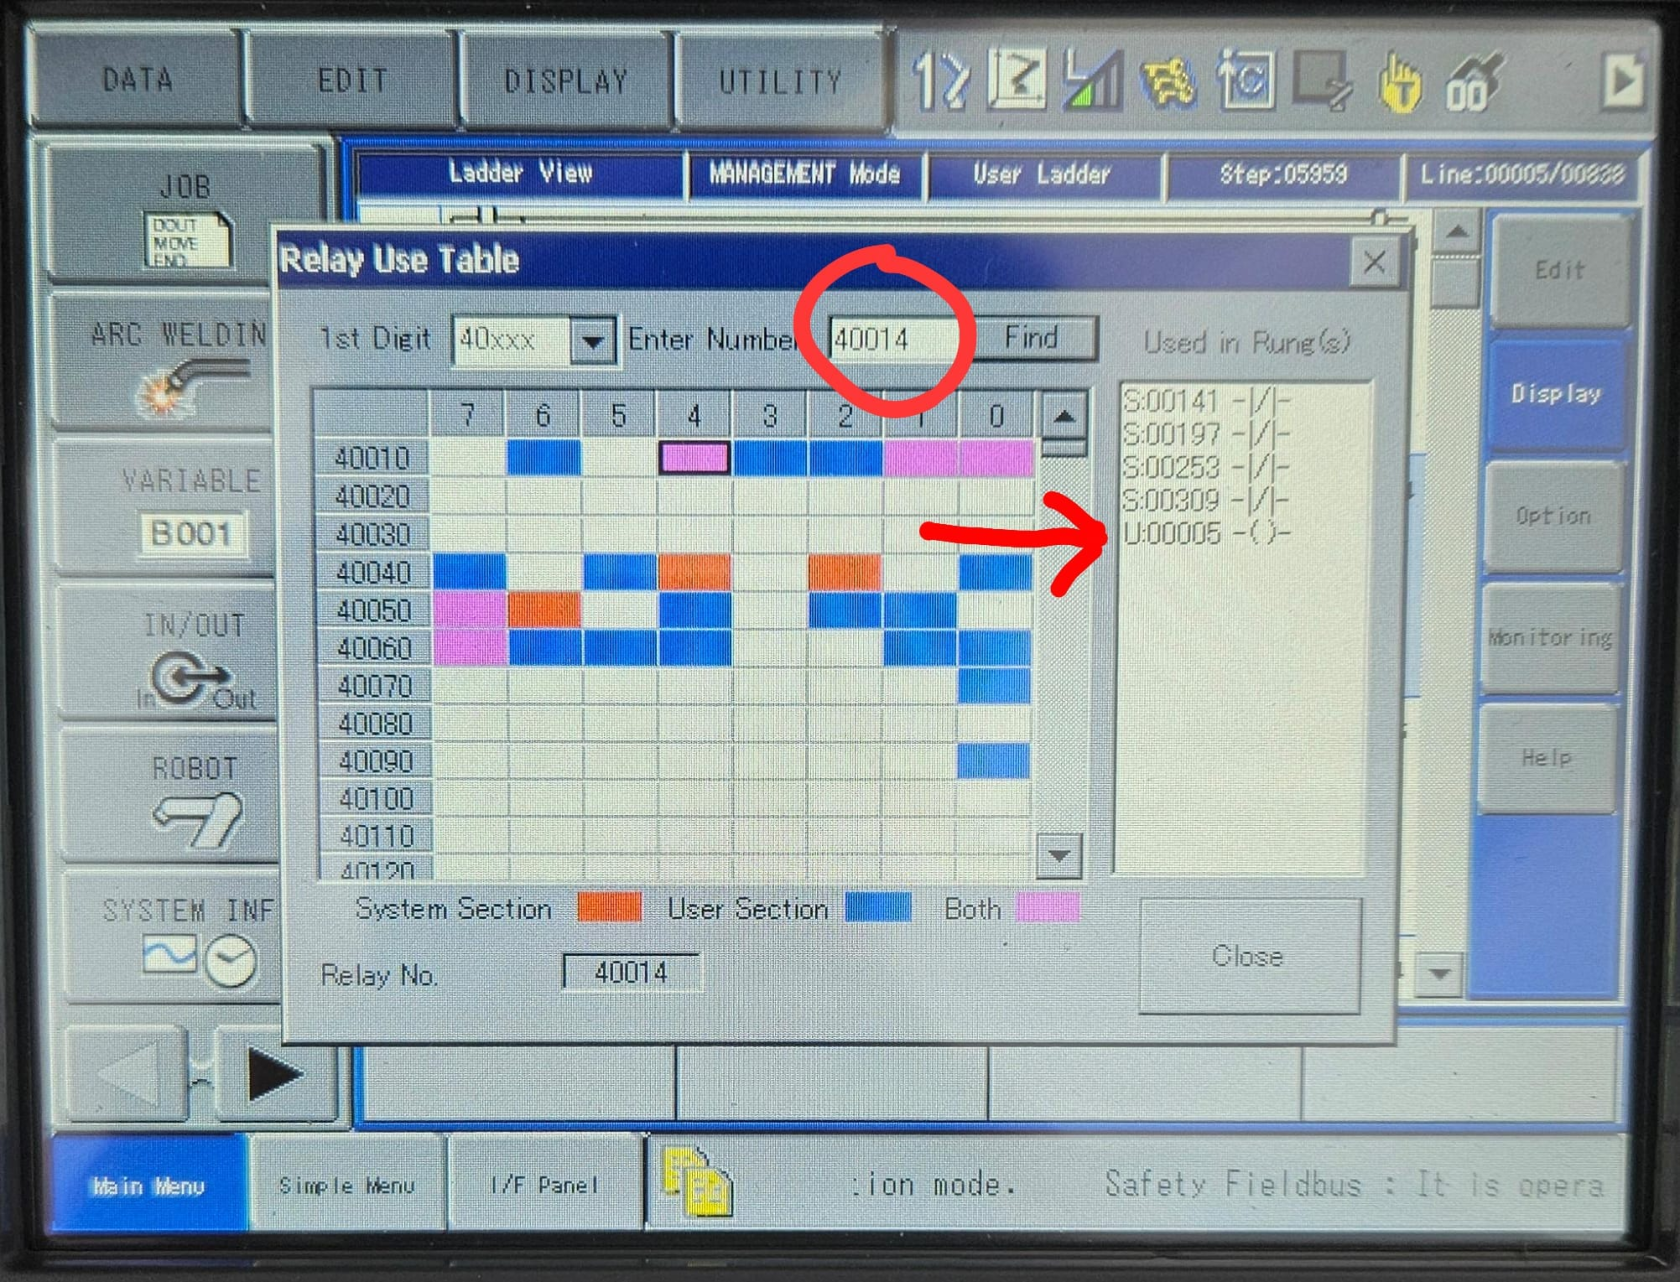
Doppio - L'editor
dovesiindicatoposizionadalla freccia rossa, e poi Close. Verremo portati nelsulla Runginteressato:interessata: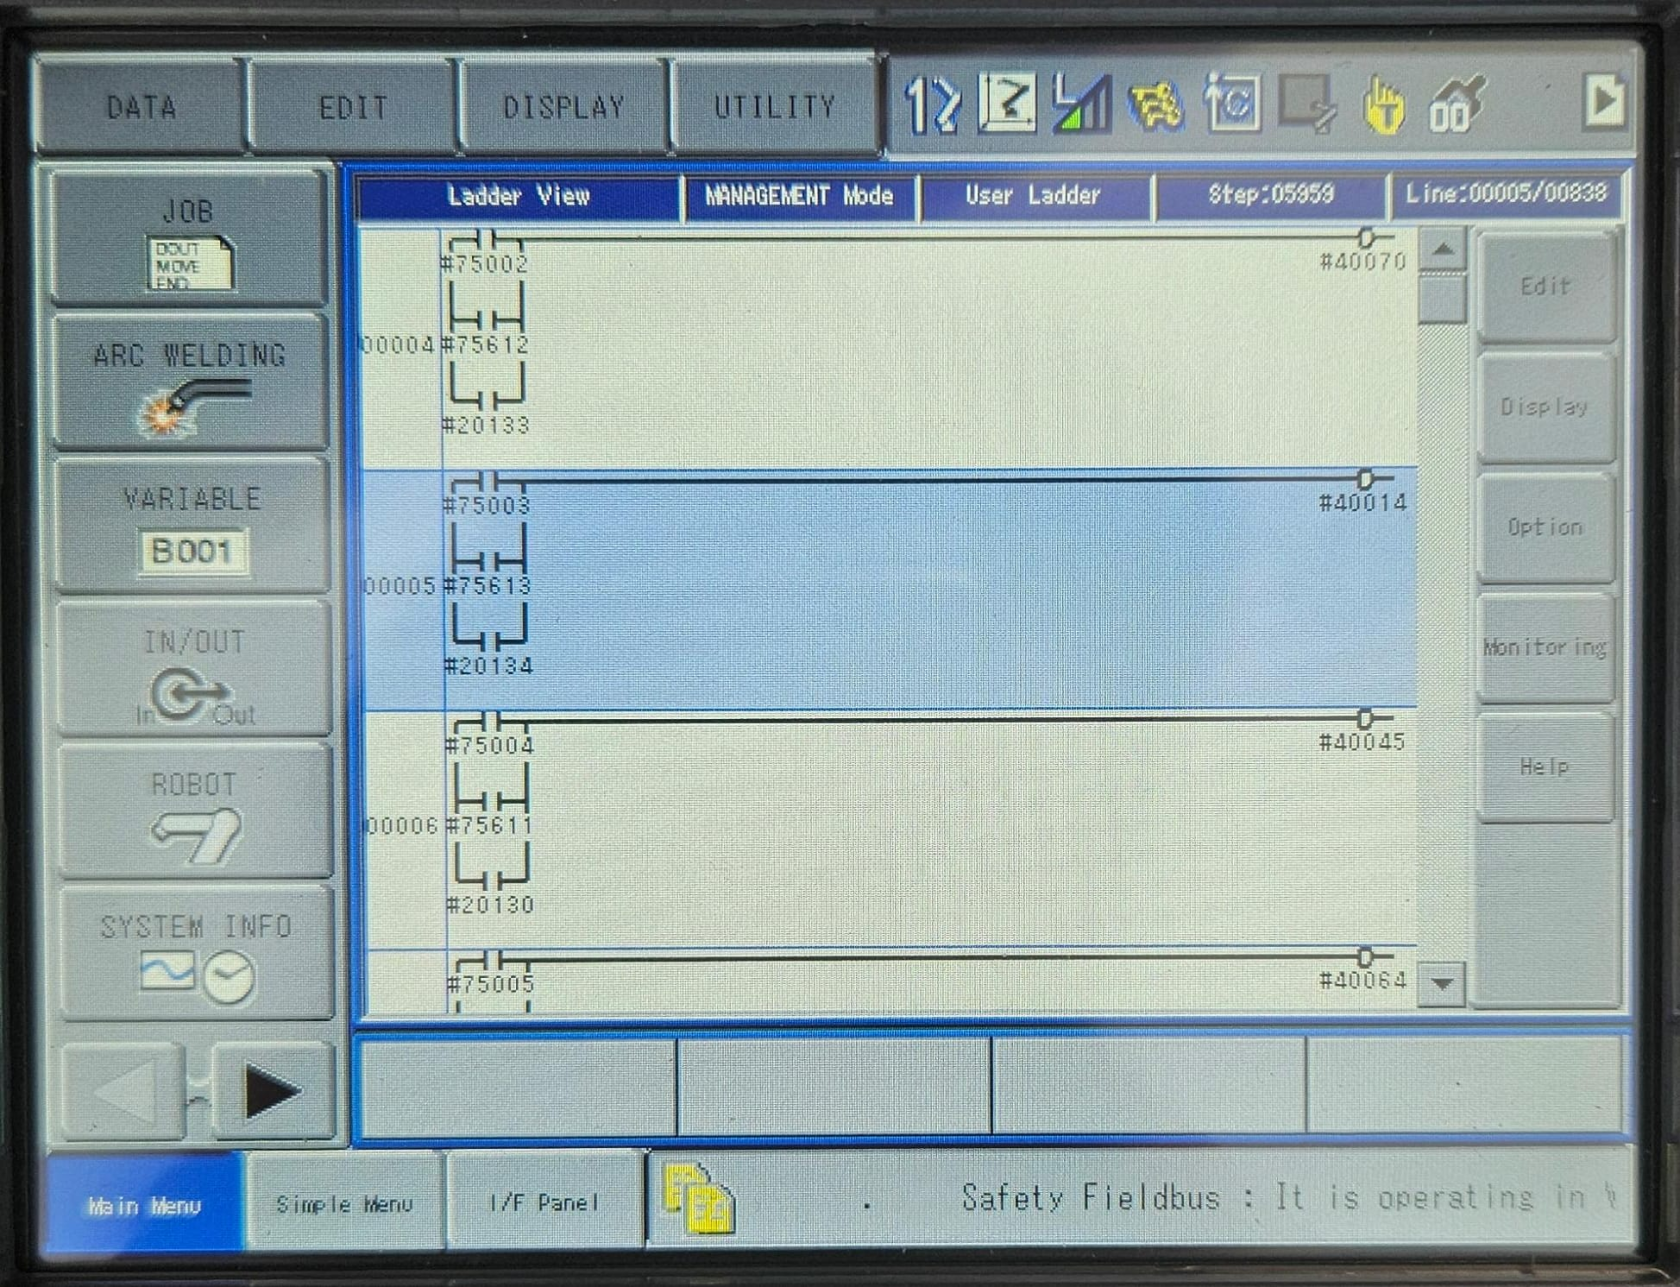
Di - Premere
non ha già l'ingresso parallelo #20134, quindi premere SelectSELECT sul pendant per aprireilla Rung. - Dal
quimenu Relay aggiungere un"Relay"nuovodalcontatto,menuassegnargli"Relay",l'indirizzoed(#20134)assegnarliconil valore facendoun doppioclickclick,suquindiditrascinareesso, e infine strascinarecon il dito dalrelaynuovo contatto al centro di quellogiàesistenteesistente.per metterlo in parallelo.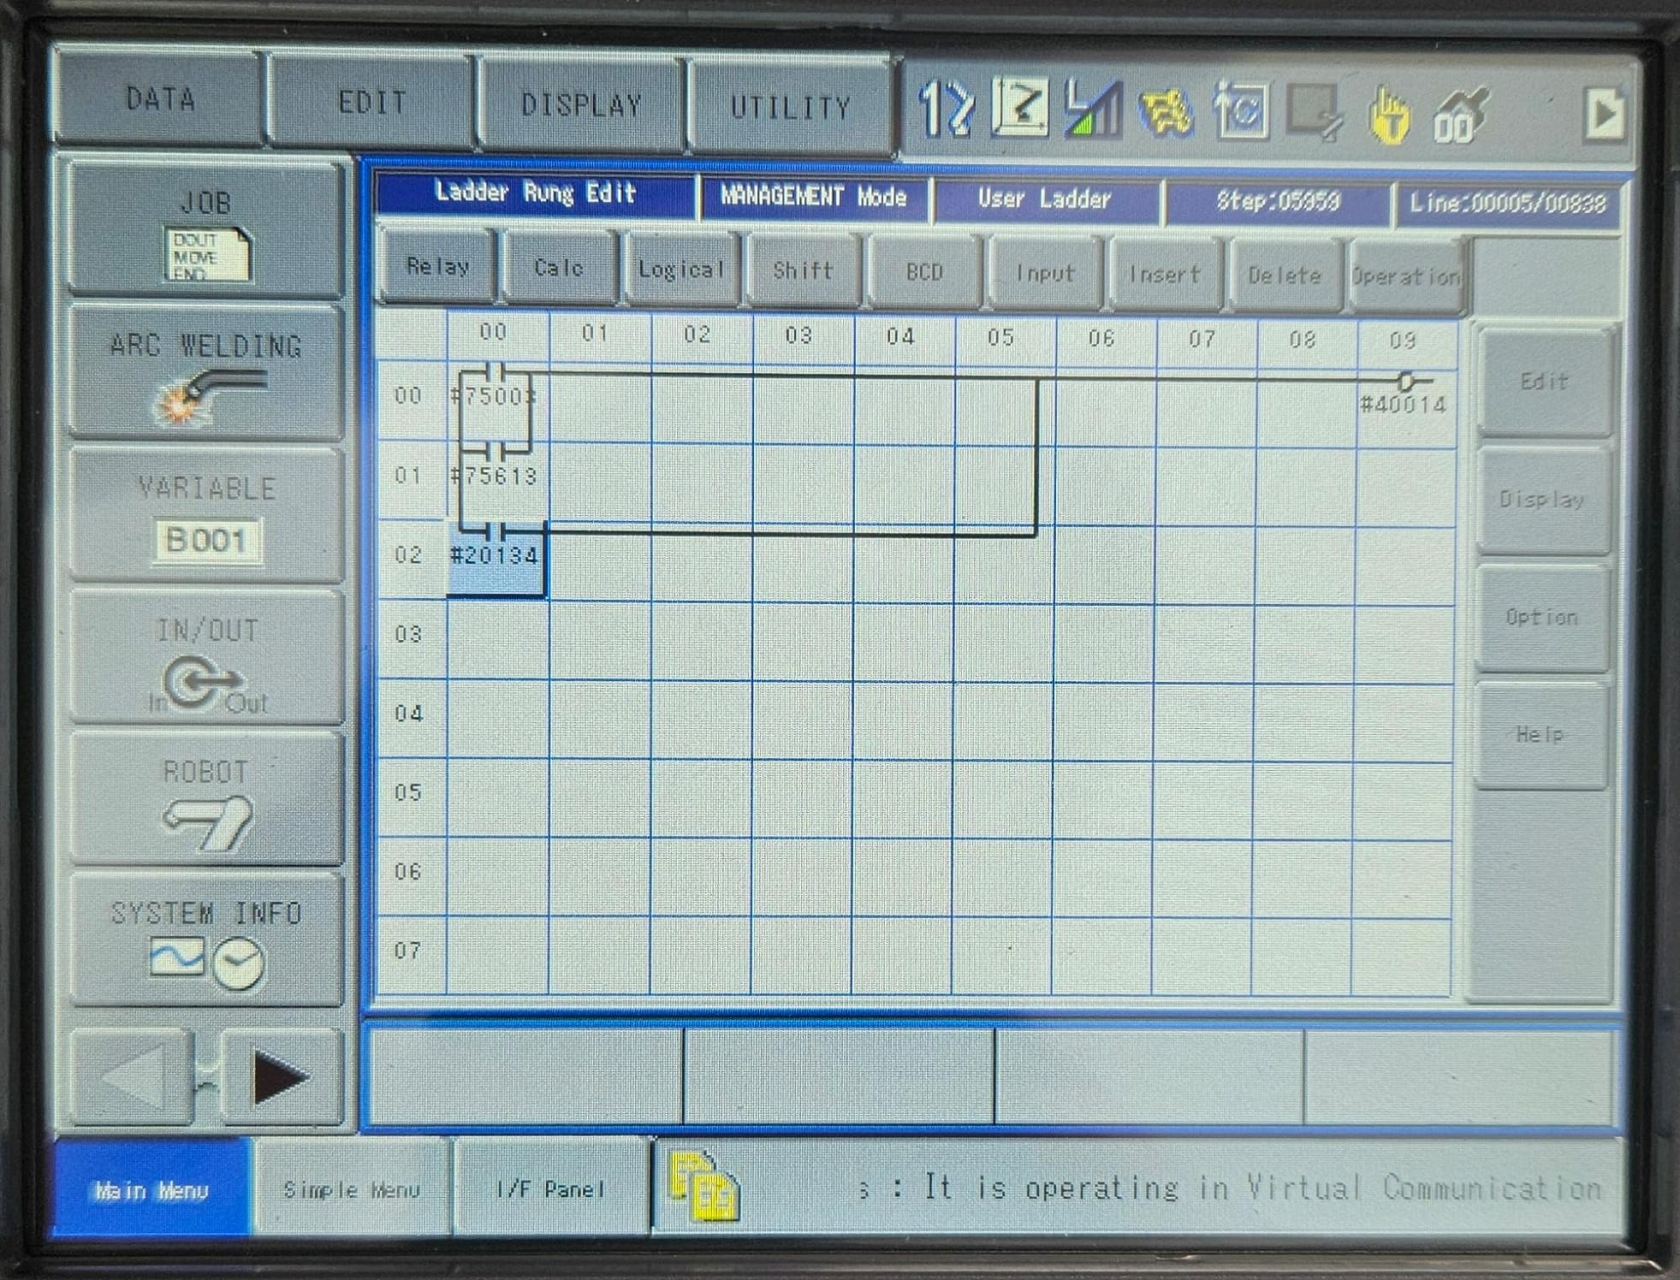
Una - Premere
fattoOperationpremere→"Operation"Complete. - Dal menu a
destra,destra premere"Edit"Edit->→"Compile"Compilecosìperdasalvare.
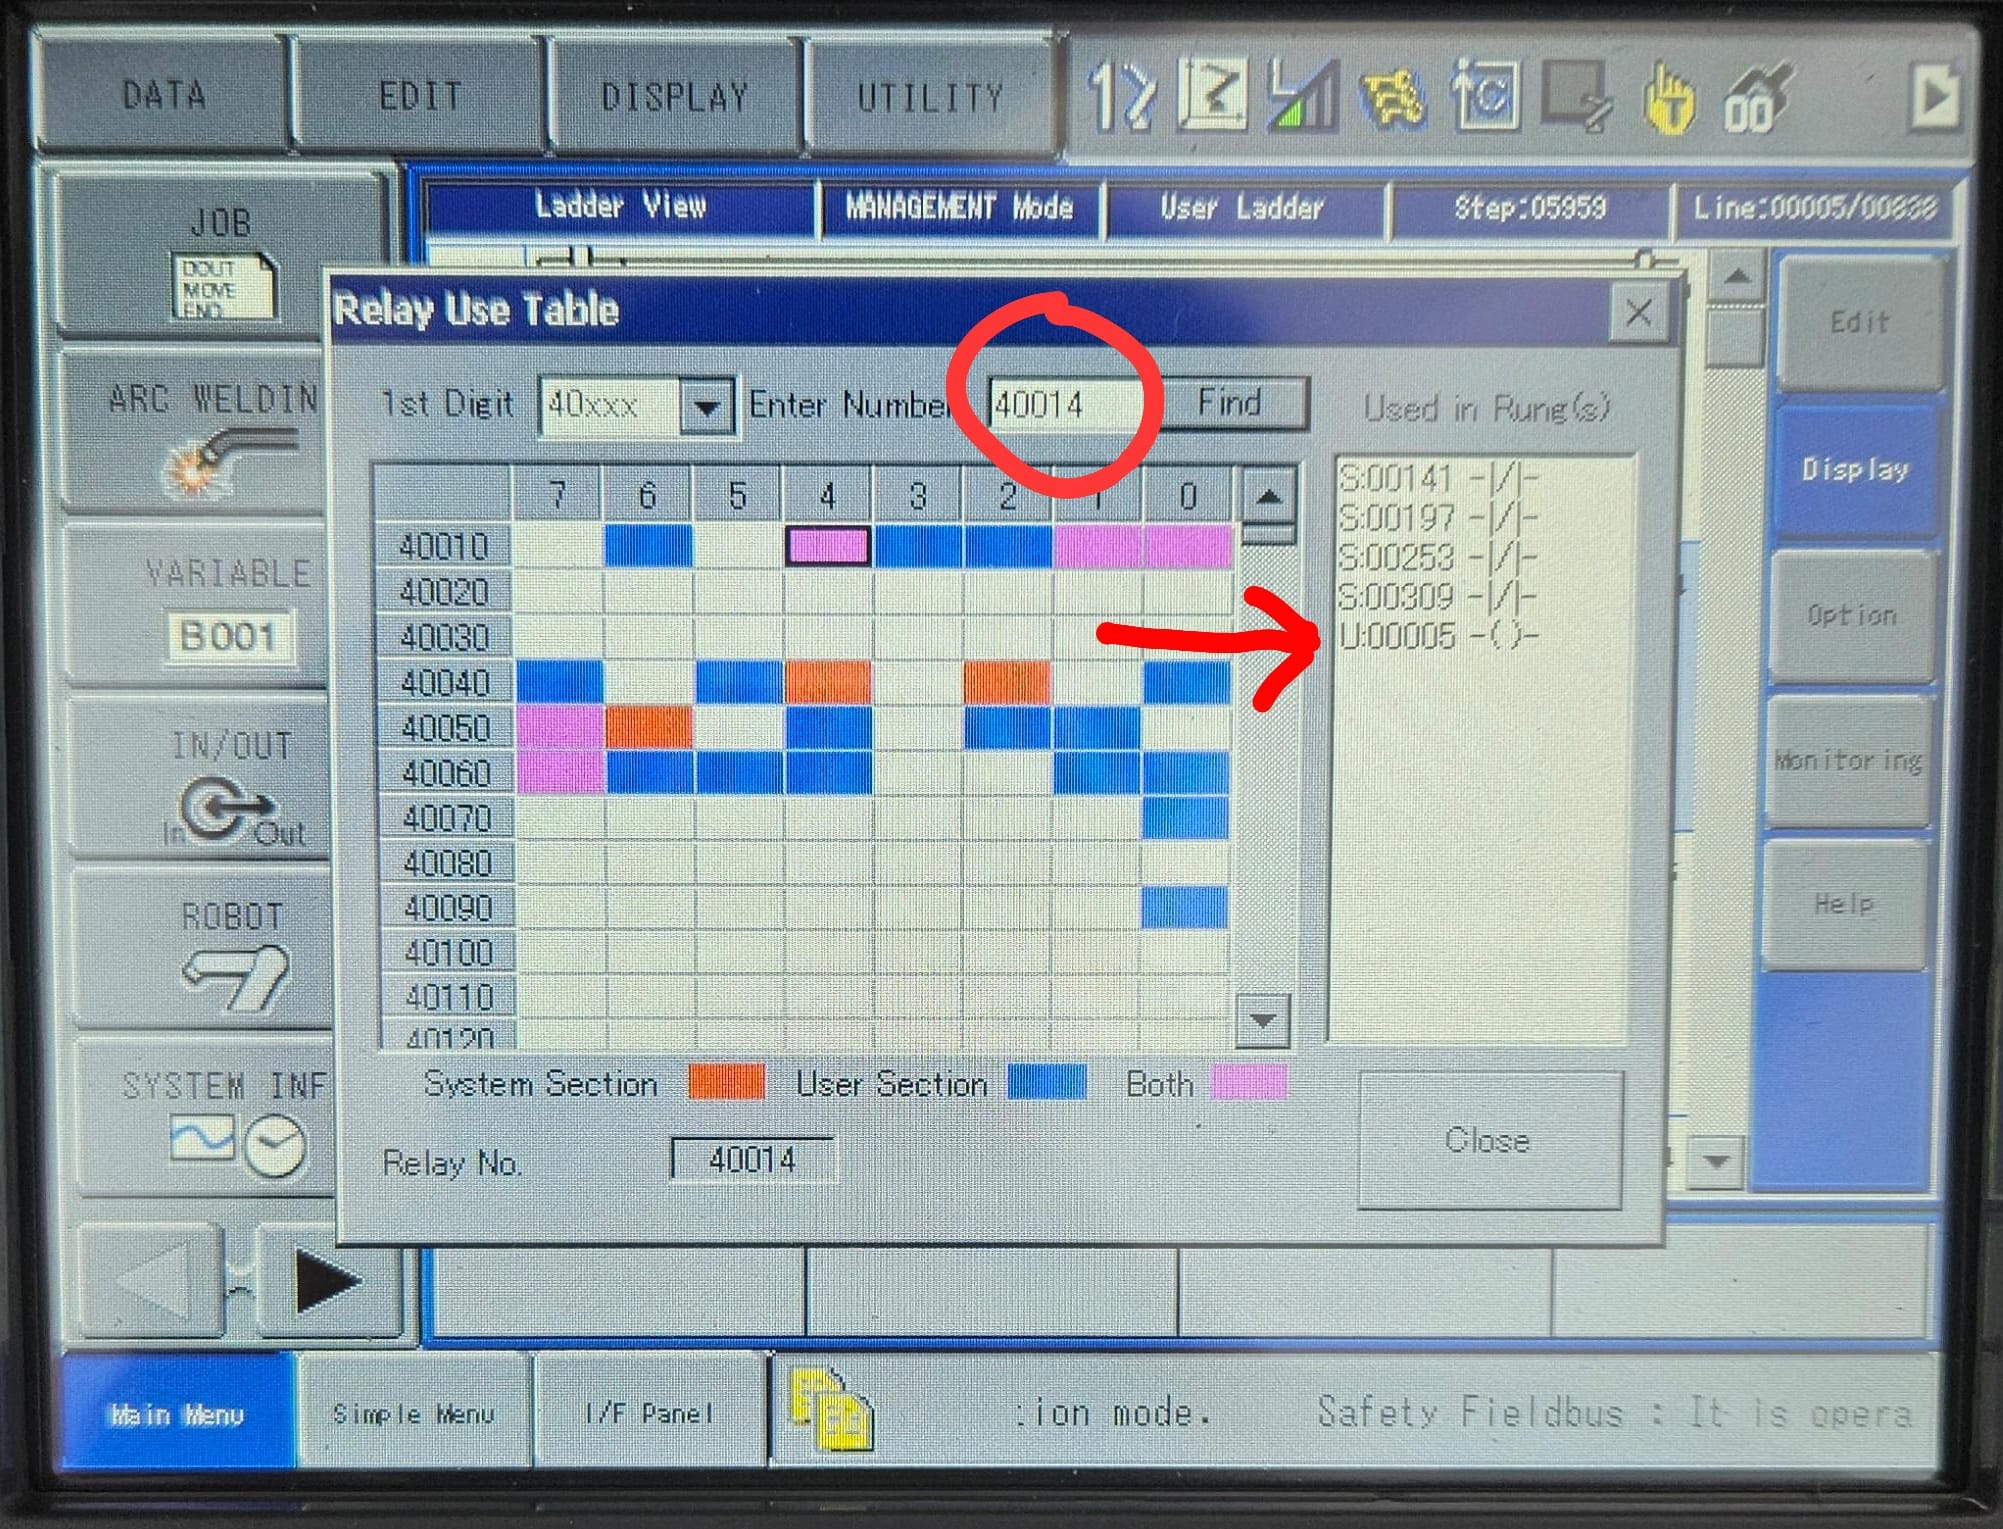
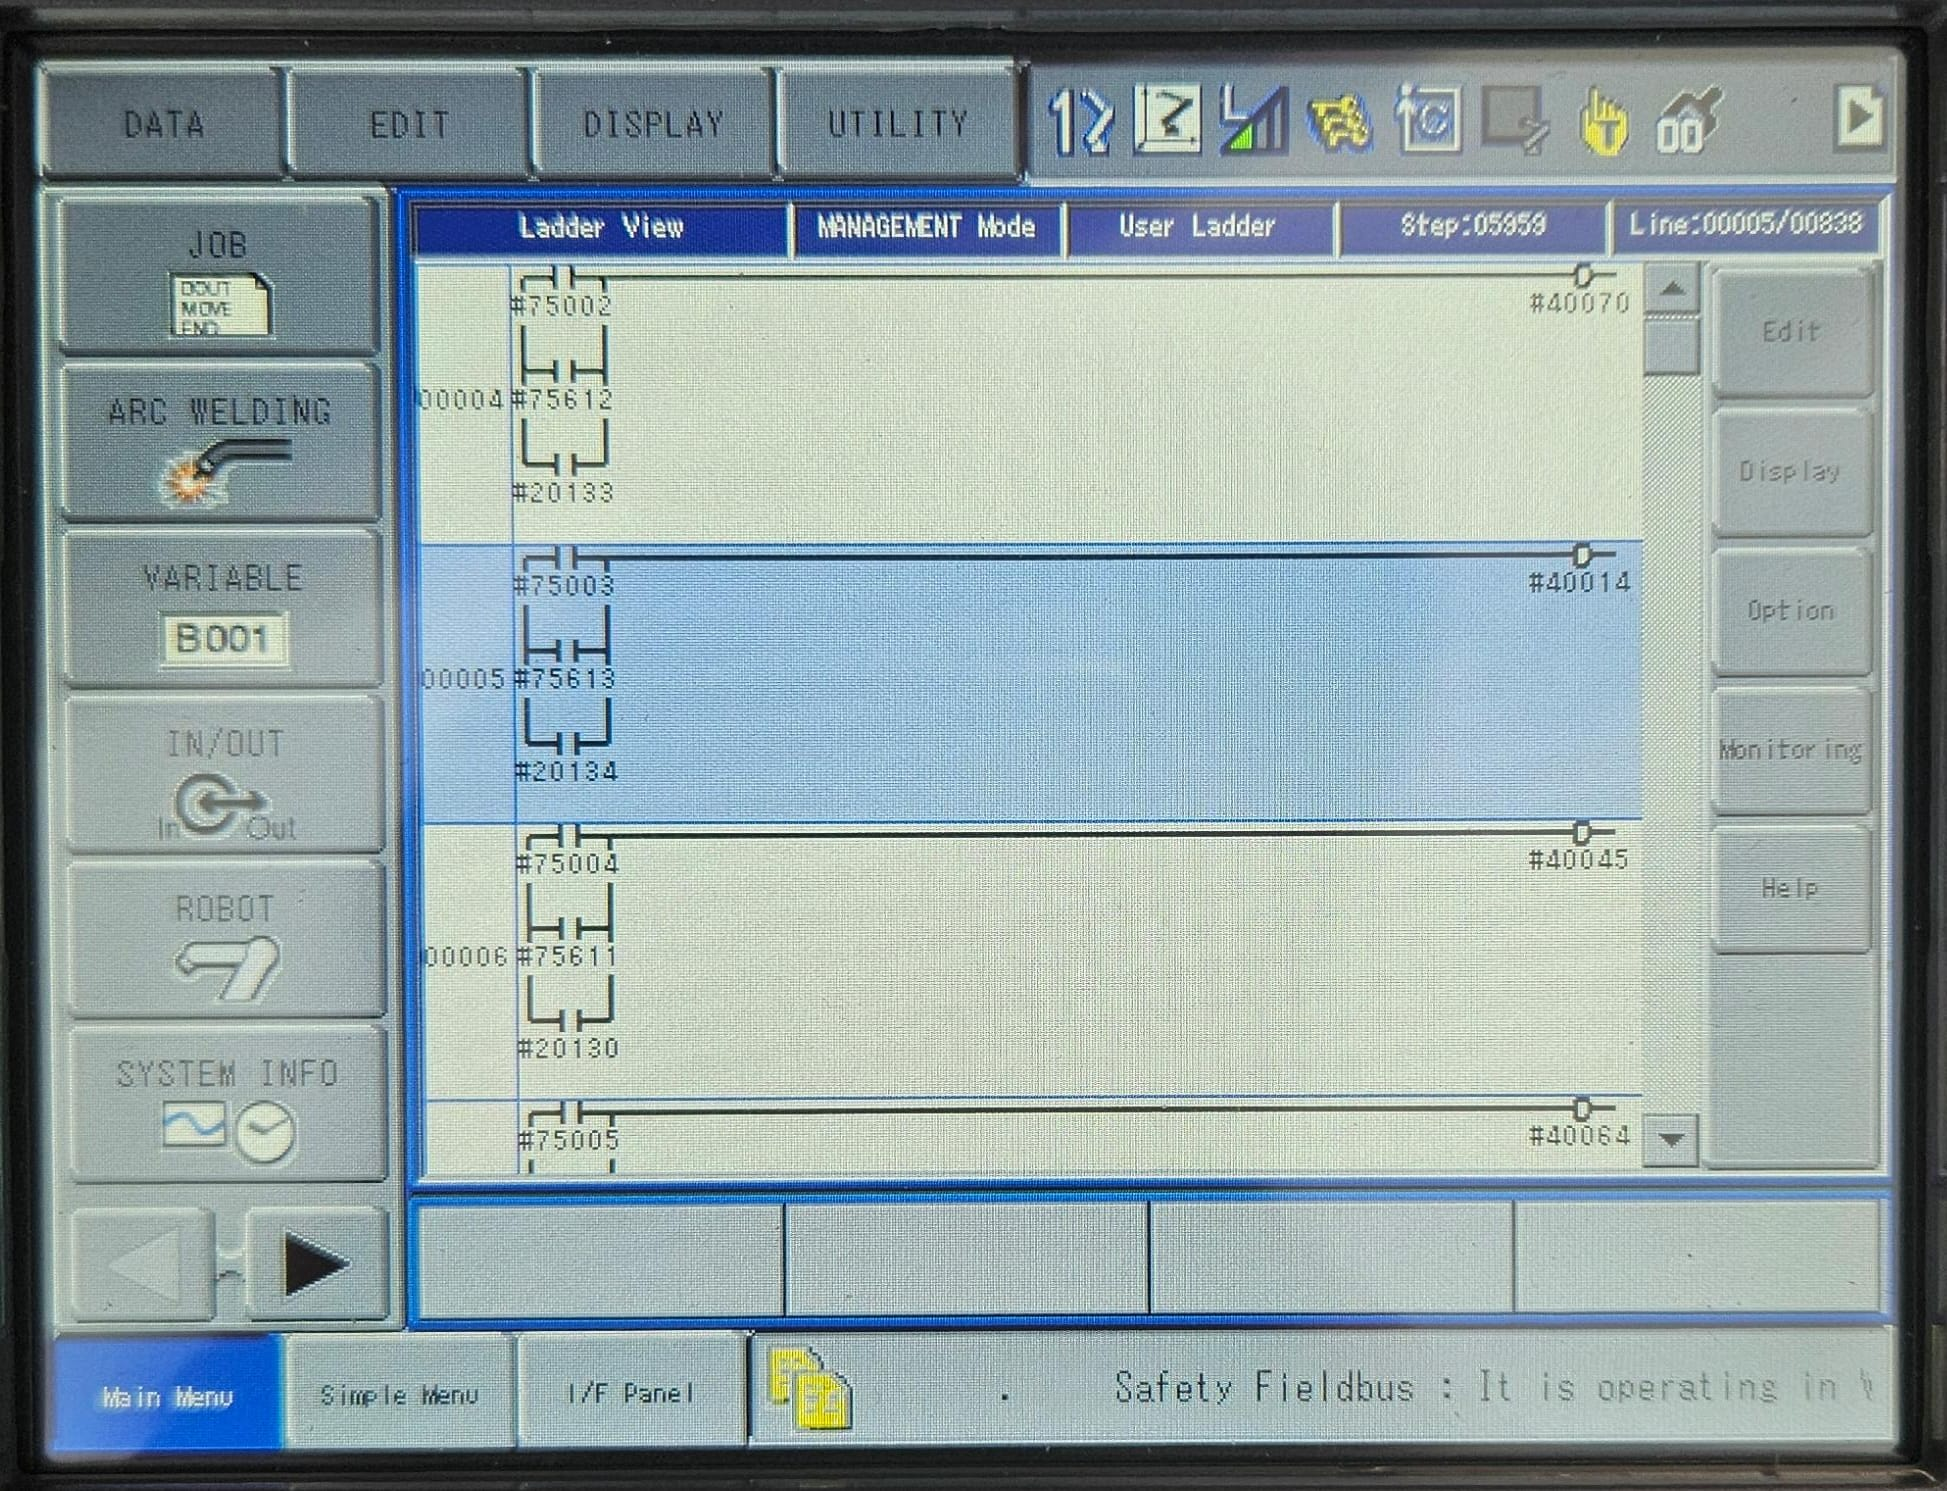
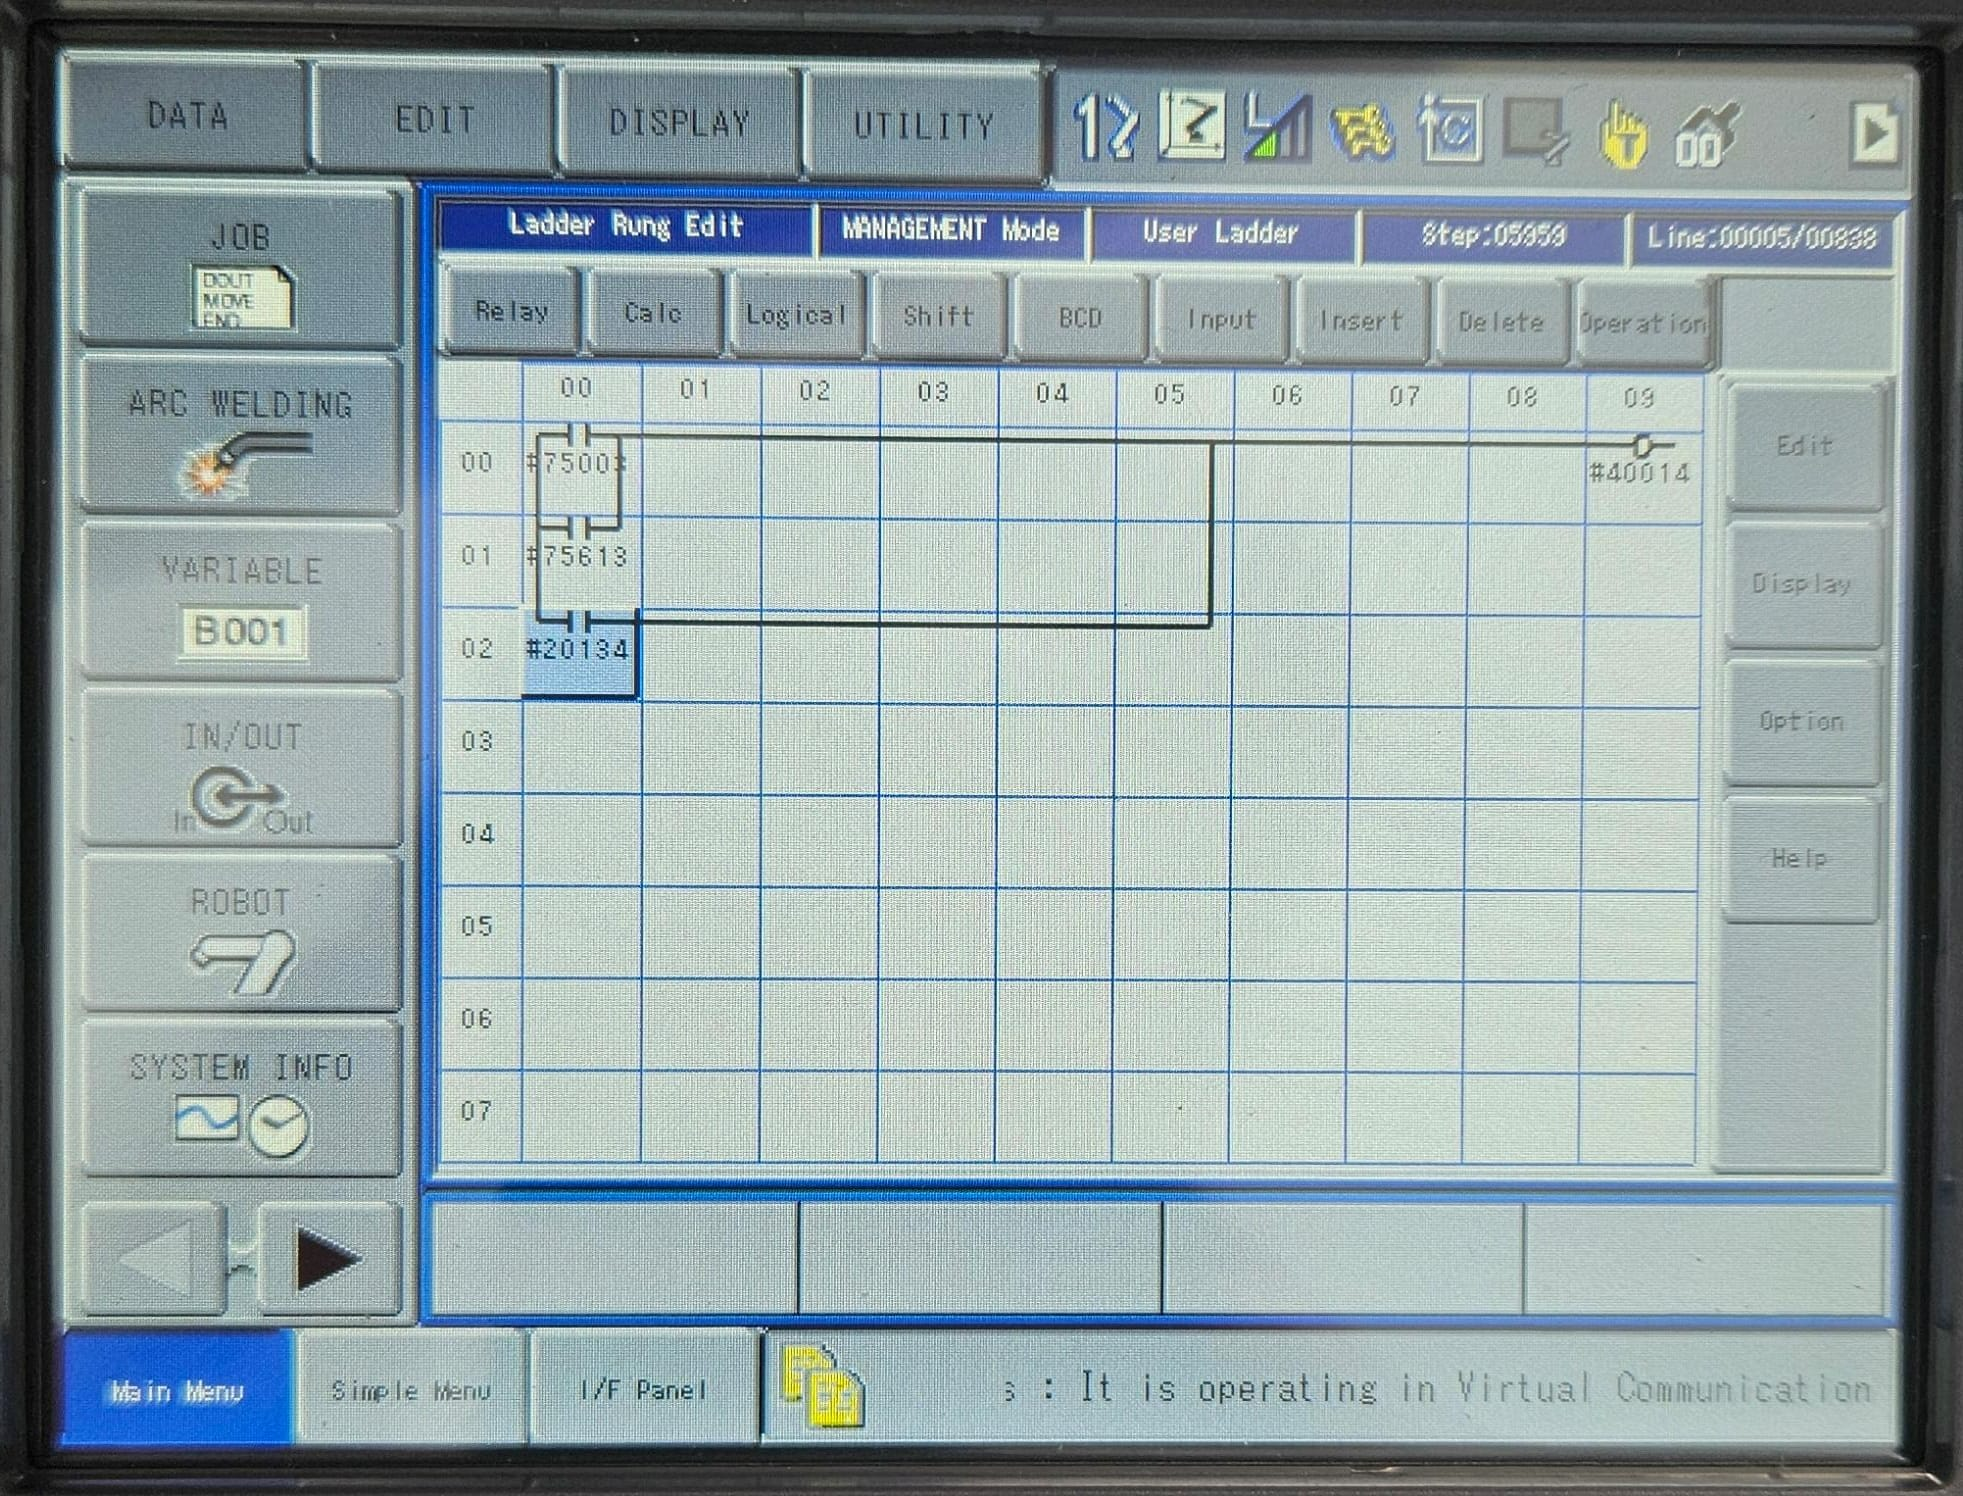
Importante: senza EDIT → COMPILE le modifiche al ladder non vengono salvate.
4. Applicazione agli altri segnali
Ripetere la modifica fatta.
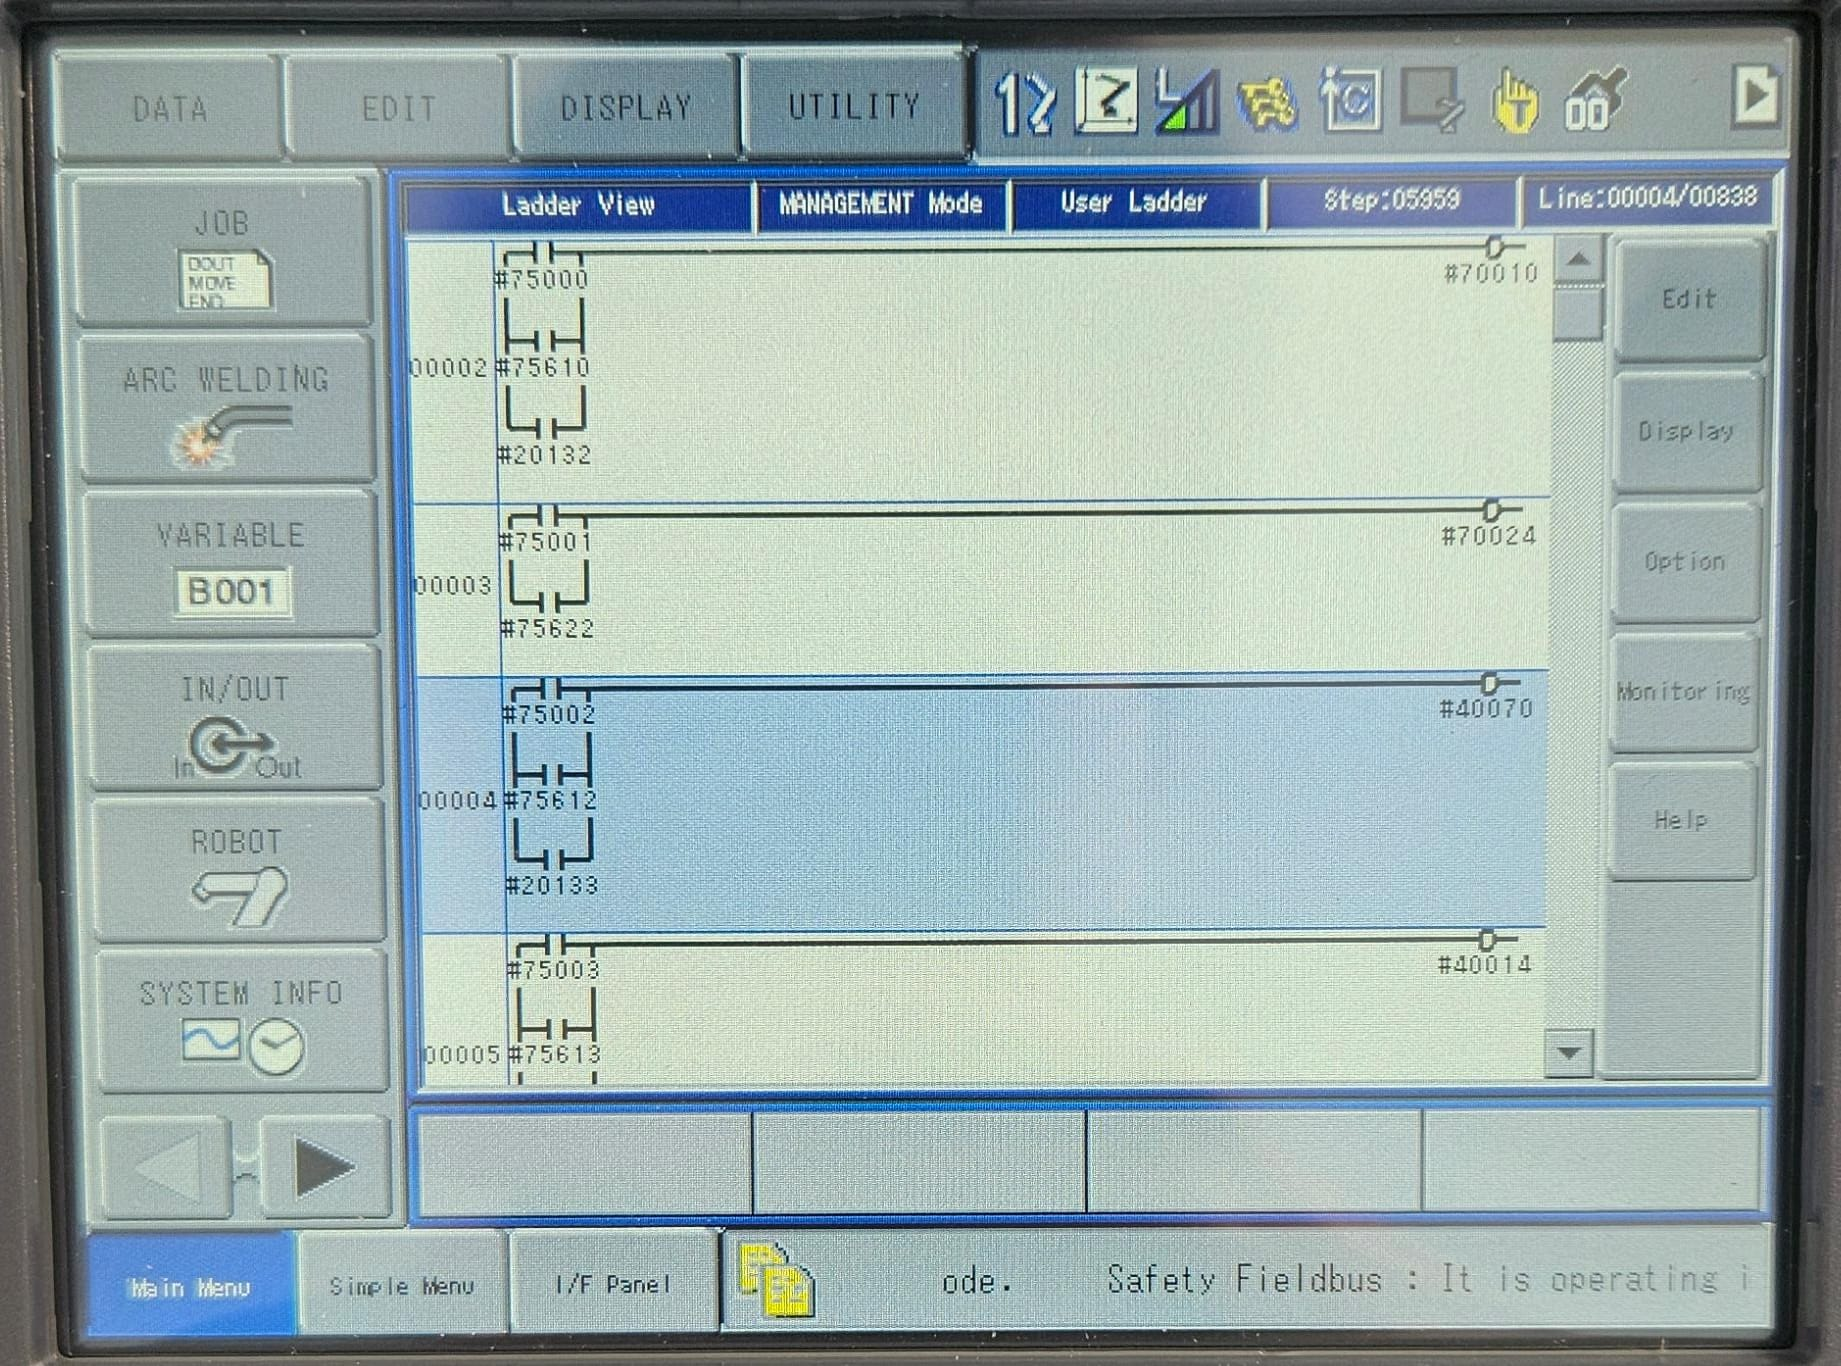
Seguiamo questastessa procedura per ili resto degliseguenti ingressi. #20130:
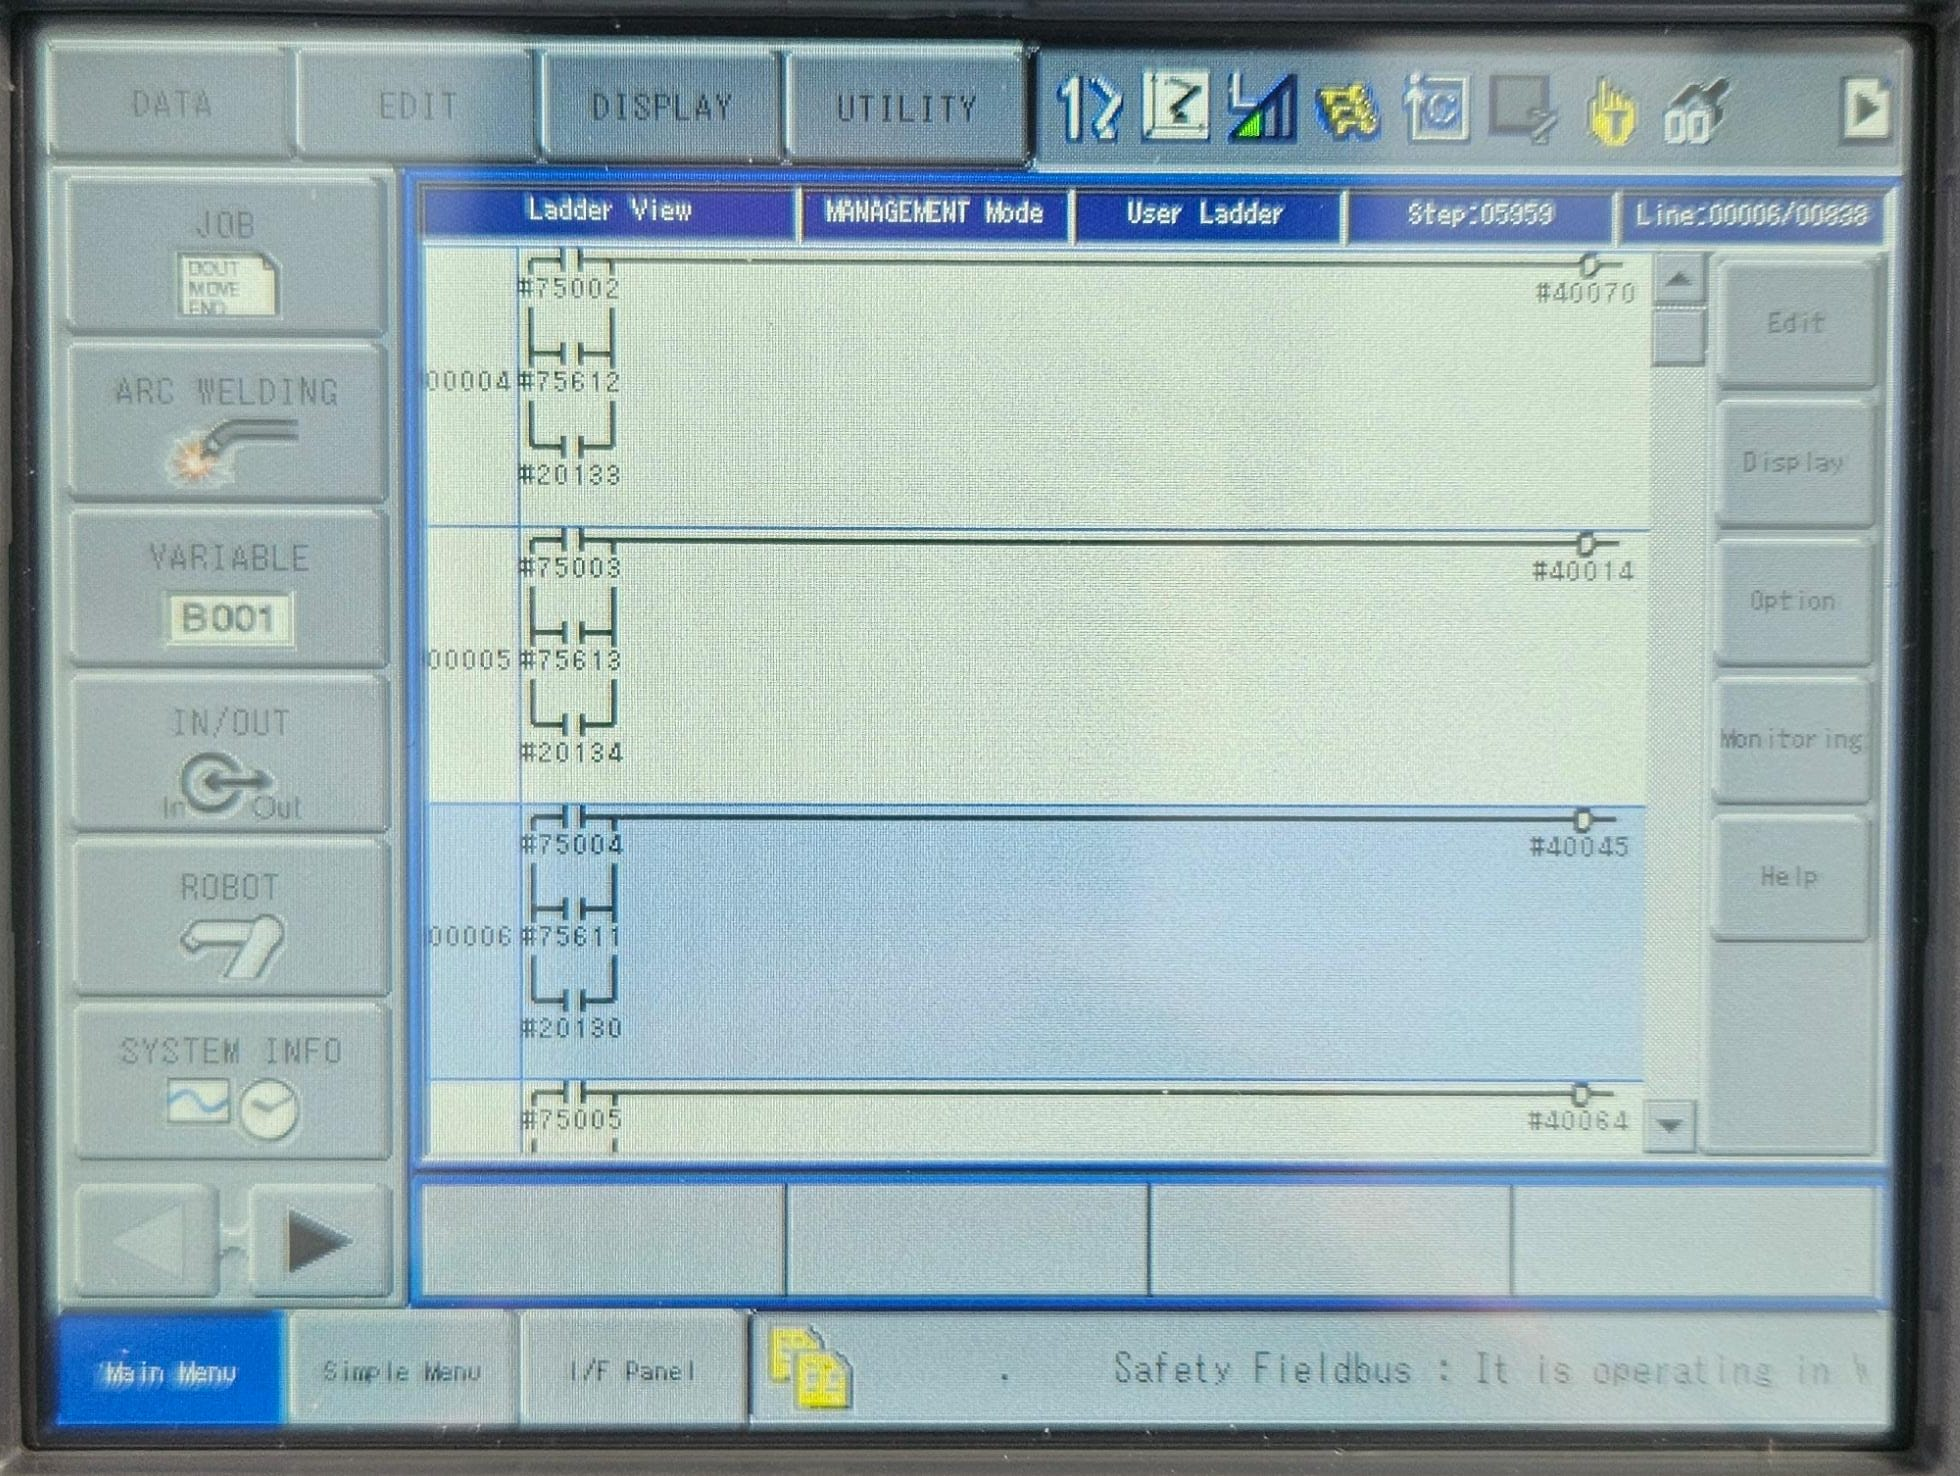
#20130
#20131:
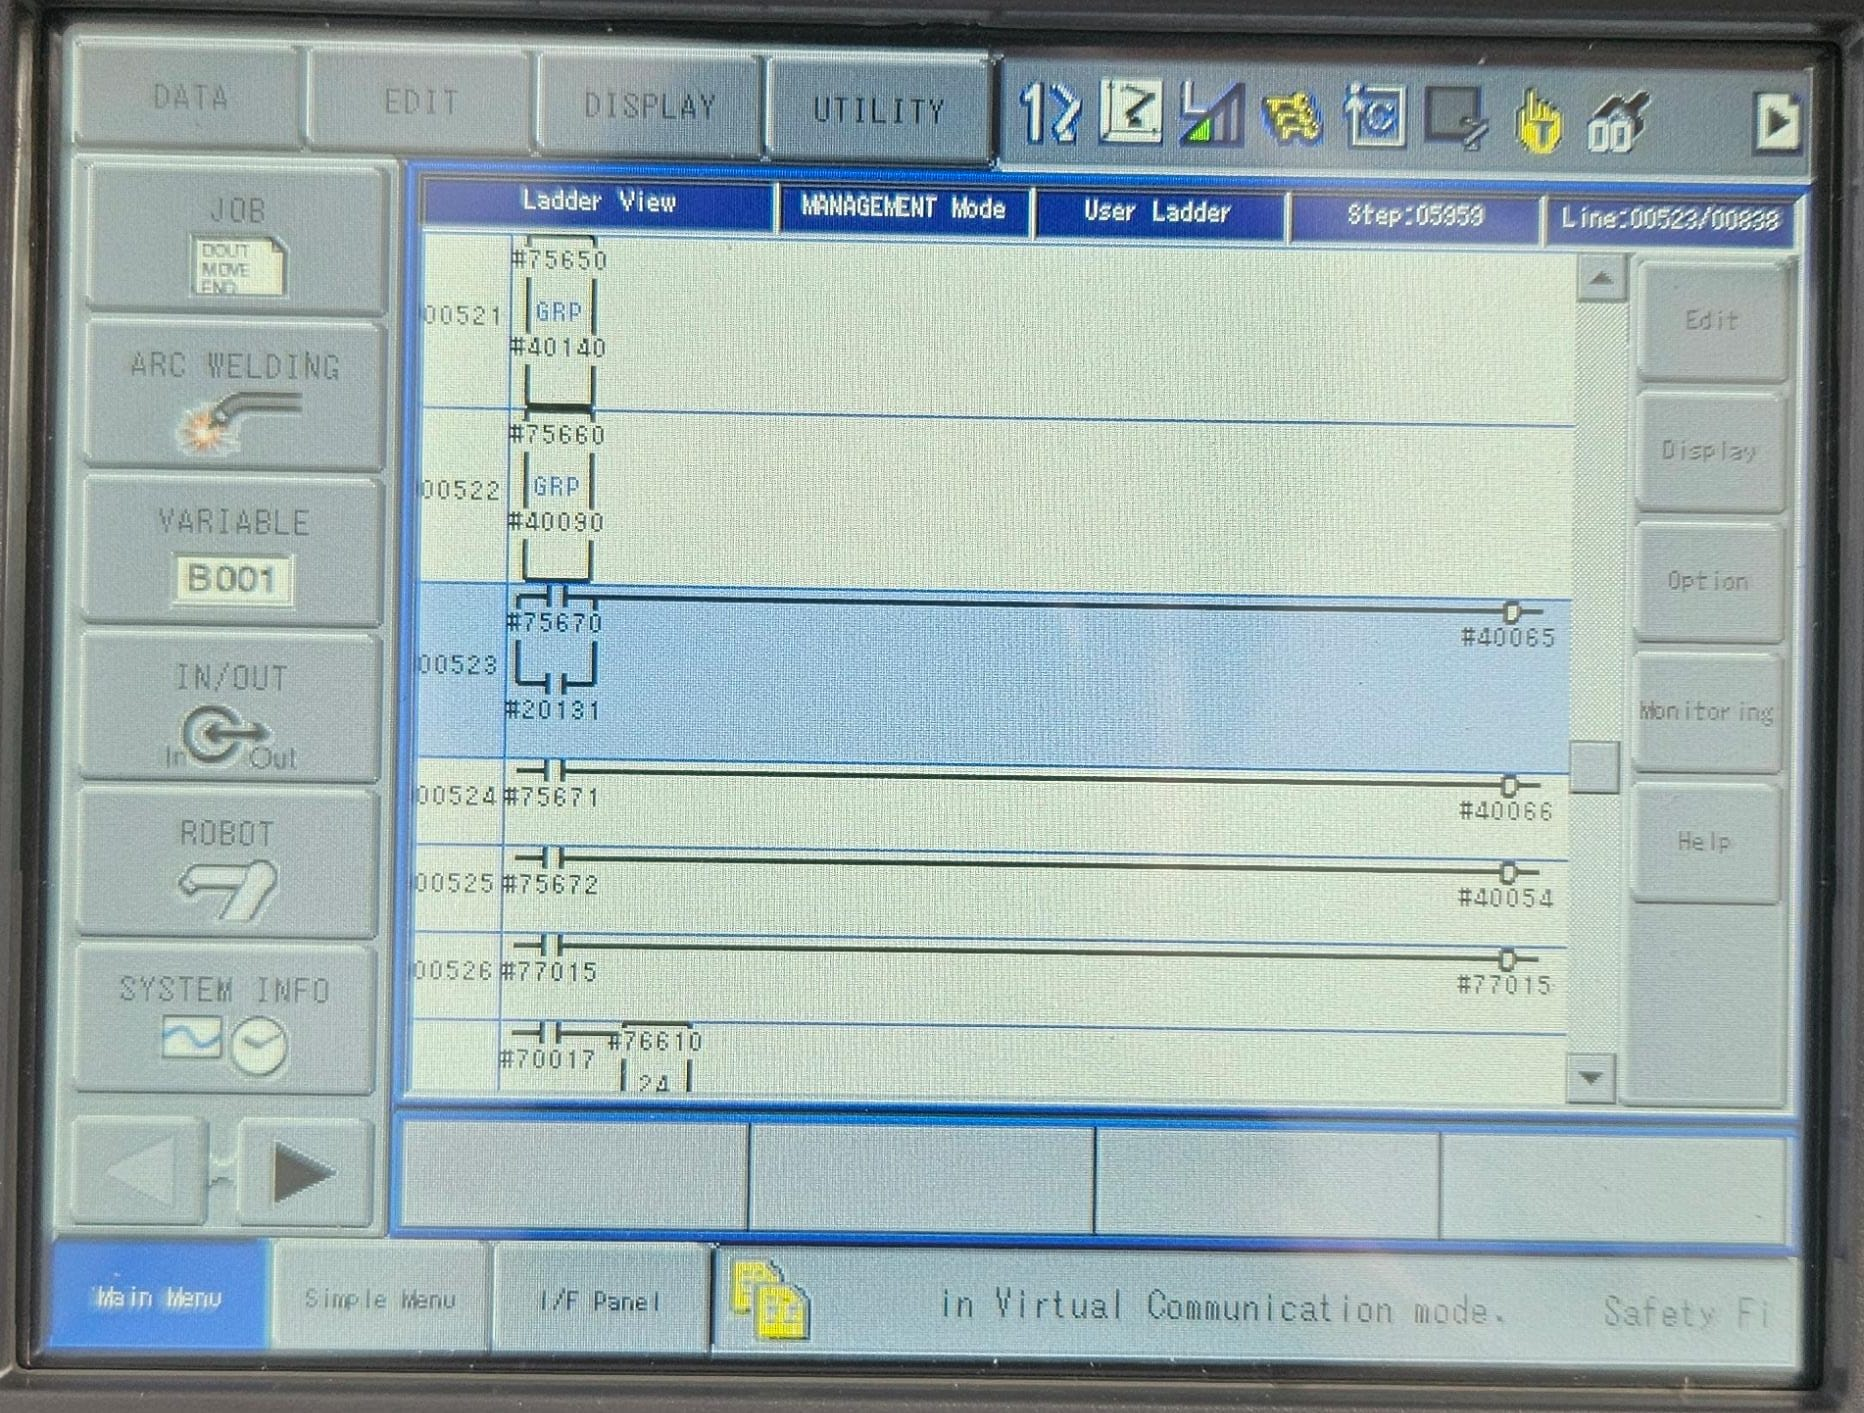
#20133
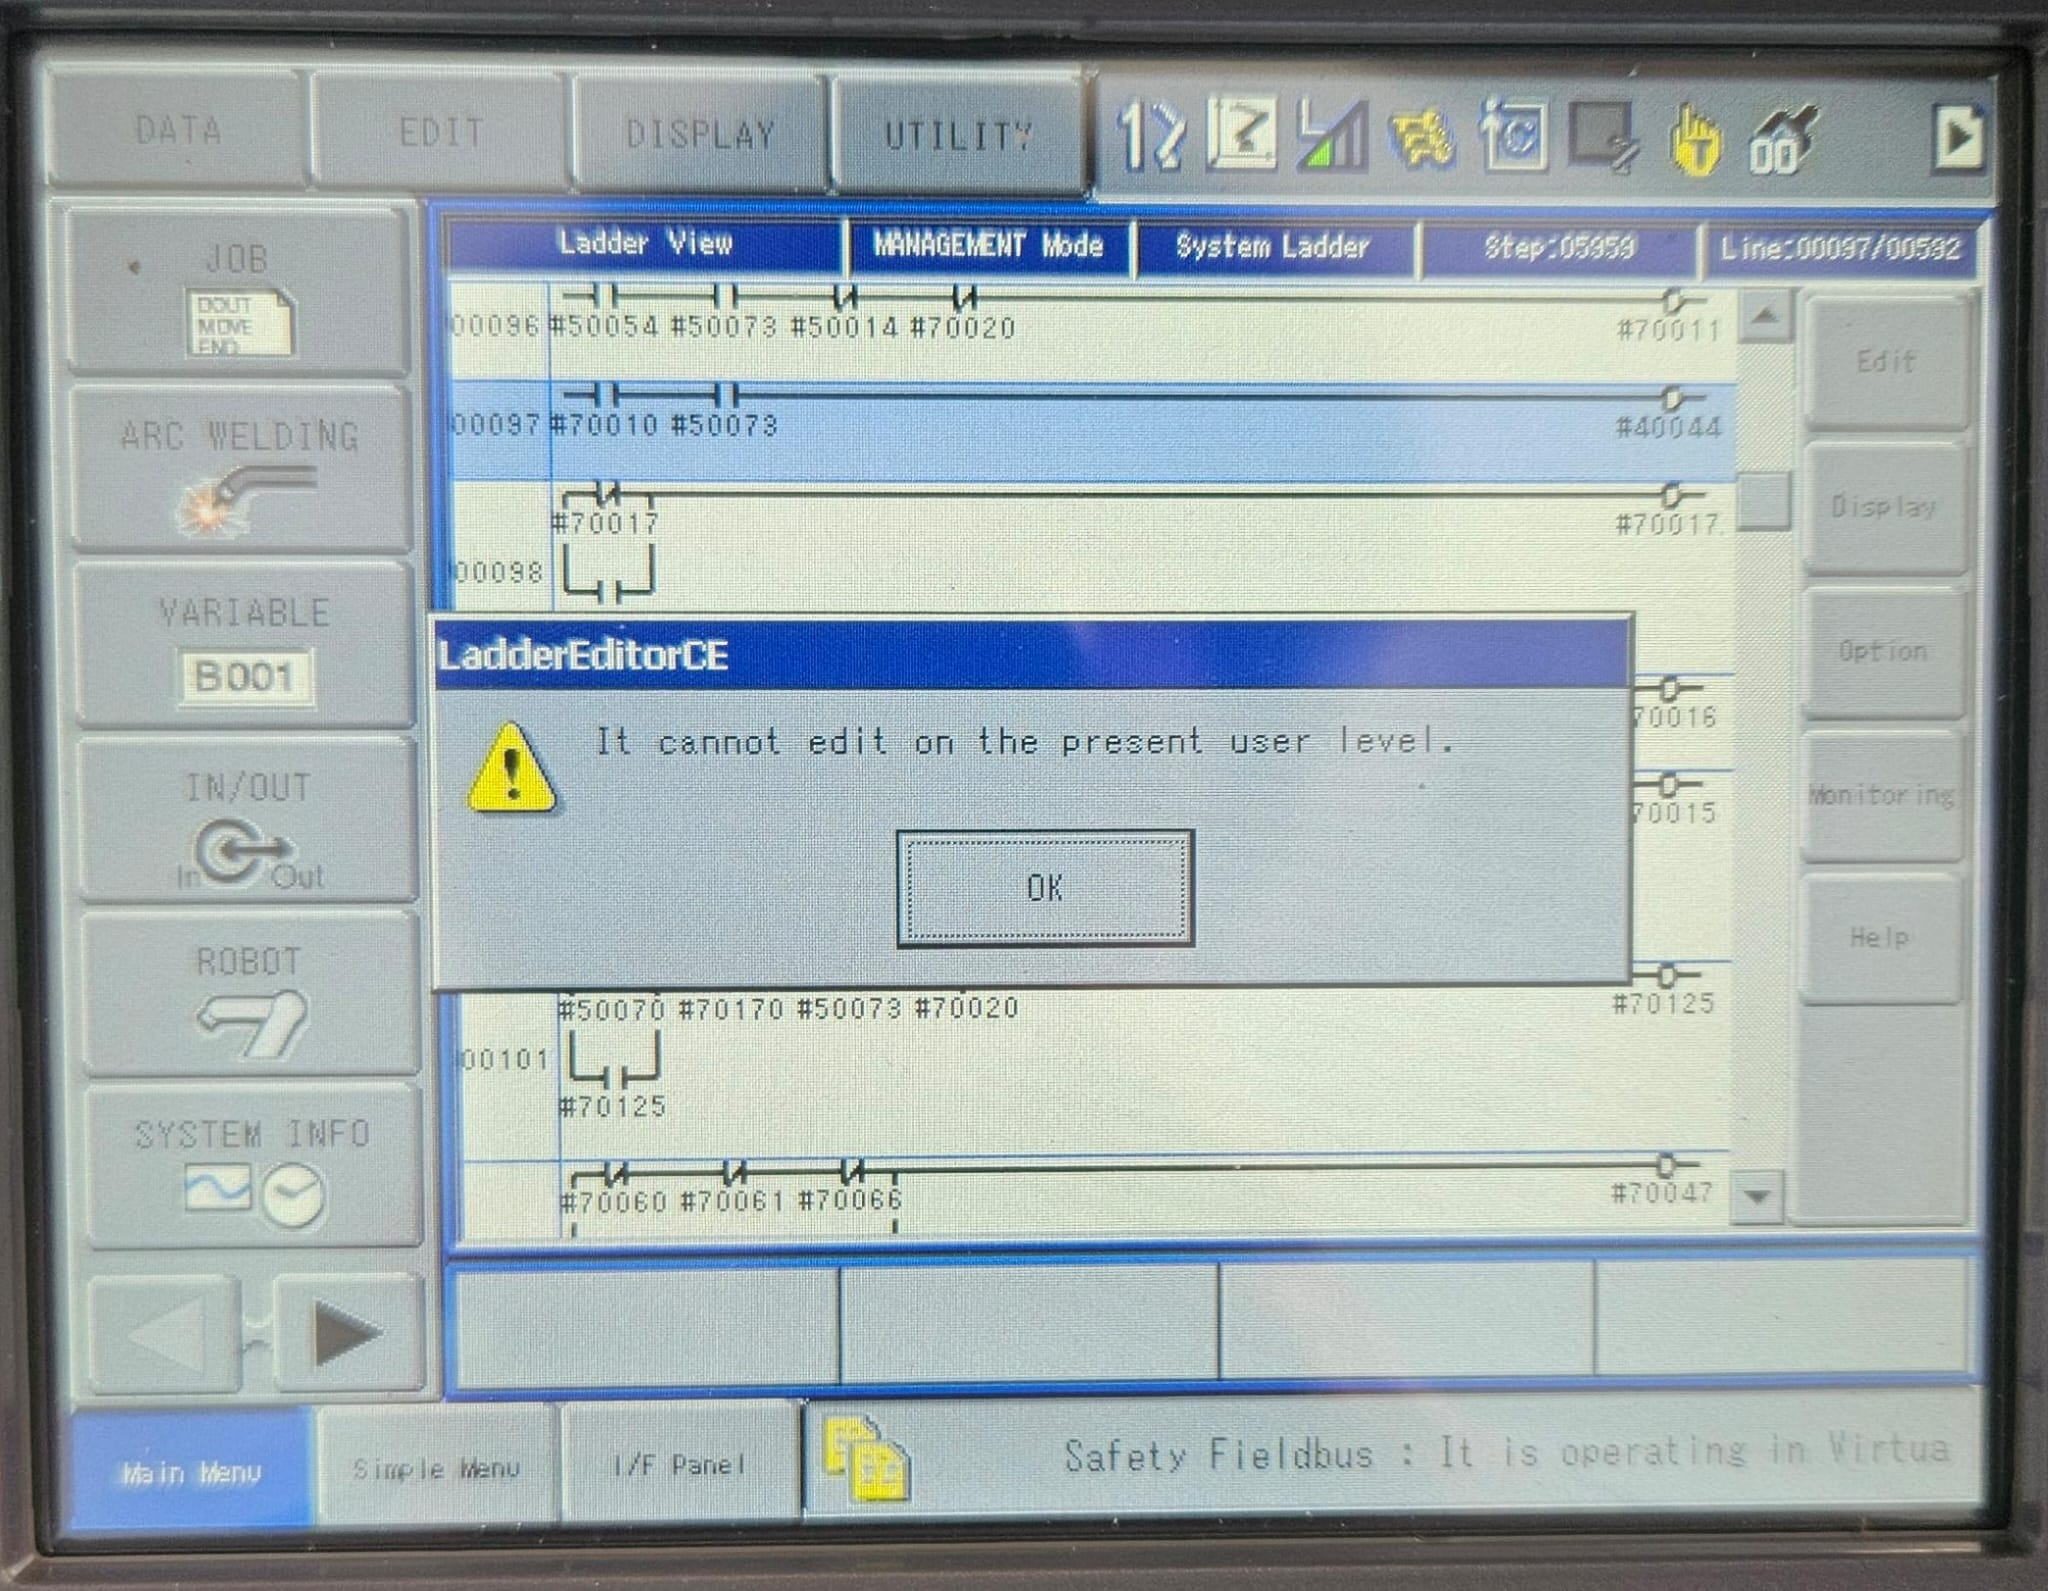
Per ultimo il segnale #20132, il quale richiede un passaggio in più, in fatti se si va nel Rung con #40044 si otterrà in errore se si prova ad aprire:
Ma come si nota, in ingresso vi è la condizione con #70010. Quindi l'obiettivo è andare a modificare proprio questa memoria interna, facendo la stessa logica degli altri:
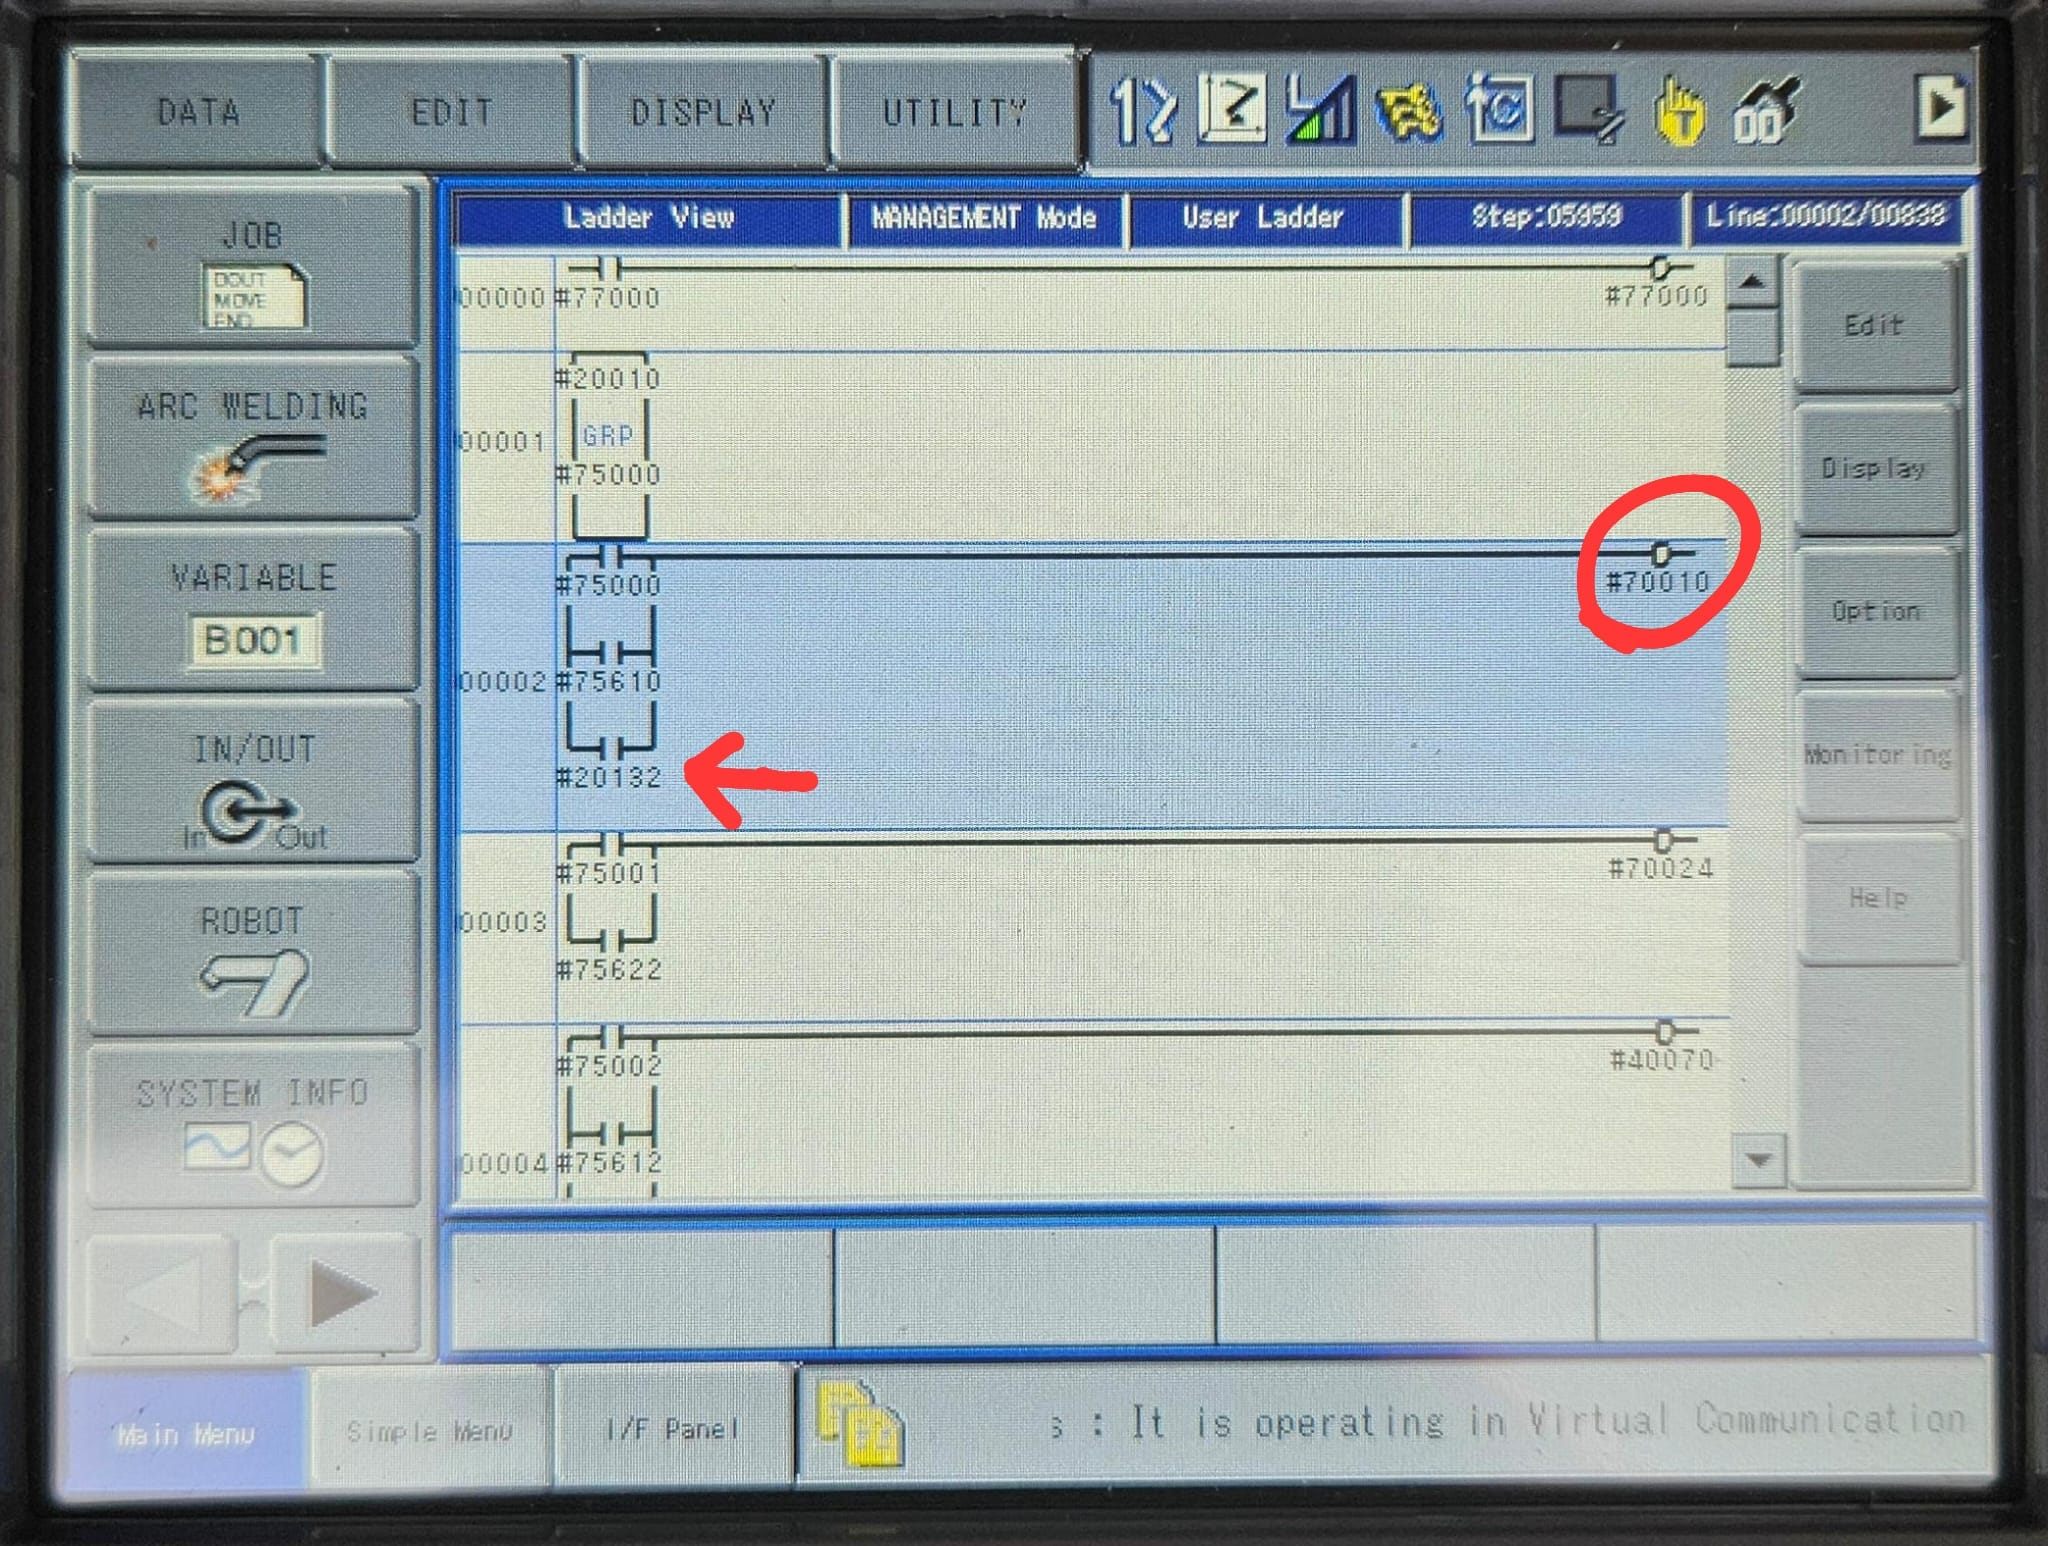
RICORDARSI DI PREMERE "EDIT" -> "COMPILE" per salvare le modifiche.
Da PLC quindi si potrà avviare il robot con la sequenza di decimali nel byte:16 (Reset ERR/ALM) -> 1#40045 (Servo ON)
->
#20131 → #40065 (Servo OFF)
#20133 → #40070 (Richiamo Master Job)
#20132 → #40044 (Start Job) — caso particolare
La Rung che scrive #40044 non può essere aperta: tentando di modificarla si ottiene un errore.
La sua condizione di ingresso è però la memoria interna #70010: si modifica quindi la Rung che scrive #70010, aggiungendo #20132 in parallelo con la stessa procedura.
Ricordare: al termine di tutte le modifiche eseguire EDIT → COMPILE.
5. Sequenza di avvio da PLC
Valori da scrivere in sequenza nel 2° byte di uscita del PLC:
| Passo | Valore byte | Comando |
|---|---|---|
| 1 | 16 |
Reset errori / allarmi |
| 2 | 1 |
Servo ON |
| 3 | 8 |
Richiamo Master Job |
| 4 | 4 |
Start Job (EXT |
Passo successivo
Proseguire con la guida Configurazione IO lato PLC Beckhoff.