
Calibrazione Assi
Obiettivo: calibrare la posizione di zero (HOME POSITION) degli assi del robot usando le tacche di riferimento presenti su ciascun asse.
Attenzione: la calibrazione ridefinisce lo zero degli assi, quindi tutti i punti già programmati faranno riferimento al nuovo zero. Eseguirla solo quando serve. Dopo la calibrazione, verificare i programmi a velocità ridotta.
Prerequisiti
- Accesso al teach pendant con livello di sicurezza almeno MANAGEMENT.
1. Posizionamento degli assi in tacca
- In coordinate giunti, muovere i 6 assi uno alla volta fino ad allineare la tacca di riferimento di ciascuno.
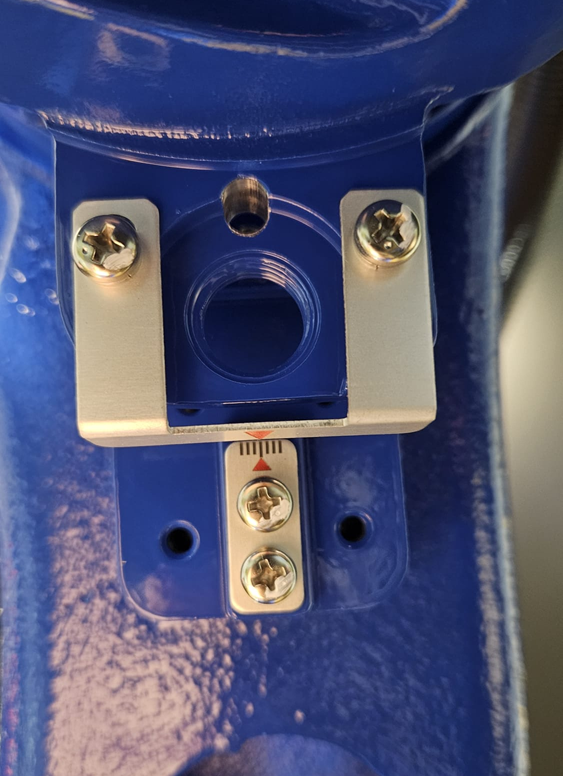
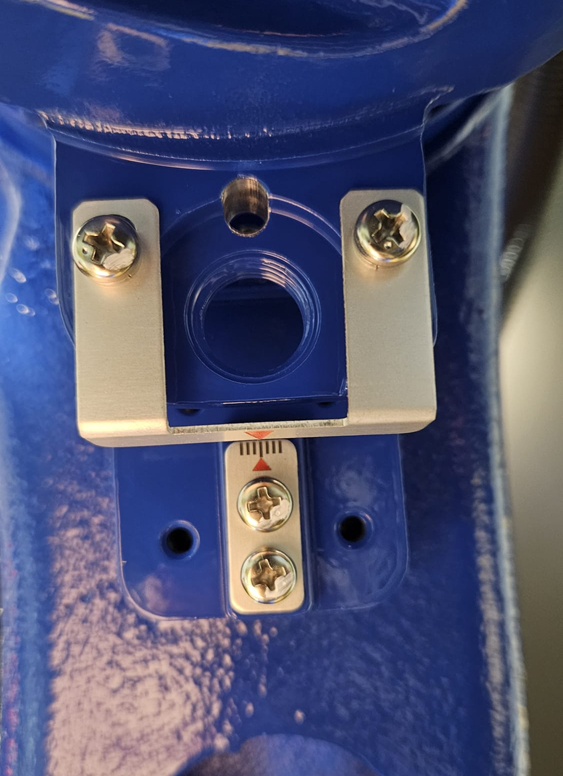
2. Calibrazione
- Autenticarsi con livello di sicurezza almeno MANAGEMENT.
- Aprire ROBOT → HOME POSITION.
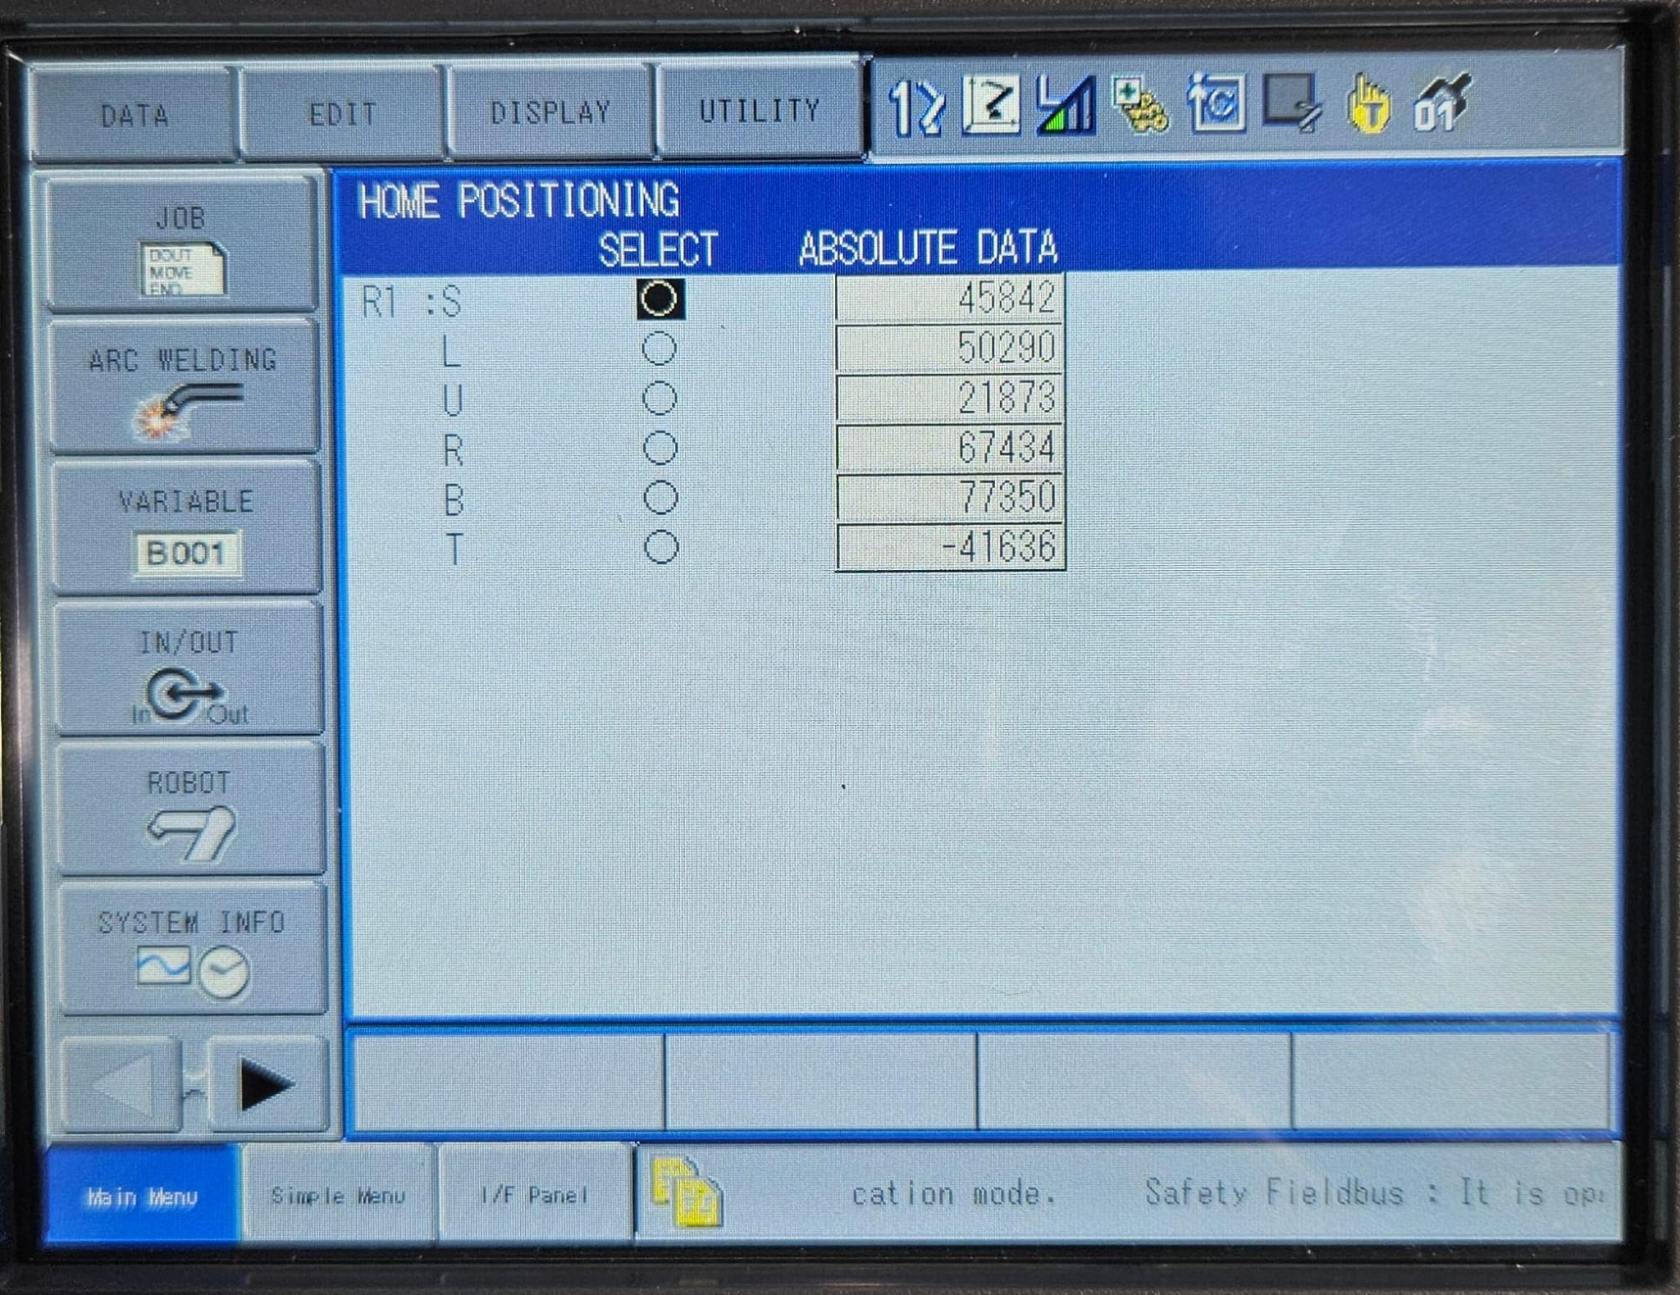
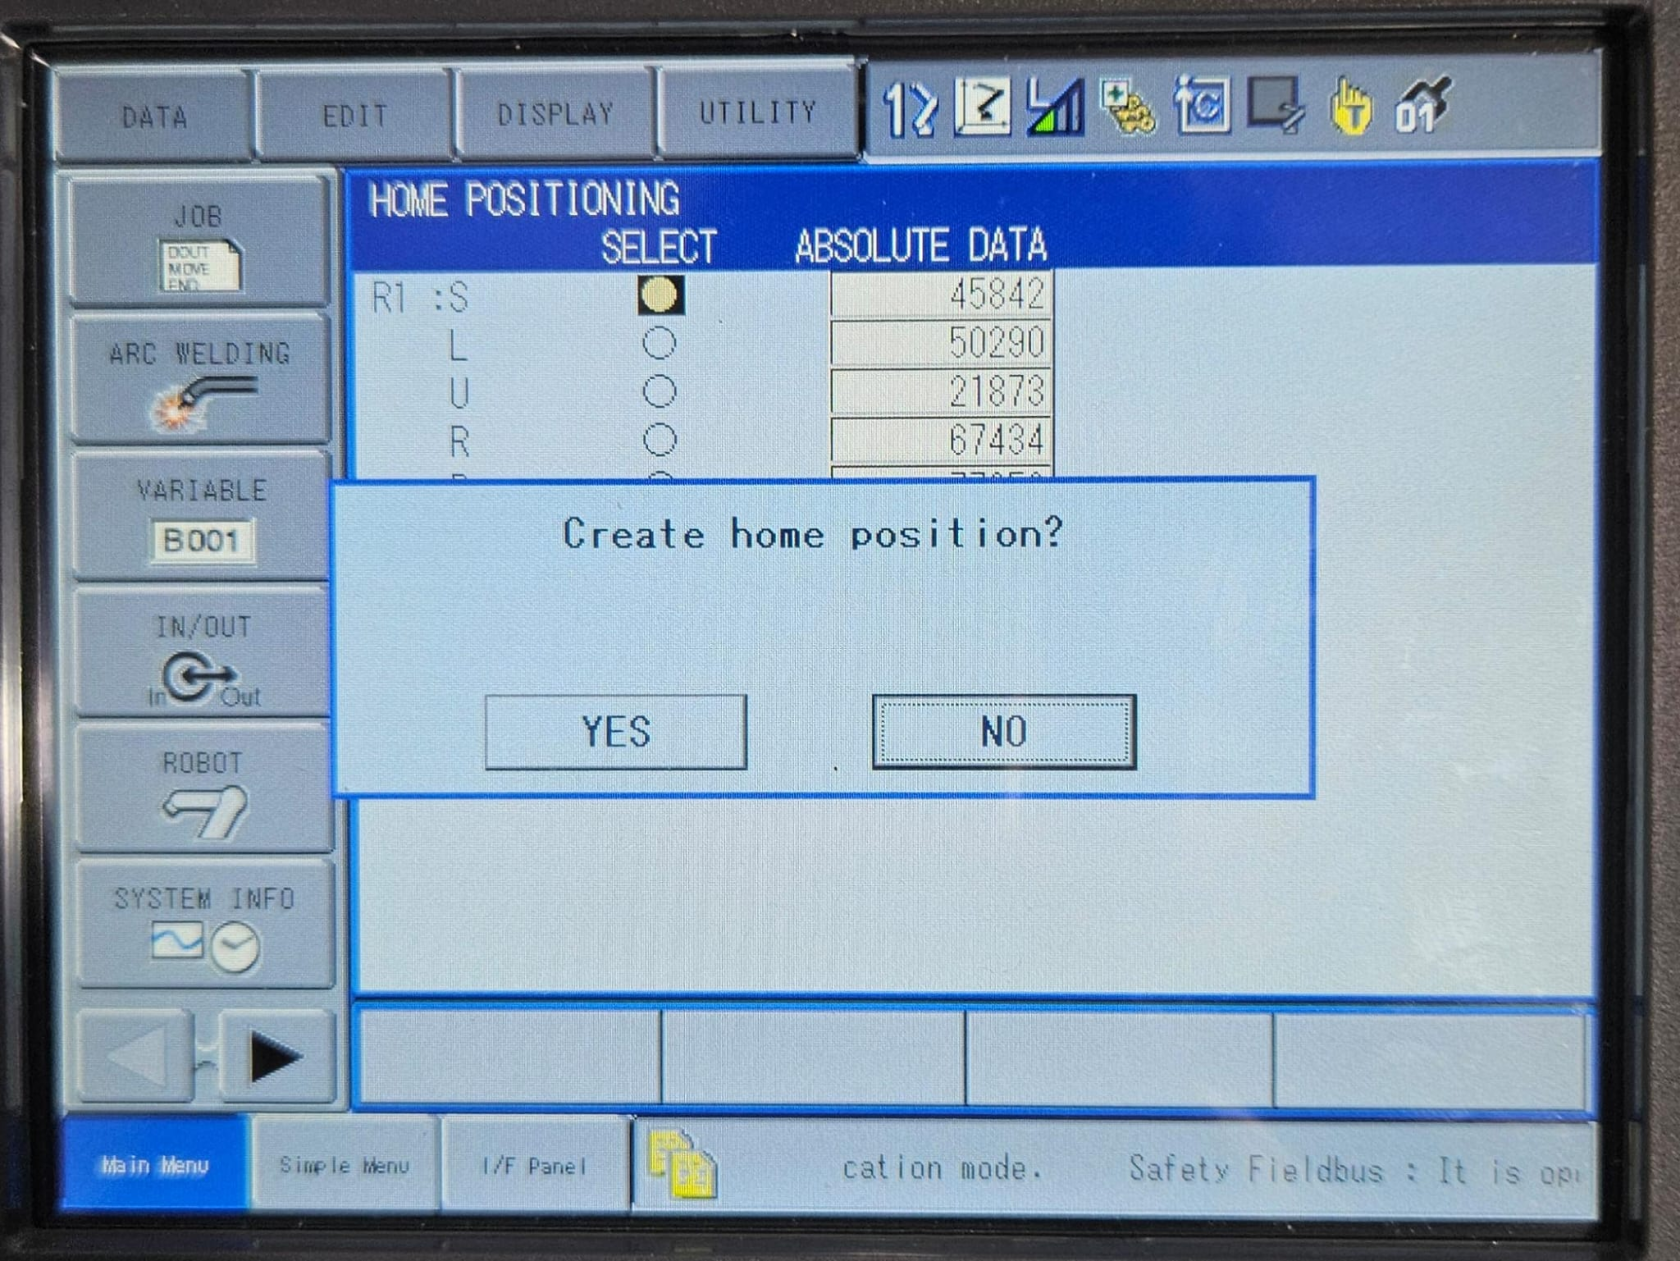
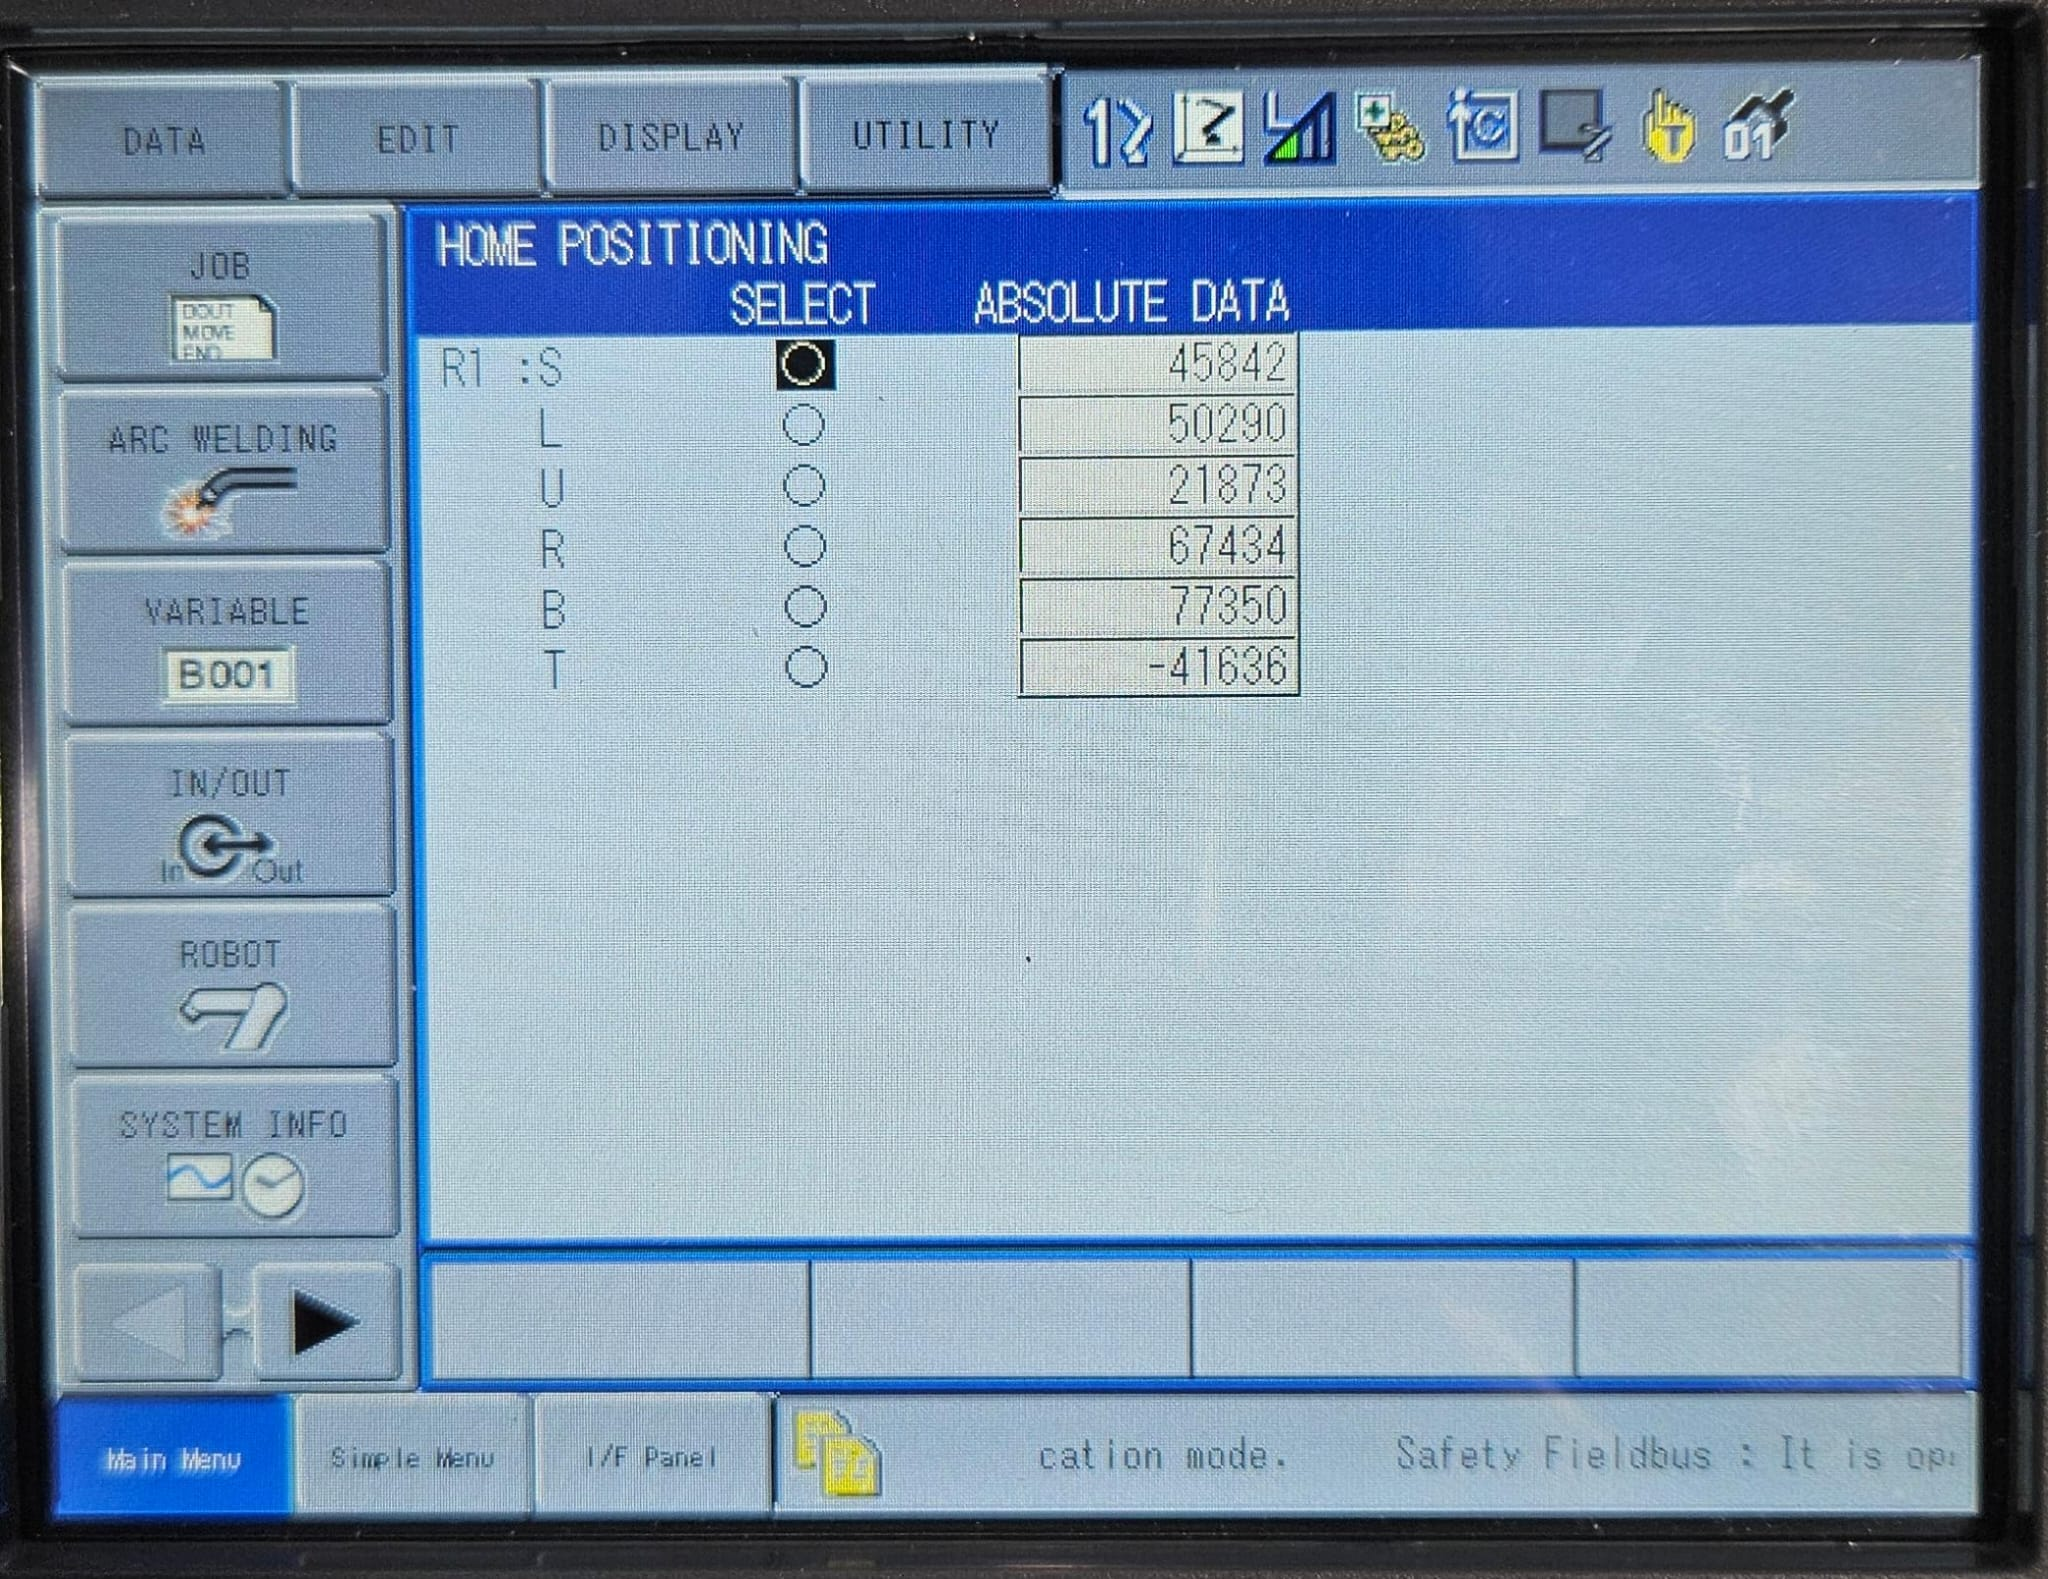
- Ogni pallino della pagina corrisponde a un asse. Per ciascun asse selezionare il pallino, premere SELECT e confermare il popup.
- Quando tutti gli assi sono stati confermati, premere READBACK (in basso a sinistra) e poi WRITE: la nuova posizione di zero viene scritta in memoria.
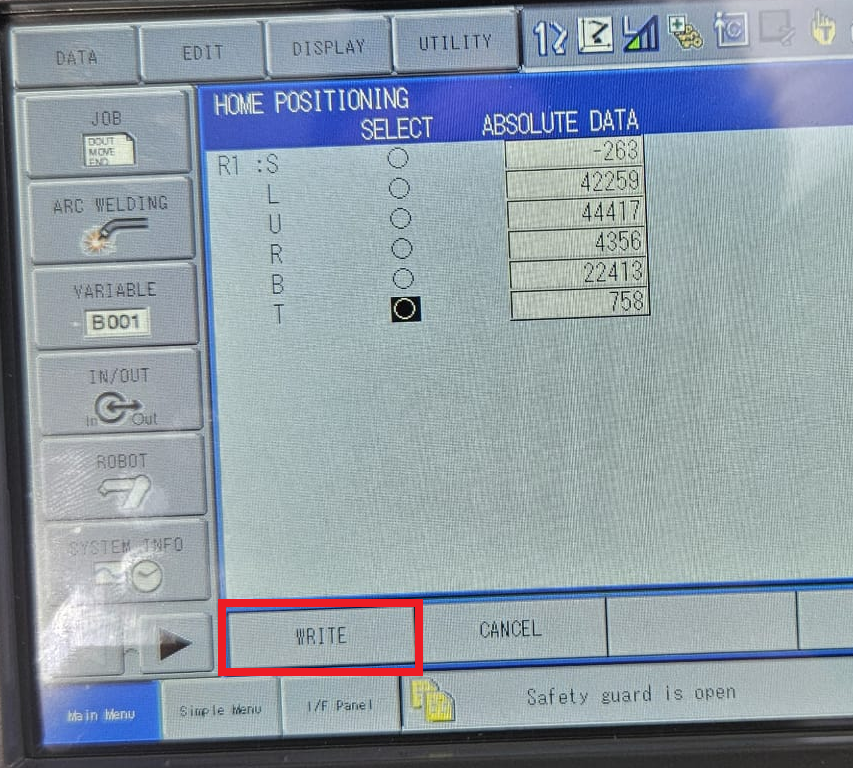
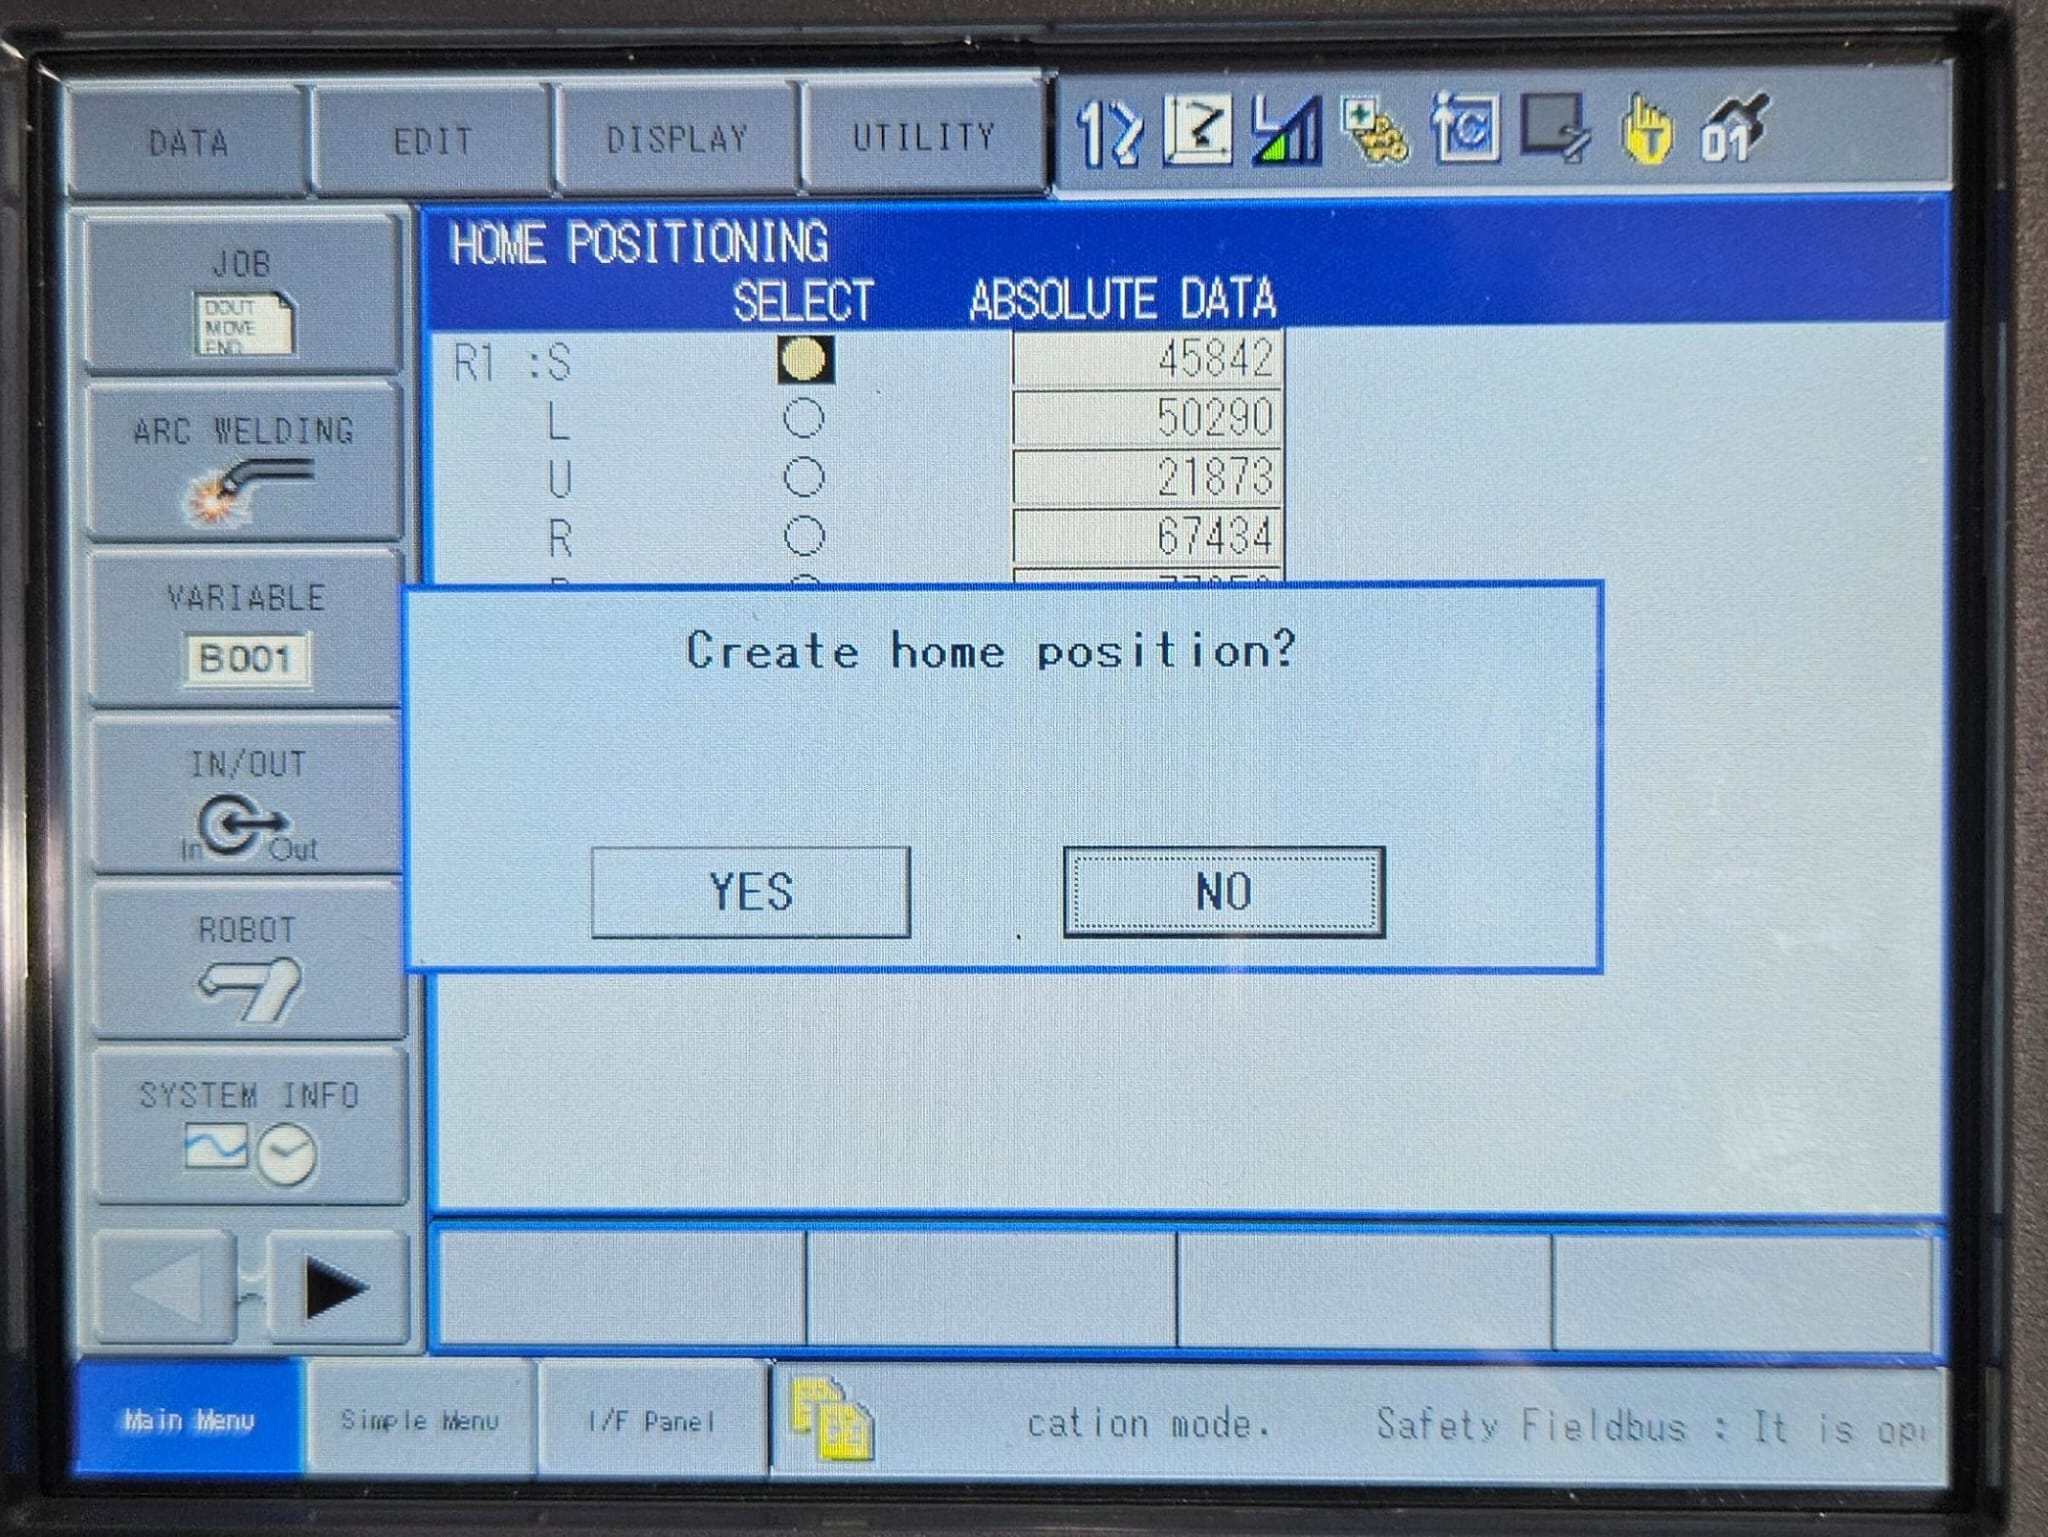
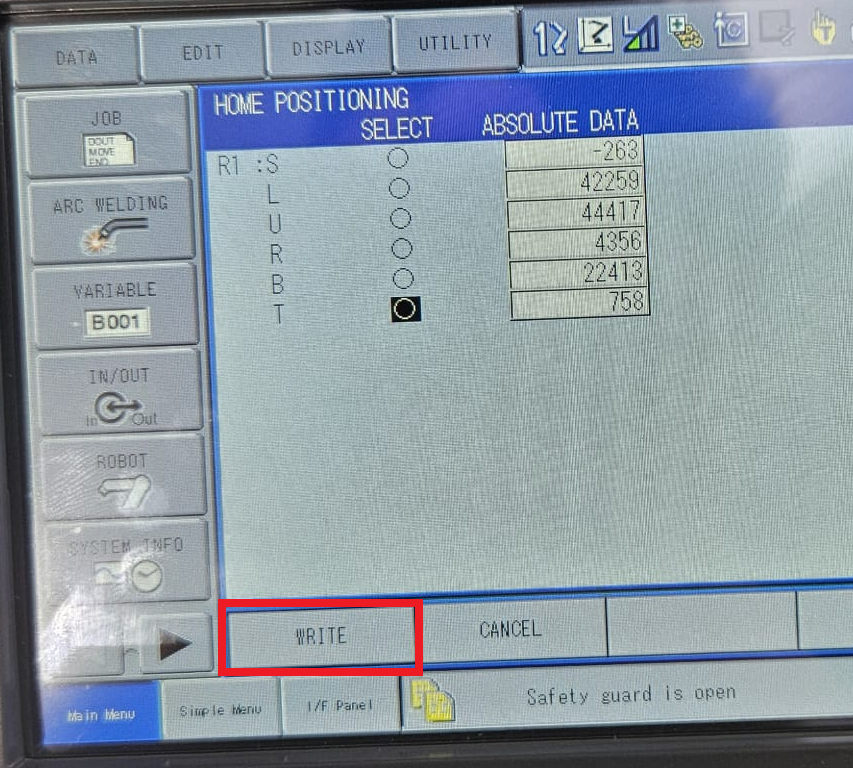
Importante: senza WRITE la nuova posizione di zero non viene salvata.
Verifica
- Lasciando il robot in tacca, aprire ROBOT → SECOND HOME POSITION.
- Controllare che lo scostamento di tutti gli assi rispetto alla calibrazione sia
0.
La calibrazione è completata: gli assi in tacca corrispondono alla nuova posizione di zero.
No comments to display
No comments to display