
Utilizzo di un Cubo
Dopo aver definito il cubo, ad esempio 1, e conosciamo la sua uscita #50080, possiamo usarlo in un JOB.
Purtroppo lo Yaskawa non permette di usare direttamente questo bit, quindi bisogna assegnarlo ad un booleano locale, io userò ad esempio B020. Dopo aver assegnato il booleano, si può procedere con il controllo con l'IF. Esempio di programma:
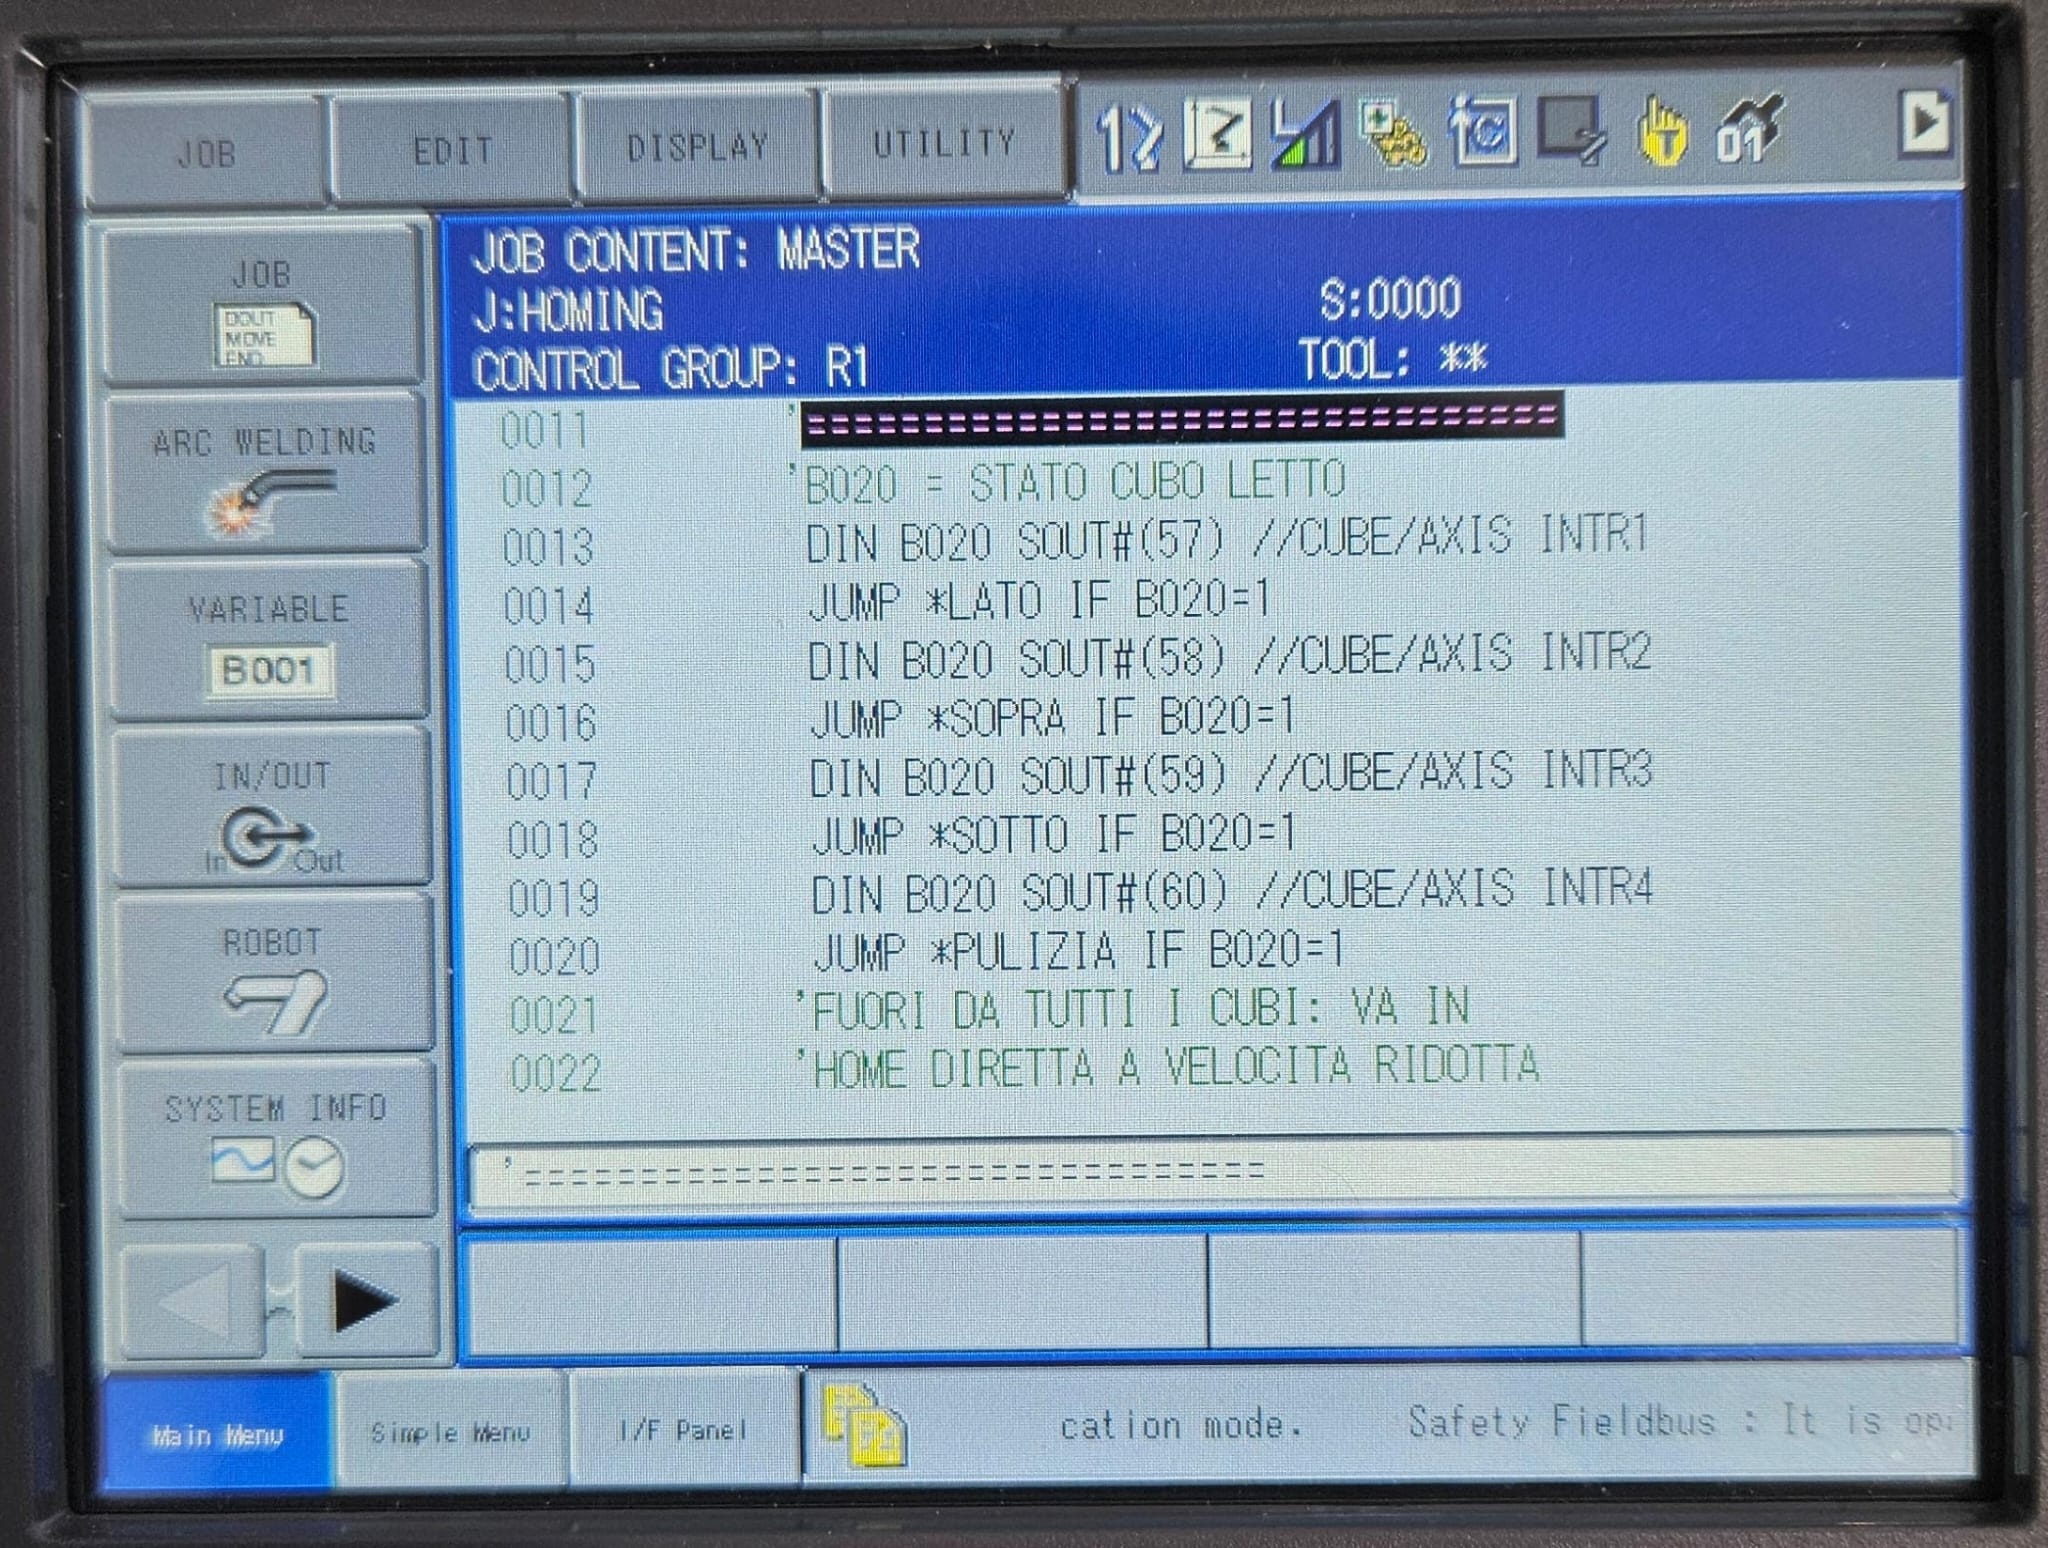
L'istruzione:
DIN B020 SOUT#(57)
serve a leggere lo stato del segnale indicato e a trasferirne il risultato nella variabile B020.
Quindi, concettualmente:
-
Il robot legge il segnale
SOUT#(57). -
Memorizza il risultato in
B020. -
Il programma può utilizzare
B020per prendere una decisione, in questo caso con i JUMP.
Esempio di programma completo:
/JOB
//NAME HOMING
///FOLDERNAME FRIULTECH
//POS
///NPOS 0,0,0,0,0,0
//INST
///DATE 2026/11/12 11:45
///COMM HOMING CONTROLLATO CON CUBI
///ATTR SC,RW
///GROUP1 RB1
NOP
'================================
'HOMING CONTROLLATO CON CUBI
'SEGNALI CUBO (USCITE SISTEMA):
'#50080 = SOUT#(57) CUBO 1
'#50081 = SOUT#(58) CUBO 2
'#50082 = SOUT#(59) CUBO 3
'#50083 = SOUT#(60) CUBO 4
'IN BASE AL CUBO ESCE CON I SUOI
'PUNTI, POI VA IN HOME P000
'FUORI DAI CUBI: HOME PIANO
'================================
'B020 = STATO CUBO LETTO
DIN B020 SOUT#(57)
JUMP *LATO IF B020=1
DIN B020 SOUT#(58)
JUMP *SOPRA IF B020=1
DIN B020 SOUT#(59)
JUMP *SOTTO IF B020=1
DIN B020 SOUT#(60)
JUMP *PULIZIA IF B020=1
'FUORI DA TUTTI I CUBI: VA IN
'HOME DIRETTA A VELOCITA RIDOTTA
MOVJ P000 VJ=10.00
JUMP *FINE
'--------------------------------
*LATO
'PUNTI USCITA DA LATO SEDIA
JUMP *RIENTRO
'--------------------------------
*SOPRA
'PUNTI USCITA DA SOPRA SEDIA
JUMP *RIENTRO
'--------------------------------
*SOTTO
'PUNTI USCITA DA SOTTO SEDIA
JUMP *RIENTRO
'--------------------------------
*PULIZIA
'PUNTI USCITA DA STAZIONE PULIZIA
'--------------------------------
'POSIZIONE FINALE DI HOME
*RIENTRO
MOVJ P000 VJ=20.00
*FINE
END