
Calibrazione Assi
LaObiettivo: calibrazionecalibrare seguentela èposizione applicatadi conzero (HOME POSITION) degli assi del robot usando le tacche deidi singoliriferimento assi.presenti Quindisu posizioniamociascun asse.
Attenzione: la calibrazione ridefinisce lo zero degli assi, quindi tutti i punti già programmati faranno riferimento al nuovo zero. Eseguirla solo quando serve. Dopo la calibrazione, verificare i programmi a velocità ridotta.
Prerequisiti
- Accesso al teach pendant con livello di sicurezza almeno MANAGEMENT.
1. Posizionamento degli assi in tacca
- In coordinate giunti, muovere i 6 assi
inuno alla volta fino ad allineare la tacca di riferimento di ciascuno.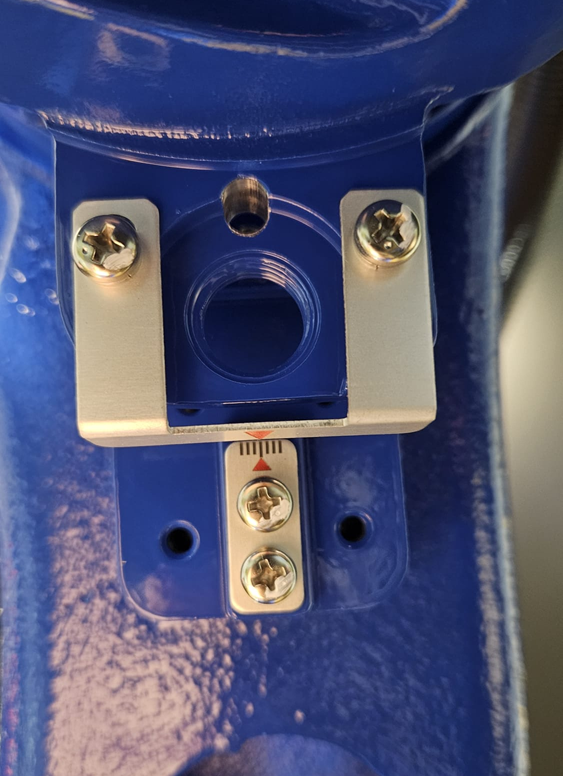
Poi
2. logghiamoCalibrazione
- Autenticarsi con livello di sicurezza almeno
MANAGEMENT,MANAGEMENT. - Aprire
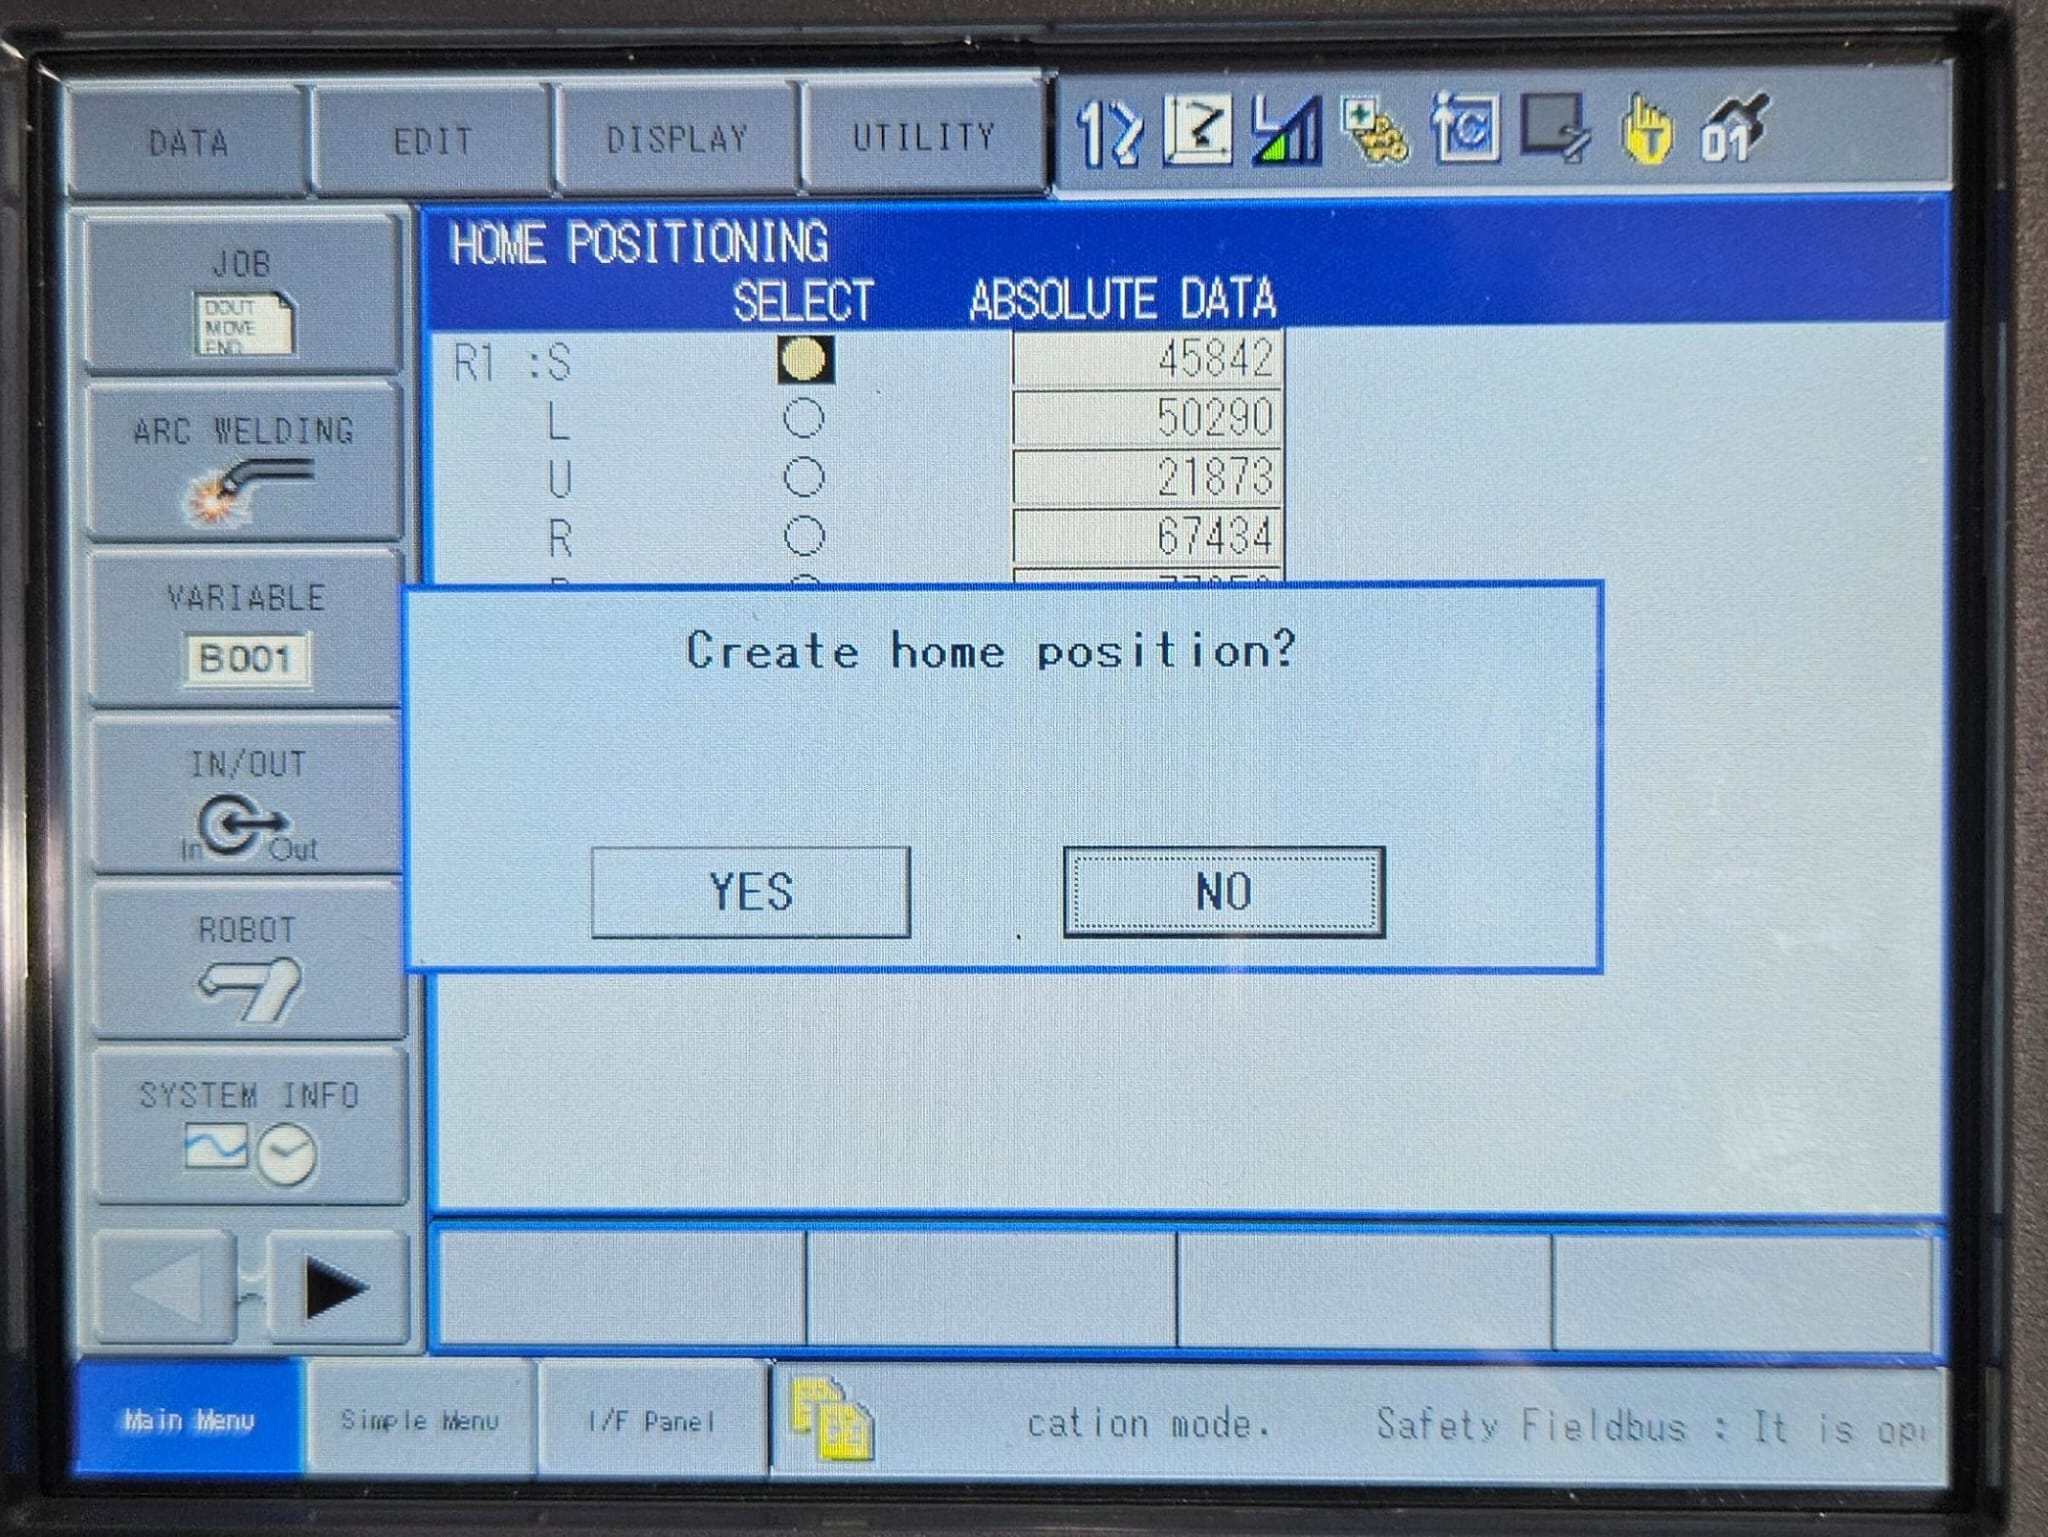
andiamo inROBOT->→ HOMEPOSITION.POSITION.
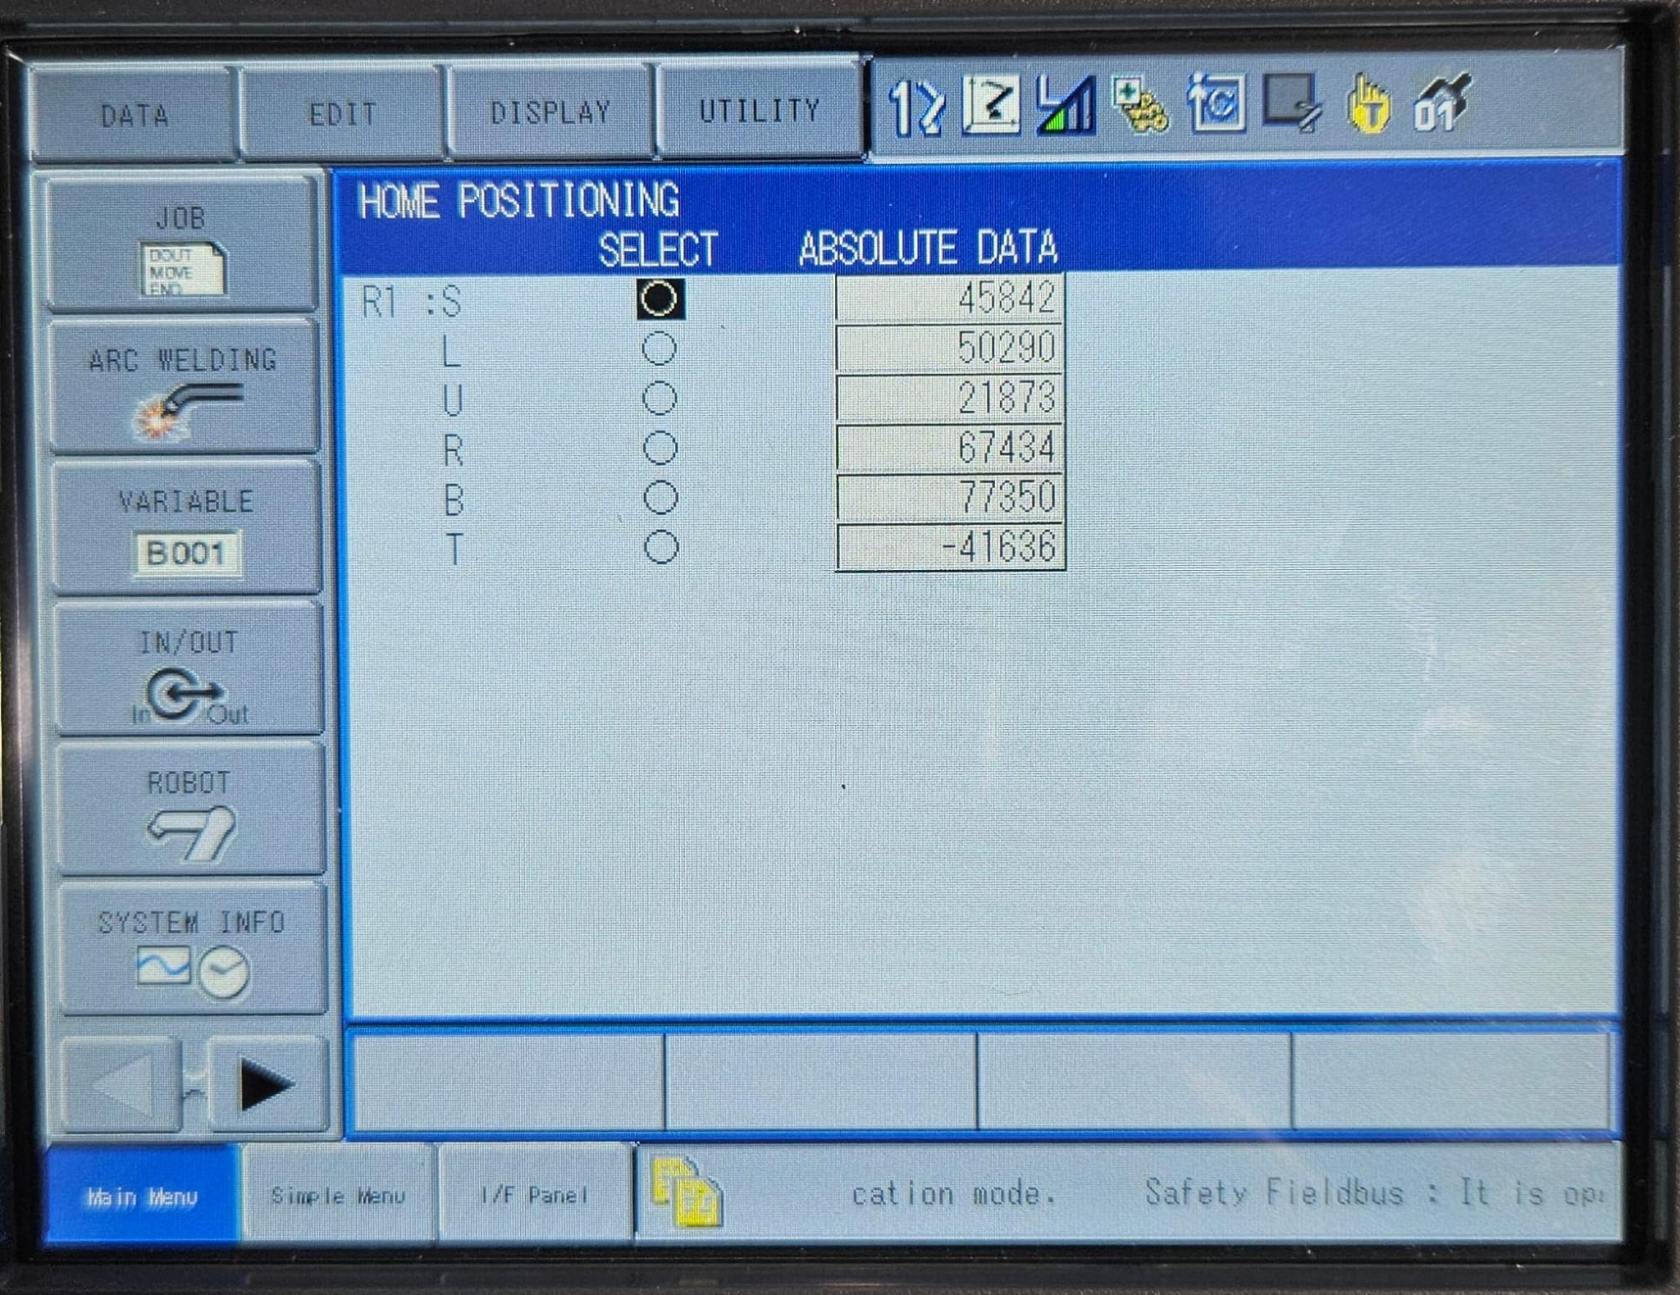
Da - Ogni
dovremopallino della pagina corrisponde a un asse. Per ciascun asse selezionareogniilpallino (che equivale ad ogni asse). Quindipallino, premere SELECTper ogni assee confermare ilpopup:popup.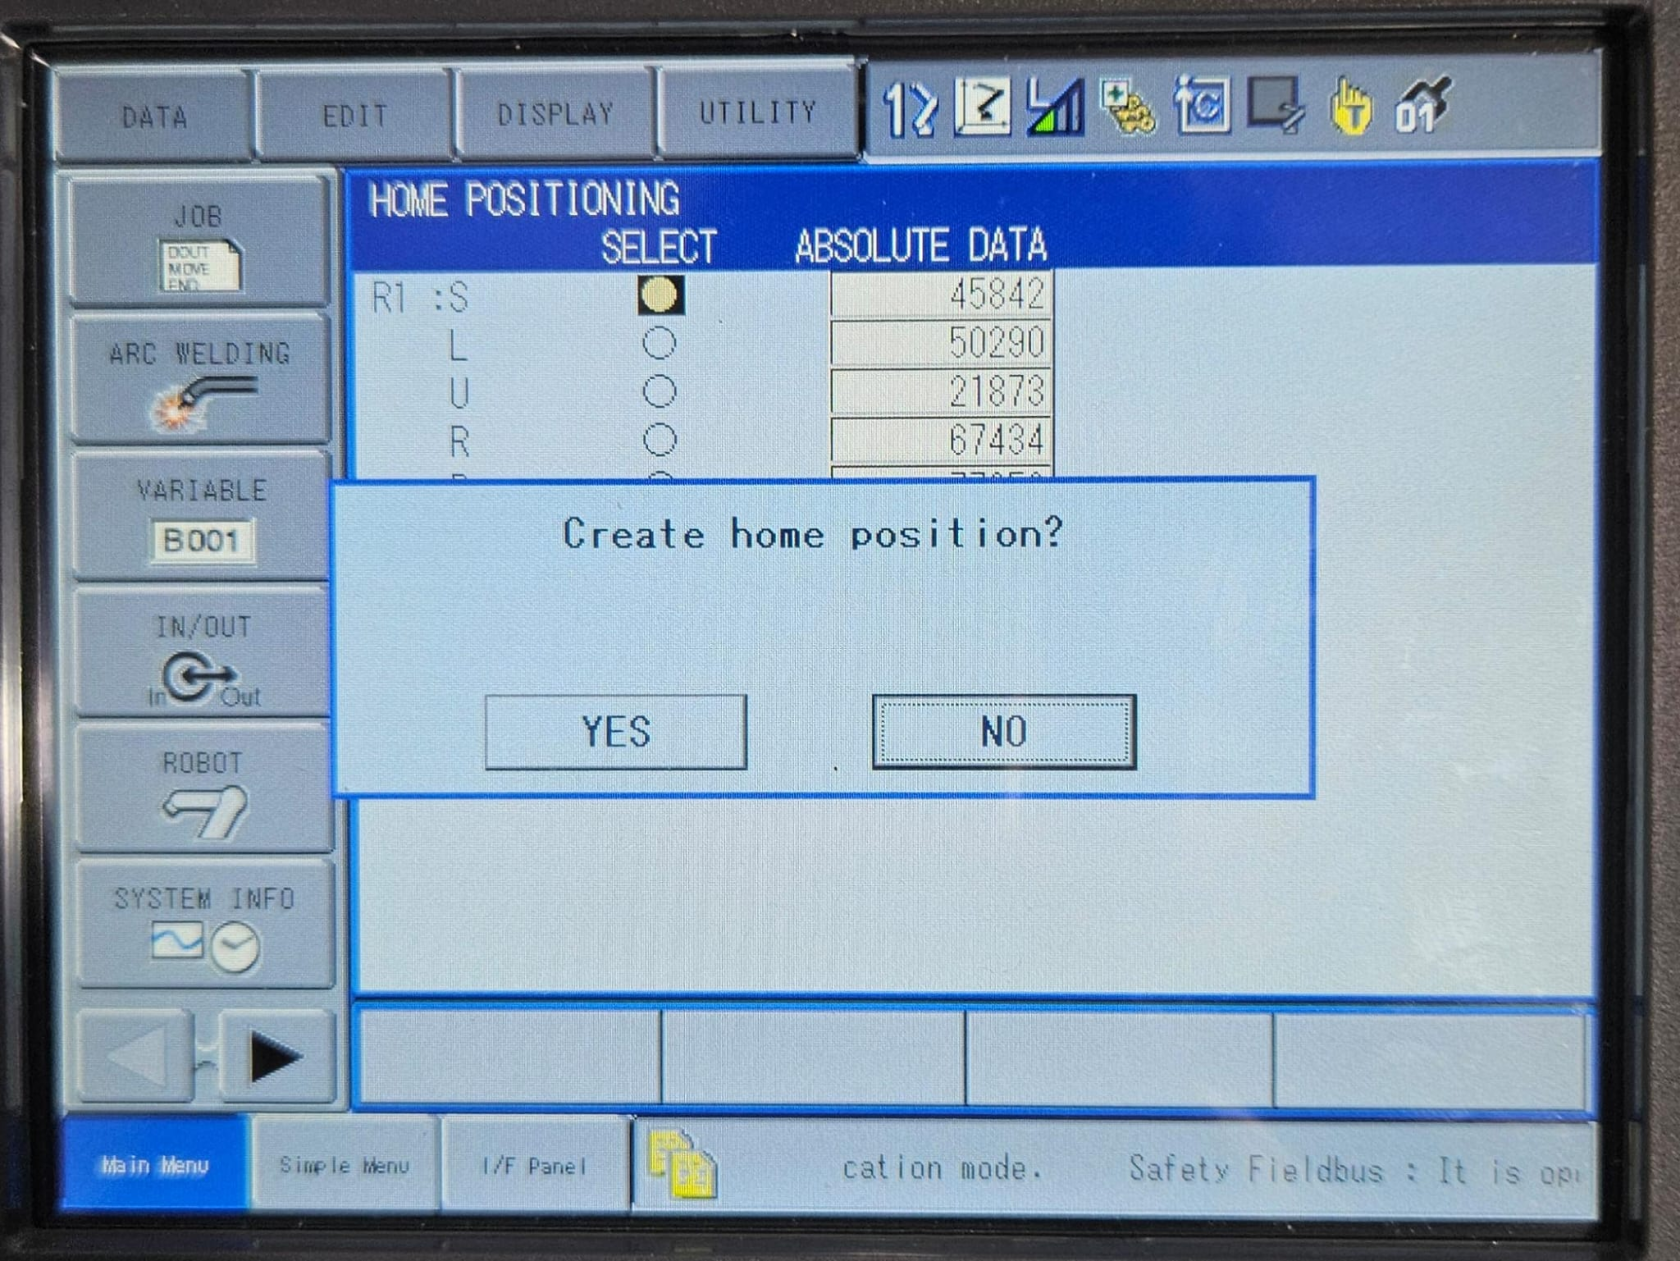
Una - Quando
fatto,tutti gli assi sono stati confermati, premere READBACK (in basso asinistra dello schermo READBACKsinistra) esuccessivamentepoiWRITE. Così andremo a scrivere in memoriaWRITE: la nuova posizione di0.zero viene scritta in memoria.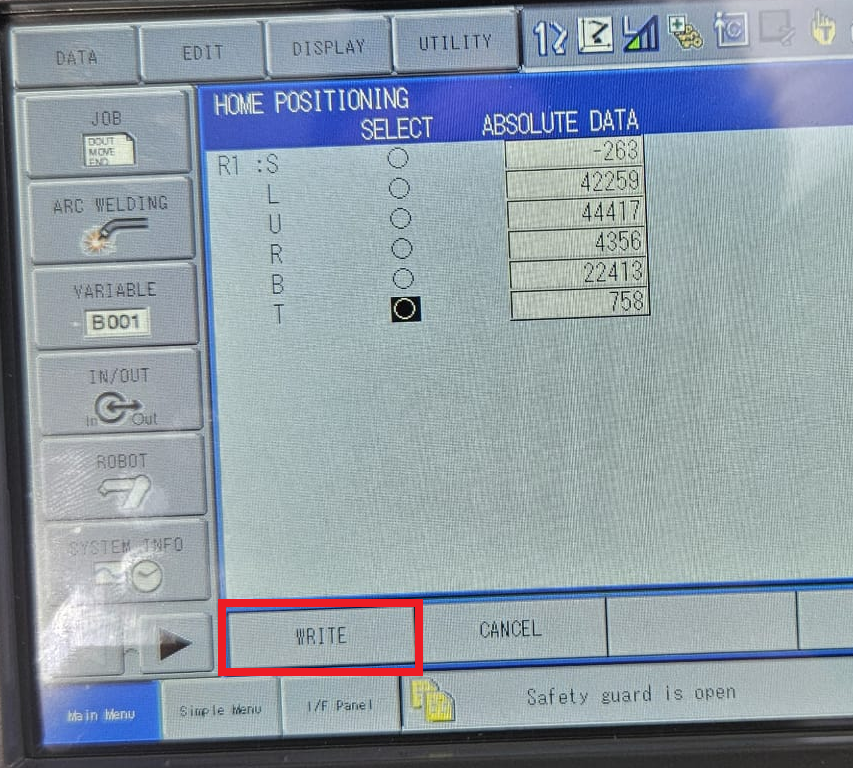
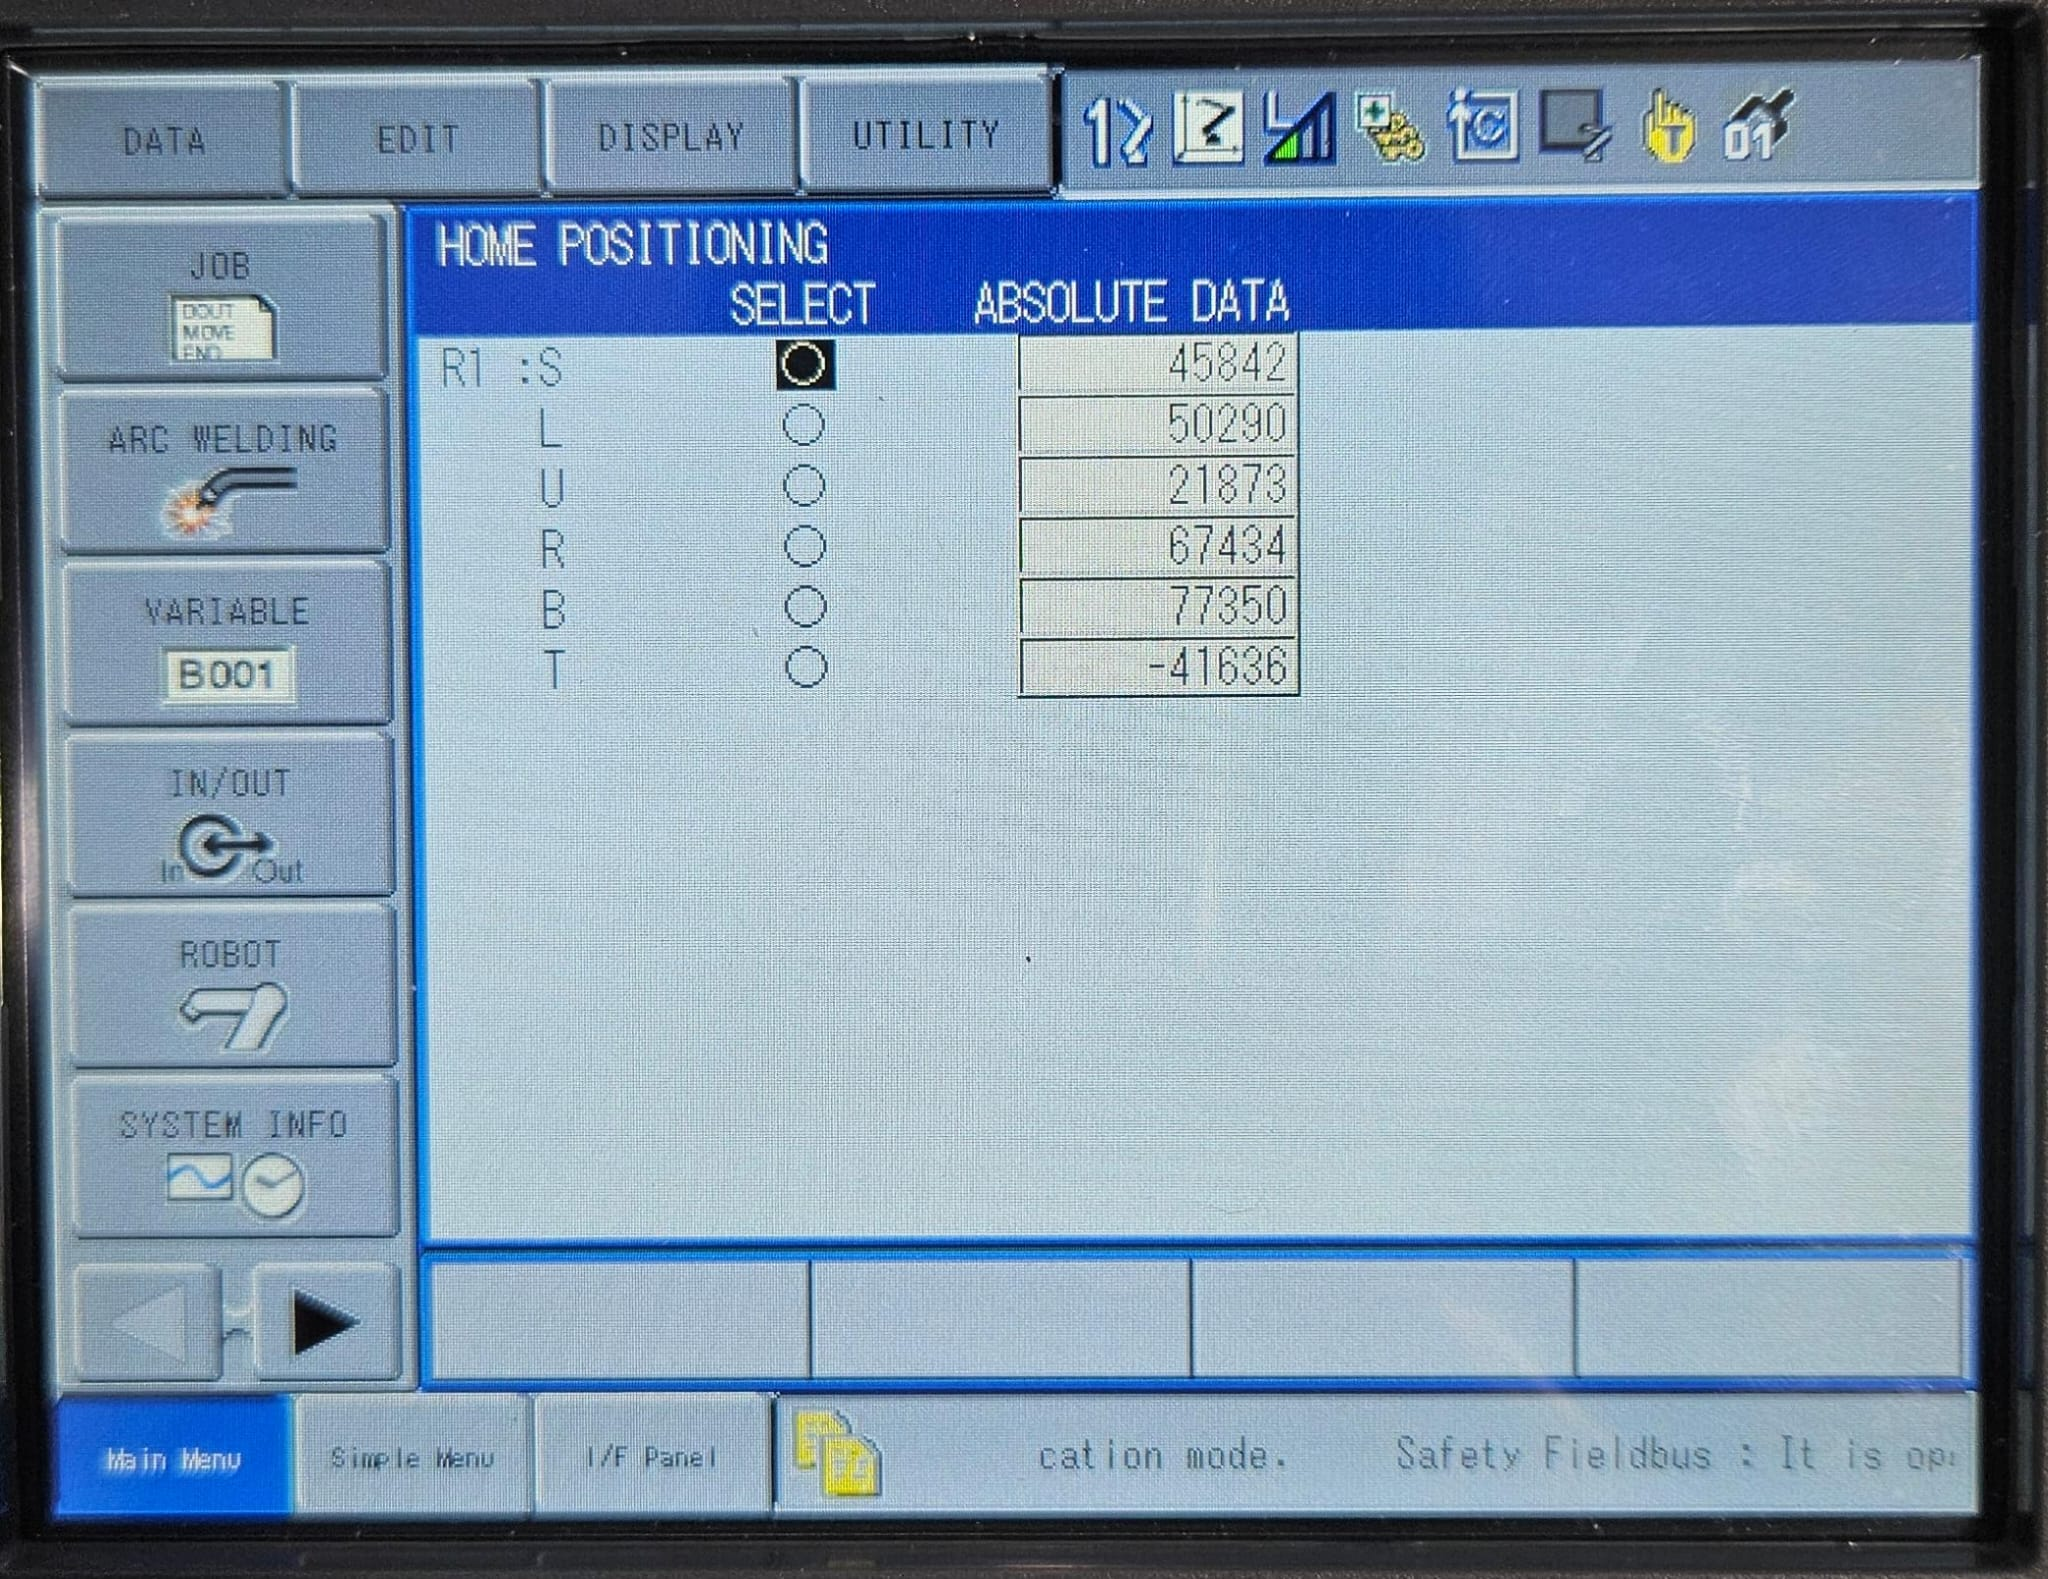
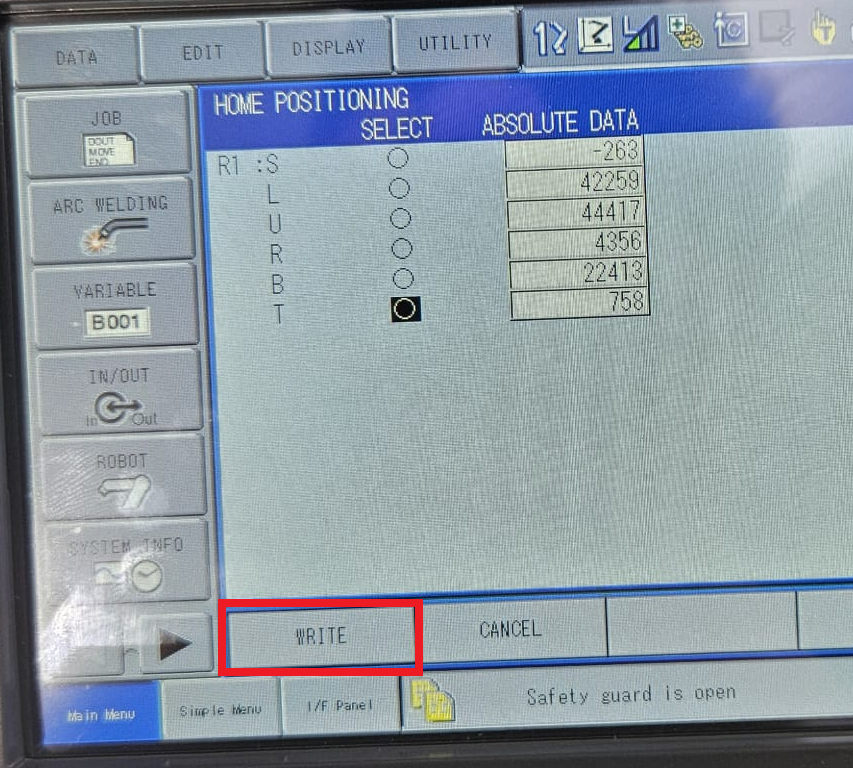
PerImportante: confermaresenza WRITE la nuova posizione di zero non viene salvata.
Verifica
- Lasciando il
successo dell'operazione, una volta fatto per ogni asse,robot in tacca, aprire ROBOT->→ SECOND HOME POSITION. - Controllare che
attualmentelochescostamento di tutti gli assisono shiftati di 0rispetto allacalibrazione.calibrazione sia0.
La calibrazione è completata: gli assi in tacca corrispondono alla nuova posizione di zero.